
外观
任务参数为什么不能传局部变量地址
碰到过一个很有意思的问题:有位同学可能是RTOS初学者,在使用RT-Thread创建任务时,写了以下的代码。结果发现代码下载到芯片后,程序运行出现了数据打印乱码,甚至于进入HardFault。
void sensor_init(void)
{
    struct sensor_cfg cfg;

    cfg.rate = 100;
    cfg.channel = 3;

    rt_thread_t tid = rt_thread_create("sensor",
                        sensor_thread_entry,
                        &cfg, 1024, 10, 10);
    rt_thread_startup(tid);
}

int main(void) {
    // ....
    sensor_init();
    //.....
}
在上述代码中,定义了局部变量cfg。由于这是一个结构体,他可能出于提升程序运行效率的目的,将&cfg传给新创建的任务sensor,用作该任务的参数。
这位同学很疑问:任务参数不能这么传吗?出现问题的原因是什么?
任务参数的传递过程
要分析这个问题,我们得先看一下任务参数到底是怎么传递的。rt_thread_create()的声明如下:
rt_thread_t rt_thread_create(const char *name,
                             void (*entry)(void *parameter),
                             void       *parameter,
                             rt_uint32_t stack_size,
                             rt_uint8_t  priority,
                             rt_uint32_t tick);
其中,parameter参数用于向任务传递初始运行参数,该参数的类型是void*,表示可以向其传入任意类型的指针。
这位同学可能误以为:RTOS会帮我们把这块内容拷一份过去,再传给任务。其实完全不是这么回事。内核做的事情非常简单:只是把传进来的那个指针值,原封不动地交给任务。
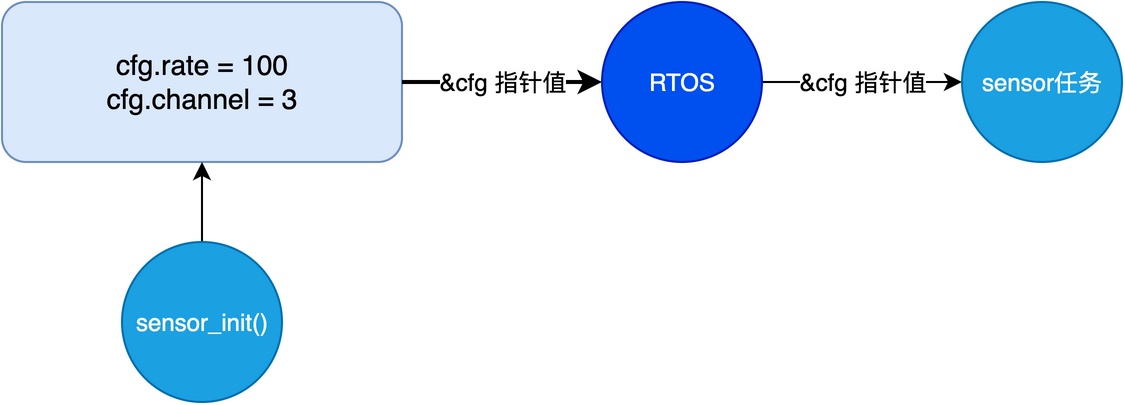
这就导致sensor任务开始运行的时候,实际拿到的只是指针值。
为什么不能传局部变量指针
了解了参数传递的过程,再来看前面那段代码,问题就很明显了。
由于cfg这个变量是在sensor_init()函数里定义的局部变量,该变量被分配到当前栈上。如果将&cfg传给rt_thread_create(),RTOS实际是将这个地址值(栈内的地址)传递给sensor任务。在sensor任务自己的栈中,实际上并没有cfg这个变量,而仅有该变量的指针。
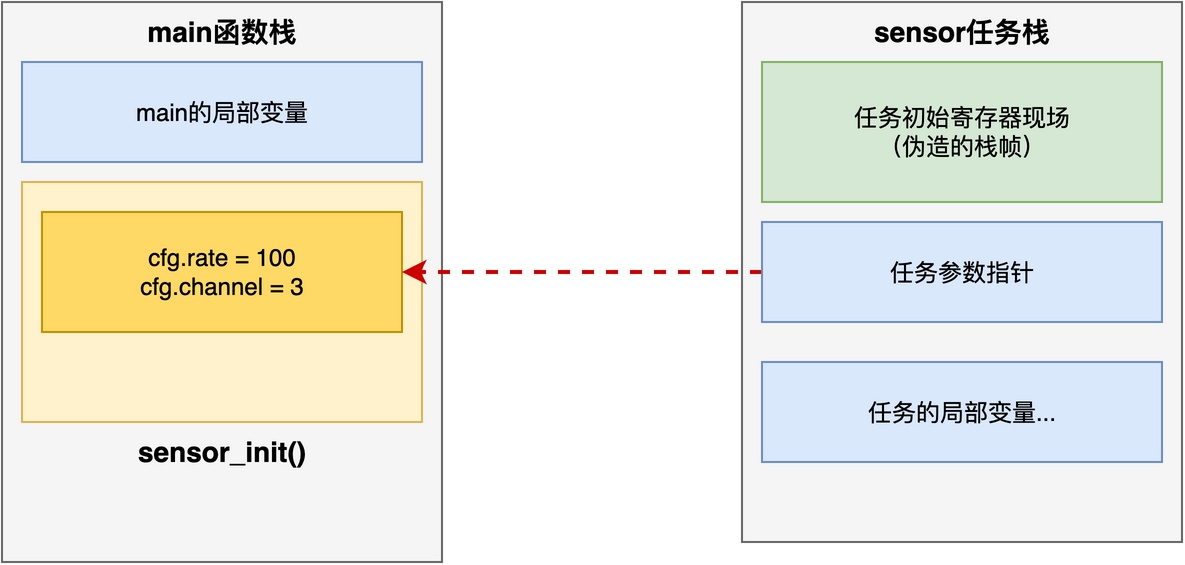
那么,问题就来了:当sensor_init()函数一返回,cfg变量在原来栈上占用的那段栈帧会被释放掉,用来放置新的局部变量、返回地址和保存的寄存器。
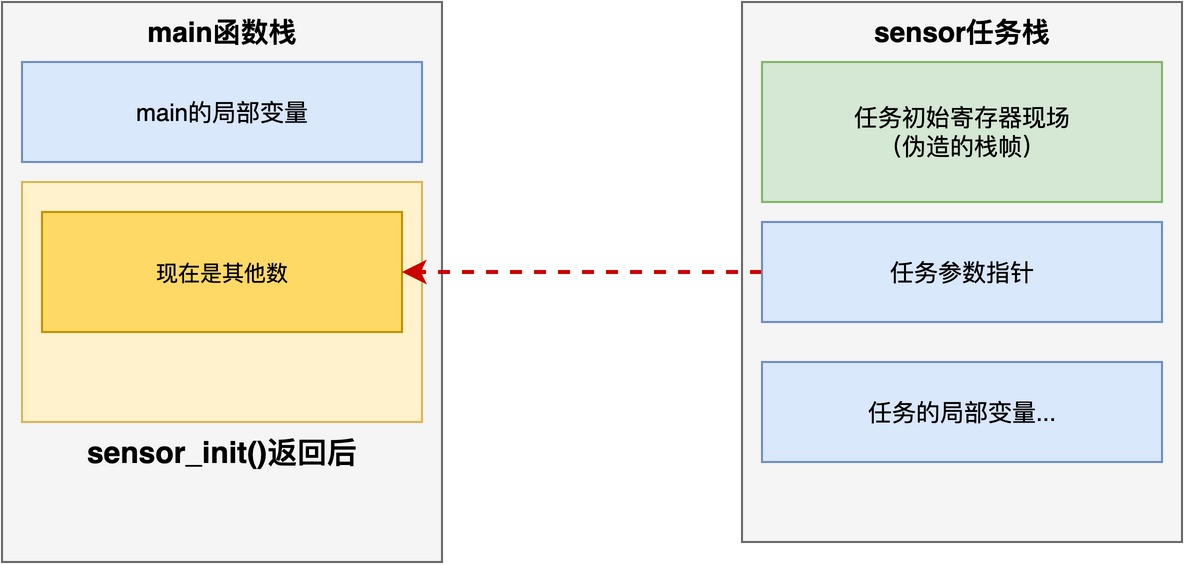
更要命的是,sensor任务并不一定是调用rt_thread_startup()后就立即运行,而是可能在就绪队列中等待。具体什么时候开始执行,取决于调度器。在这段时间里,main()可能又调了好几个函数,这就导致cfg所处的位置可能被其他函数或任务改写。
等sensor任务开始运行,再通过获得的任务参数指针去访问cfg那块区域时,得到的数据早已不是原来的数据。
正确的做法
在进行以上分析之后,我们可以知道:问题并不在于能否向任务传递局部变量的指针,而在于能否保证任务运行时,该局部变量所在的内存区域不会被释放或覆盖。
因此,为了将参数传给任务,我们可以采用以下更为安全的选择。
方法一:使用静态变量或全局变量
可以将局部变量改成static变量,或者直接定义成全局变量。
void sensor_init(void)
{
    /* 静态变量,生命周期覆盖整个程序 */
    static struct sensor_cfg cfg;

    cfg.rate = 100;
    cfg.channel = 3;

    rt_thread_t tid = rt_thread_create("sensor",
                        sensor_thread_entry,
                        &cfg, 1024, 10, 10);
    rt_thread_startup(tid);
}此时,cfg变量不再放在栈上,而是放在全局数据段(.bss)里。这样一来,它的生命周期和整个程序一样长,sensor任务任何时候都能安全读写。
不过,这种方法的缺点也明显:如果多次调用sensor_init()创建多个任务,则所有任务会共享同一个cfg,后面的赋值会覆盖前面的。而且如果sensor任务只是在初始化时使用一次cfg,之后cfg仍然会一直占用着内存。
方法二:从堆中动态分配
如果需要多次调用sensor_init()创建多个任务,需要为每个任务独立配置cfg变量。此时,可以从堆中申请一块内存,然后把这块内存的地址传给任务。
void sensor_init(void)
{
    struct sensor_cfg *cfg = rt_malloc(sizeof(struct sensor_cfg));

    cfg->rate = 100;
    cfg->channel = 3;

    rt_thread_t tid = rt_thread_create("sensor",
                        sensor_thread_entry,
                        cfg, 1024, 10, 10);
    rt_thread_startup(tid);
}
注意,任务函数里用完cfg之后,需要记得及时释放,以免造成内存泄漏。这种方法比较灵活,但需注意内存及时释放,并且需要依赖堆管理机制,这将引入额外的内存和Flash开销。
总结
综上所述,不能向任务传递局部变量的指针,除非能保证任务使用该局部变量期间,该局部变量一直存在。
当无法保证局部变量一直存在时,常见的解决方案主要有两种:第一种是使用静态变量或全局变量,从而将变量放在全局数据段里;第二种是从堆上动态分配。具体用哪种,可根据实际的场景和需求来决定。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。