
外观
什么是优先级反转
有位同学在学习我的《从0手写嵌入式操作系统》课程时,对互斥锁中的优先级反转处理机制疑惑不解,因而特地写了这篇文章更详细地解答相关知识点。
有关RTOS中的“优先级反转”现像,经常被引用的一个例子如下:
1997年,NASA的火星探路者号探测器在火星执行任务时,出现了周期性系统重启。 排查后发现是由于优先级反现像转导致的。
这种现像导致系统中某个高优先级任务迟迟无法运行。而看门狗定时器监控的正是这个高优先级任务的执行状态,由于任务被阻塞后无法按时完成工作,导致看门狗检测到超时后触发了系统重启。
那么,什么是优先级反转?它有什么问题?这种危害一定要加以解决吗?在这篇文章中,我将详细对这些问题加以解答。
什么是优先级反转
要理解什么是优先级反转,需要先理解该现像的发生过程。
在如下图所示的示例中,共包含三个任务:高优先级任务H、中优先级任务M、低优先级任务L。其中,H和L均通过互斥锁对同一共享资源进行访问。 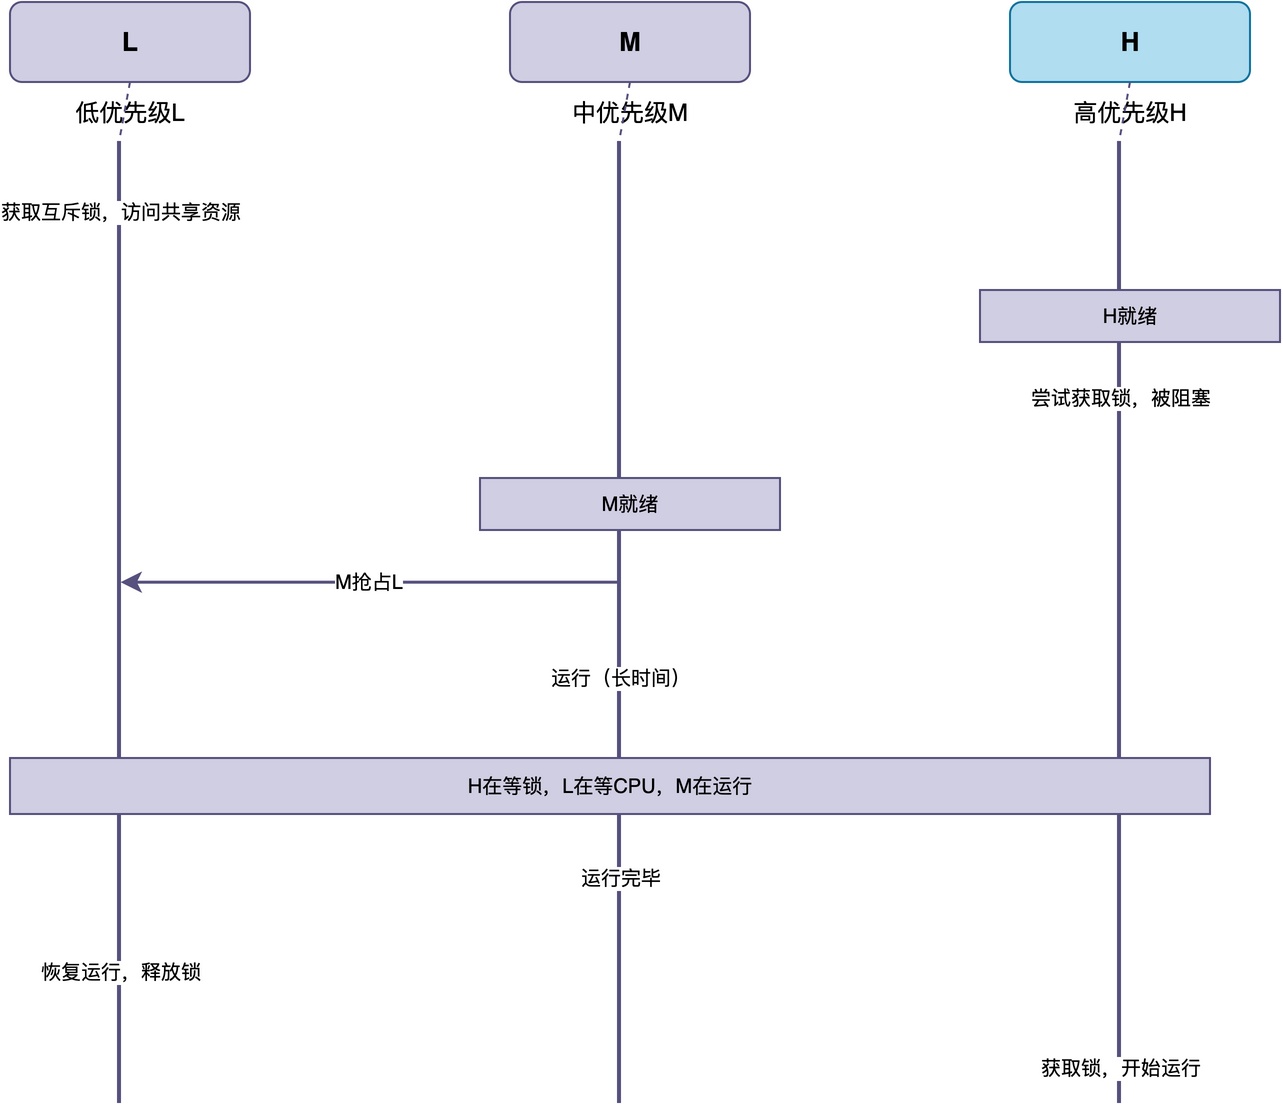
整个过程分别介绍如下:
- L获取锁:L先获取互斥锁,开始访问共享资源。
- H阻塞等待:H开始运行,也需要访问共享资源,但锁已经被L持有,H只能阻塞等待。
- M抢占L:M变为就绪态。由于M的优先级比L高,M抢占L开始运行。
- L释放锁:当M运行完毕后,被抢占的L恢复运行,继续访问共享资源,之后释放锁。
- H获取锁:H获取互斥锁,开始访问共享资源。
关键问题在于第3步:由于L被M抢占后,在M运行的整个期间,H因为无法获取锁而无法运行。 结果就是,优先级最高的H,反而因为M的运行而长时间得不到执行。
这就好像H的优先级被"反转"了,变成了比M还低,这种现像叫做优先级反转。
优先级反转带来的问题
读到这里,你可能会有一个疑问:H由于等信锁而暂停运行,这不是很合理的现像吗?这种现像有什么问题呢?
问题的关键在于等待的时间。如果没有优先级反转(假设没有M),那么高优先级任务H只需要等低优先级任务L执行完临界区,等待时间就是L的临界区长度,该长度是可控且可预测的。
例如,在图中,L执行临界区的时间是100us,那么H等待的时间也是100us。 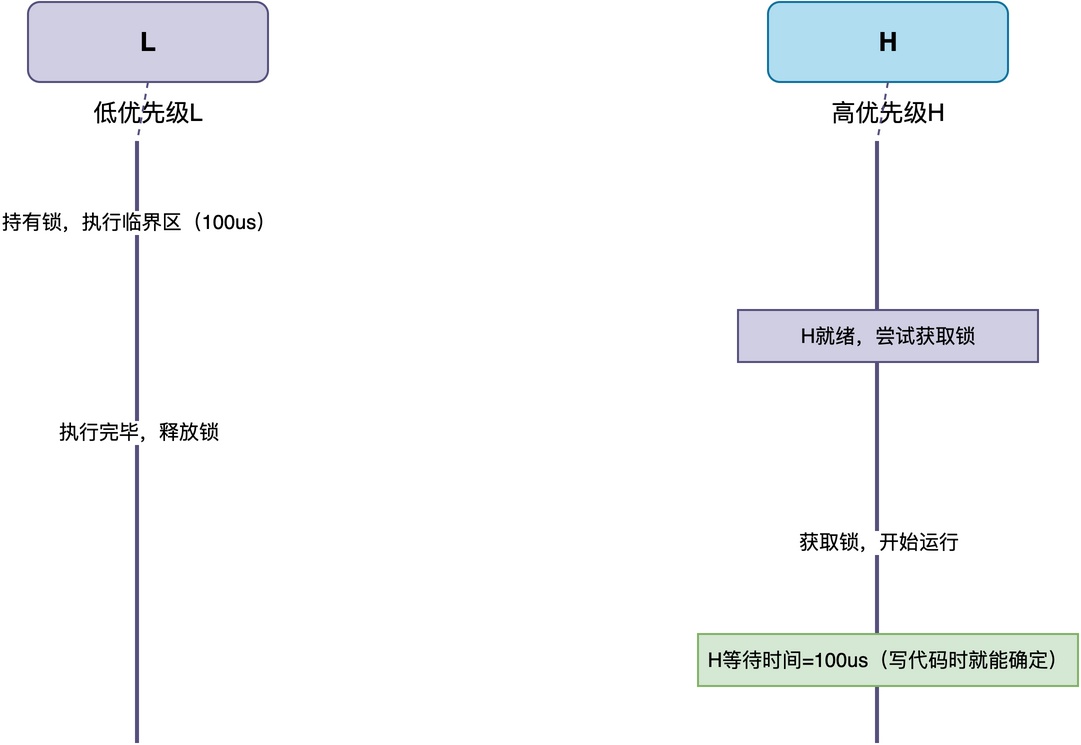
当发生优先级反转时,M抢占了L,导致L无法继续执行也无法释放锁,H的等待时间被M的运行时间拉长,变得不可控。而M可能只运行几毫秒,也可能运行几百毫秒,此时H的响应时间受此影响,变得无法预测。 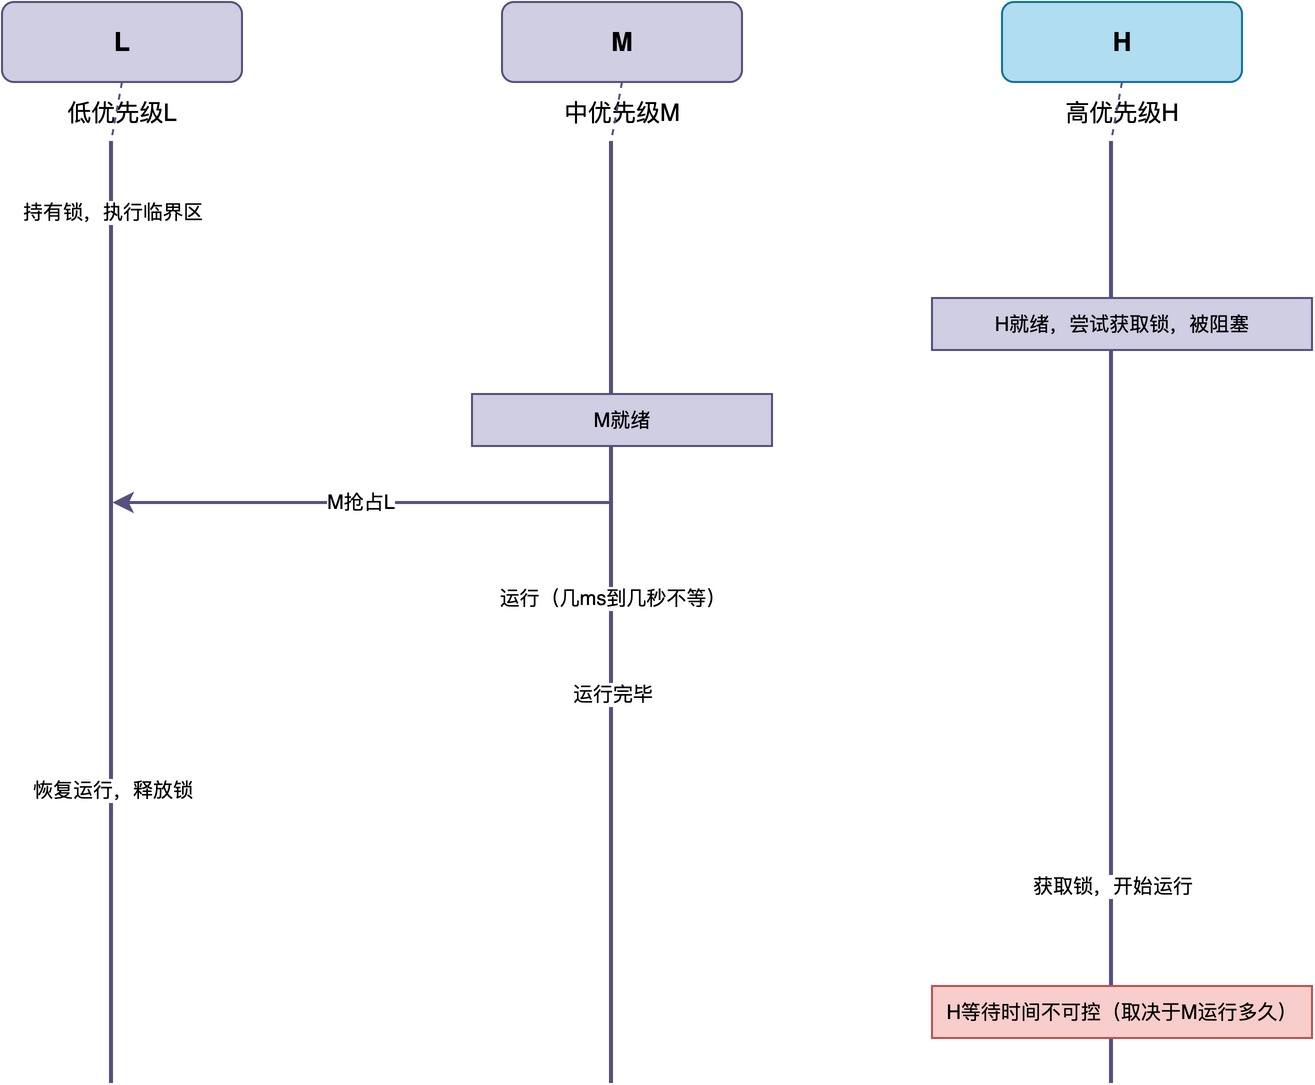
这样便体现出了优先级反转的问题:
高优先级任务本来只需要等低优先级任务执行完临界区,等待时间有明确的上限。 但因为中优先级任务的存在,高优先级任务的实际等待时间被中优先级任务影响,等待时间不可预测,就好像它的优先级变得比中优先级任务还低。
优先级反转问题要不要解决
你可能会问:这个问题严重吗?是不是所有系统都需要解决它?
其实,在很多对实时性要求不高的场合,优先级反转的影响不大。例如,在一个智能家居设备中,高优先级的按键处理任务因为优先级反转多等了几十毫秒,用户其实根本感觉不到,也不会造成什么后果。
不过,在对实时性要求严格的系统中,这种不可控的延迟就可能造成严重后果。这类系统里,高优先级任务都有明确的截止时间。例如,在汽车电子里,高优先级的刹车控制任务如果被不可控地延迟,可能导致刹车不及时,此时它是一个必须解决的问题。
所以,优先级反转到底要不要解决,取决于系统对高优先级任务的响应时间是否有严格要求。
总结
综上所述,优先级反转的原因是:
高优先级任务因为等待低优先级任务持有的锁,而被中优先级任务间接阻塞的现象。
这种现像将高优先级任务"拉低"到了和低优先级任务一样的水平,最终导致高优先级任务的响应时间被不可控地拉长。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。