
外观
任务被唤醒后为什么不一定立即运行
昨天有位学习RT-Thread的同学咨询了这样一个问题:
他的项目中有两个任务,其功能大致如下。
/* 任务A */
void task_a_entry(void *parameter)
{
    while (1)
    {
        rt_sem_release(sem);
        do_something();
    }
}

/* 任务B */
void task_b_entry(void *parameter)
{
    while (1)
    {
        rt_sem_take(sem, RT_WAITING_FOREVER);
        handle_event();
    }
}
当任务A调用rt_sem_release()释放了信号量,唤醒正在等待的任务B后,为什么任务B有时会立即执行handle_event(),有时却要等一会儿?
实际上,任务B被唤醒后,何时开始运行,主要取决于任务优先级、调度时机以及当前内核是否允许进行任务切换等多方面的因素。
当前任务的优先级更高
通常,RTOS支持基于优先级的抢占式调度:只有当就绪队列里出现了比当前任务优先级更高的任务时,才会触发切换。
也就是说,如果刚唤醒的任务优先级比当前运行的任务低,那它就只能在就绪队列里等着,直至当前任务主动放弃CPU,比如延时、等待信号量。
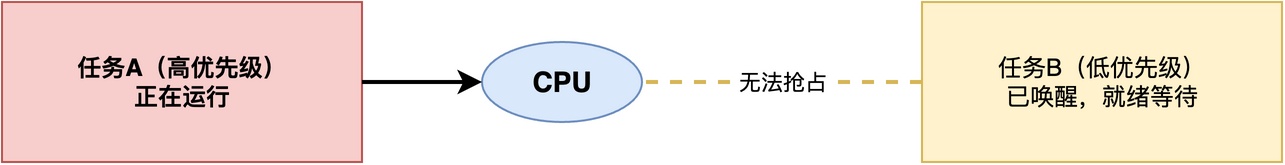
如上图所示,如果任务A的优先级比任务B高,那么任务A释放信号量后,任务B虽然被唤醒了,但任务A会继续运行,直到任务A主动让出CPU,任务B才有机会运行。
当前处于中断服务程序中
除了前面提到的例子,在中断服务程序中也存在类似现象。
例如,我们经常会在串口、定时器或其他外设的中断服务程序中通知任务处理数据。常见的做法是,在中断处理程序中释放信号量,唤醒负责解析数据的任务。
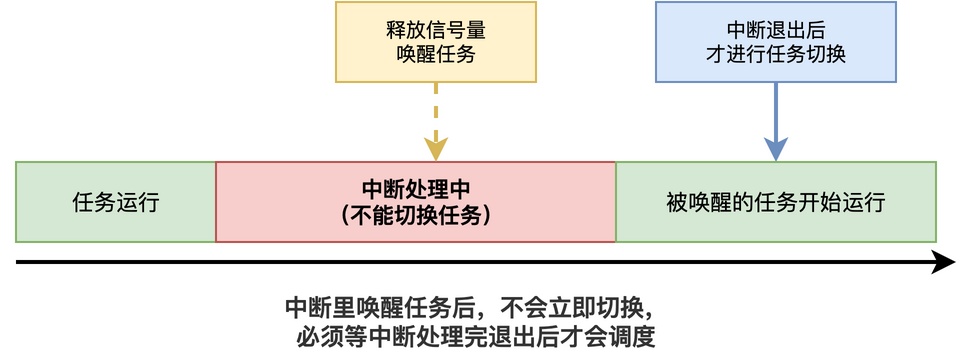 为了不影响系统的实时性、处理嵌套中断等问题,内核一般会在中断退出、恢复任务上下文的过程中处理必要的调度。
这就使得即使被唤醒的任务优先级很高,通常也不能直接在中断处理尚未结束时像普通任务一样开始执行。
调度器被锁定
RTOS通常会提供一种特殊接口,用来临时关闭调度器,比如RT-Thread里的rt_enter_critical()。
rt_enter_critical();
rt_exit_critical();当关闭调度器后,将不再允许进行任务切换。这样一来,即使有更高优先级的任务就绪,该任务只能在就绪队列中继续等待,直至调度器重新打开才能运行。
时间片未到
如果刚唤醒的任务和当前运行的任务优先级相同,也不一定会立即切换。
当优先级相同时,RTOS往往采用时间片轮转调度,即每个任务运行一个固定的时间片,时间到了才切换到下一个同优先级任务。如果当前任务的时间片还没用完,那它就会继续运行,等时间片到了才会轮到刚唤醒的任务。
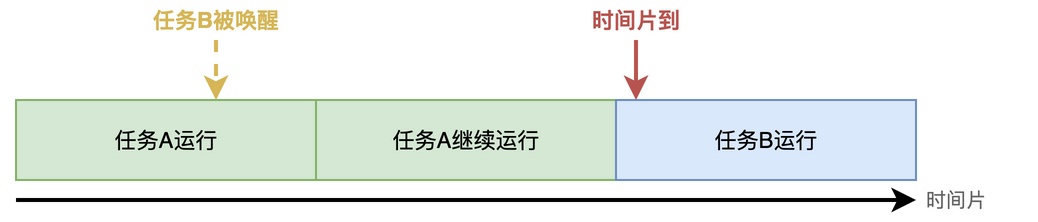
当然,这不代表任务B必须等到任务A的时间片完全耗尽才有机会运行。如果任务A主动让出CPU(调用rt_thread_yield())、进入阻塞状态等,任务B也可能获得运行机会。
总结
综上所述,任务被唤醒后并不一定会立即运行,而是取决于多种因素。常见的因素有四种:当前有更高优先级的任务在运行、正在中断处理中、调度器被锁定、同优先级任务的时间片还没到。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。