
外观
你的项目真的需要RTOS吗
很多人在做嵌入式项目的时候,都会纠结一个问题:我这个项目,到底要不要上RTOS?
有人觉得RTOS是标配,不管项目多简单都要套一个FreeRTOS或RT-Thread,这样才显得专业。
也有人觉得裸机就够了,上RTOS纯属浪费资源、自找麻烦。
实际上,一个项目中到底需不需要用RTOS,需要综合硬件资源、开发效率等多种因素进行考虑。
今天的这篇文章,将把这些问题彻底讲清楚:到底什么时候需要RTOS,什么时候不需要?使用RTOS会带来哪些优势和问题?
裸机和RTOS在程序结构的差异
要判断在项目中需不需要使用RTOS,首先要明白裸机和RTOS在程序结构上的区别。
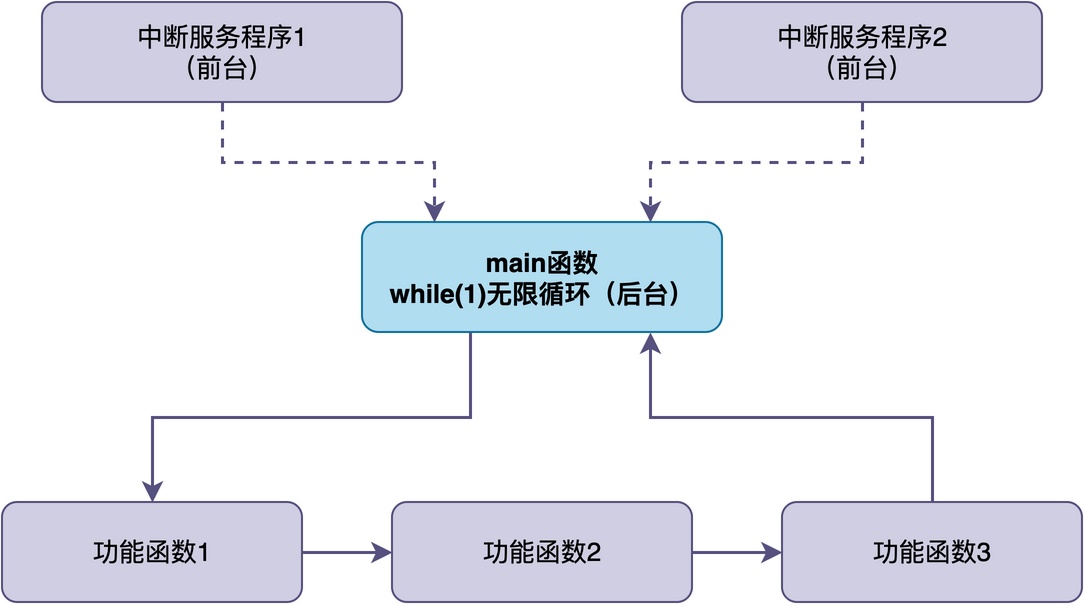
裸机程序,也叫前后台系统,其结构非常简单:一个main函数,包含一个无限循环while (1)。该循环里通常依次调用各个功能函数;与此同时,再加上若干中断服务程序,用于处理紧急事件。
RTOS则不同,它把程序拆成多个任务,每个任务是一个独立的无限循环函数,任务有自己的栈和优先级。
同时,RTOS里有一个调度器,它可以根据任务的优先级和状态,决定当前让哪个任务占用CPU运行。通常情况下,高优先级的任务可以抢占低优先级的任务,保证优先处理紧急的事情。任务与任务之间,可以通过信号量、消息队列、事件标志等机制进行同步和通信。
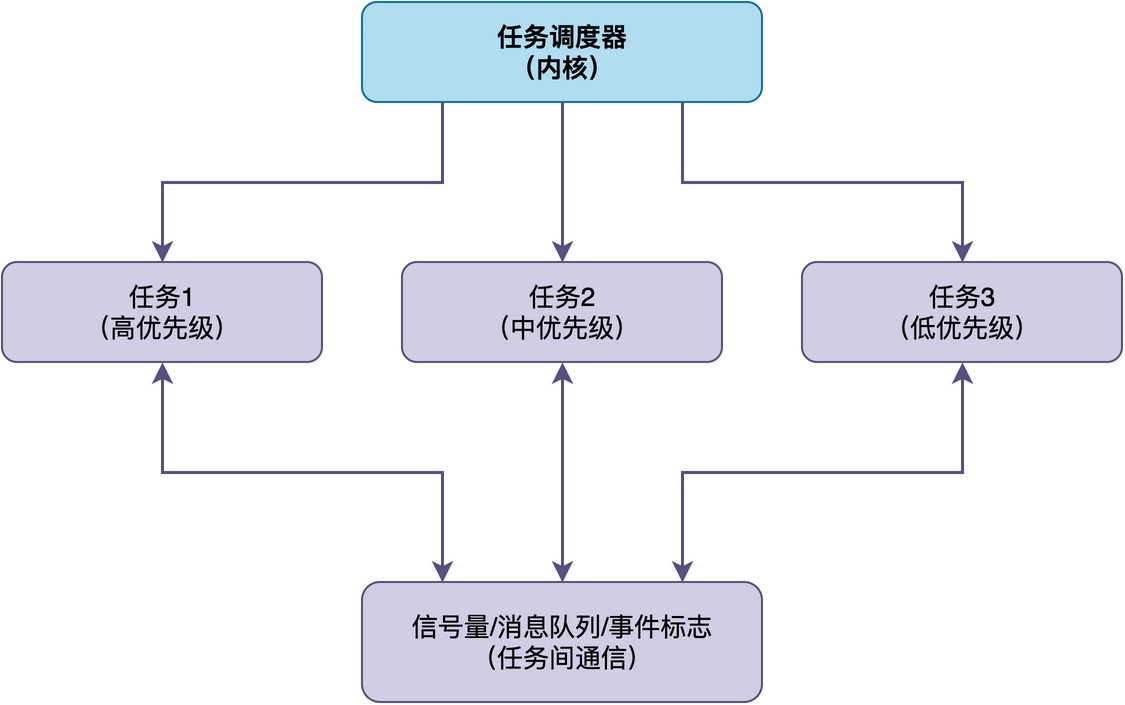
用更形象化的方式来说,裸机程序相当于一个人从头做到尾完成所有工作,RTOS则相当于多个人分工协作,每个人只负责自己的那一块,由工头统一调度。
裸机程序的主要问题
裸机结构虽然简单,但当项目功能逐渐增多时,会暴露出一系列问题。
主循环臃肿,功能之间互相影响。由于所有功能都挤在一个while (1) 里按顺序执行,如果其中一个功能耗时较长,那么后面所有功能都会被延迟。比如,当需要同时完成传感器采集、串口通信、显示更新等功能时,如果串口通信在长时间等待接收数据,将使得显示更新无法完成,表现出来的现象就是整个系统卡住。
中断里做的事情越来越多、越来越复杂。为了不被主循环延迟,有些人选择往中断里加功能,这导致中断服务程序越来越长、中断嵌套越来越深,调试和维护也变得困难。
全局标志位满天飞,模块耦合严重。不同功能模块之间通常靠全局变量加标志位相互配合,相互可以直接读写对方的数据,耦合度高。
状态机越写越复杂。为了处理异步逻辑,往往会引入状态机。但是,当状态较多时,状态之间的跳转关系会变得更为复杂,严重影响代码的可读性和可维护性。
当然,这些问题不是不能解决。有的高手会自己开发协程、软定时器等,也就是搞一套自研的程序架构。
但问题是,你可能会发现,开发这些程序架构是比较耗时的,其中某些程序架构的复杂度和功能,已经非常接近一个小型的RTOS内核了。
既然如此,为什么不直接用一个成熟的、经过大量项目验证的RTOS,而要重复造轮子呢?
RTOS能带来哪些优势
于是,当项目复杂度超过一定程度时,很多人会不自觉地选择使用RTOS,体验到RTOS带来的多种优势。
抢占式调度
这是RTOS真正不可替代的能力。
这里举个简单的例子:某个电机控制系统需要同时处理电机控制(高优先级)、传感器数据采集(中优先级)、人机界面显示(低优先级)。
在裸机系统中,如果界面更新函数耗时较长,电机控制就会被延迟,可能导致电机失步或震荡。而在RTOS中,由于电机控制任务优先级最高,即使界面更新正在执行,电机控制任务也能立即抢占CPU执行。
模块化的代码组织
RTOS支持将不同功能拆成独立任务,每个任务专注自己的事情,独立运行。任务之间可以通过明确的接口通信,模块之间耦合度低。
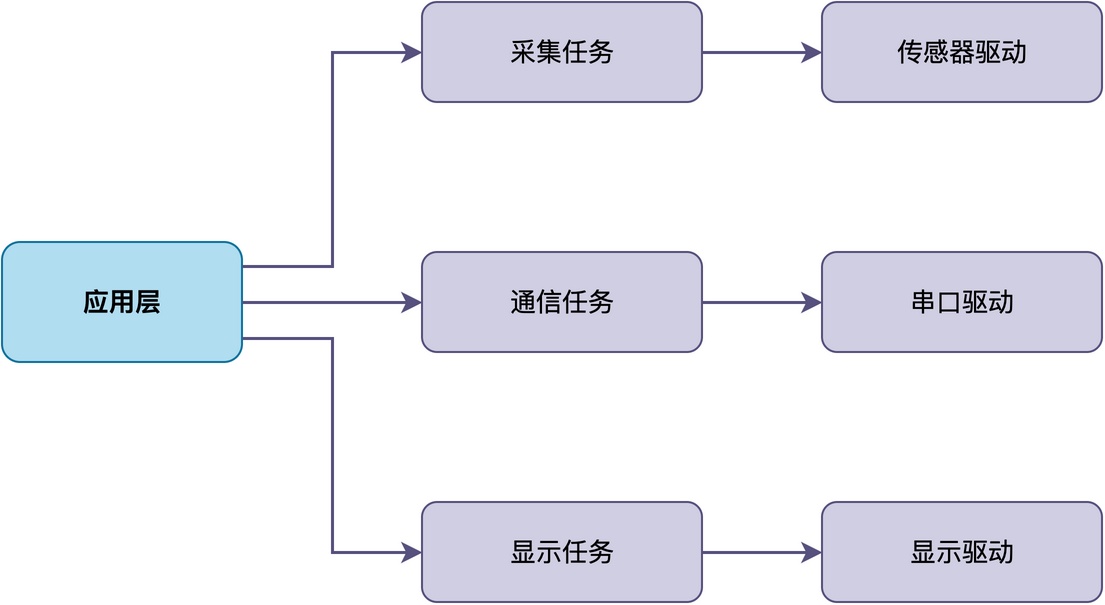
以RT-Thread为例,每个功能就是一个独立的任务,各自在无限循环中工作。任务之间通过消息队列交换数据:
/* 采集任务 */
static void sensor_task(void *param)
{
    while (1) {
        data = read_sensor();
        rt_mq_send(data_mq, &data, sizeof(data));
        rt_thread_mdelay(100);
    }
}

/* 通信任务:阻塞等待消息,没数据时不占 CPU */
static void comm_task(void *param)
{
    struct data buf;
    while (1) {
        rt_mq_recv(data_mq, &buf, sizeof(buf), RT_WAITING_FOREVER);
        send_uart(&buf);
    }
}这种方式对团队开发协作特别有价值。不同开发者可以并行开发不同任务模块,只需定义好任务间的通信接口。
成熟的同步与通信机制
在裸机中,主循环与中断的配合需要使用全局标志位,功能有限且容易出错。而RTOS提供了信号量、互斥锁等同步与通信机制,你可以直接在实际项目中使用,无需重复开发。
比如,当多个任务都要写显示屏时,可以用互斥锁防止显示内容错乱:
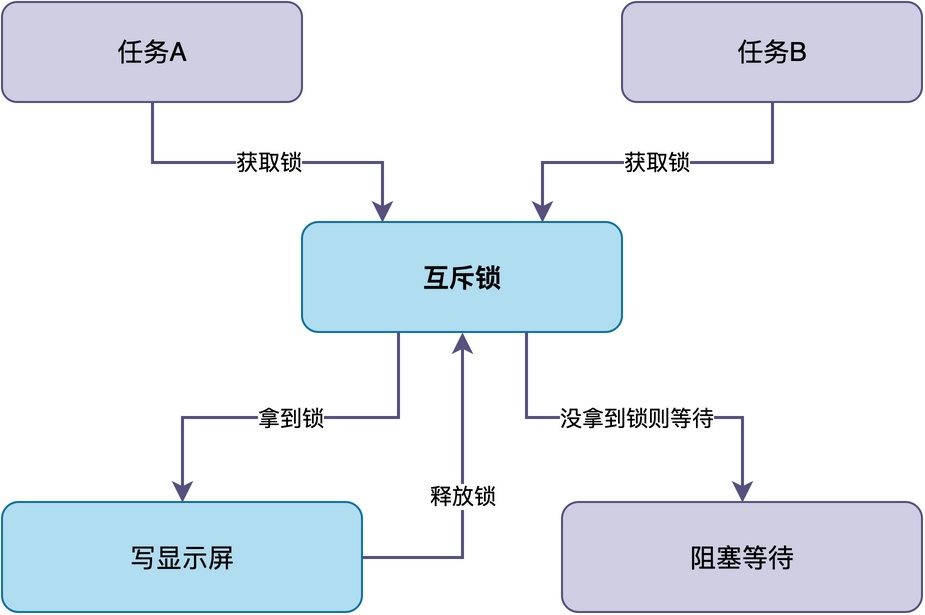
任务在写屏之前,必须先拿到锁,谁拿到锁谁才能写,写完释放锁;未拿到锁的任务,只能等待。
资源管理
很多RTOS还提供动态内存分配、内存池、栈溢出检测等功能,这些功能能大大避免自己在项目中重复"造轮子"。
例如,在RT-Thread中,提供了动态内存分配和内存池两种管理方式:
/* 动态内存分配:大小灵活,适合大小不固定的数据 */
void *buf = rt_malloc(128);
if (buf != RT_NULL) {
    /* 使用 buf */
    rt_free(buf);
}

/* 内存池:固定大小块,分配释放快且不会产生碎片 */
rt_mp_t mp = rt_mp_create("data_pool", 10, 64);
void *block = rt_mp_alloc(mp, RT_WAITING_FOREVER);
rt_mp_free(block);
易于和第三方软件结合
很多第三方组件,如TCP/IP协议栈(如LWIP)都是为RTOS环境设计的,集成更方便。
虽然这些组件有些也支持裸机环境,但是其使用难度会大很多。
以LWIP为例,裸机模式下需要自己实现定时轮询、数据包收发的事件循环,所有操作都要在主循环中主动调用,代码复杂且容易出问题。
而在RTOS环境下,LWIP可以运行在独立任务中,使用信号量和消息队列与应用任务通信,阻塞等待网络事件,代码结构清晰得多。
引入RTOS后的代价
虽然引入RTOS会带来很多优势,但是这些优势是有代价的。
更多的资源开销
RTOS的每一个任务都必须分配独立的栈空间、独立的TCB,需要消耗掉部分内存空间。
以FreeRTOS为例,每个任务栈通常 128 到 1024 字节不等,任务控制块约 100 多字节。对于小资源的MCU来说,这些开销是相当大的。
此外,由于任务切换需要保存和恢复上下文,这将额外消耗掉一部分CPU运行时间。
新的问题
虽然使用RTOS可以将程序划分为多个任务独立执行,但实际上这些任务在很多情况下需要相互协作。这会引入一系列裸机中不存在的新问题,例如:优先级反转、死锁、资源竞争、栈溢出等。
很多时候,这些问题往往是间歇性的,难以重现和调试,需要开发者具备相应的经验和工具。
学习和调试成本
使用RTOS需要理解任务、优先级、调度、信号量、消息队列等概念,它的学习曲线要比裸机陡很多。
同时,你可能也深有体会,多任务环境下的调试也比裸机复杂,有些问题非常难以复现和调试。
总结
综上所述,你的项目是否需要RTOS,没有标准答案,取决于项目的具体需求。
RTOS真正不可替代的优势是抢占式调度,让高优先级任务获得确定性的实时响应。此外,RTOS在模块化组织、成熟的同步通信机制、资源管理和第三方组件集成方面也有显著价值。
不过,这些优势是有成本的:RAM和CPU资源开销、优先级反转和死锁等新问题、更陡的学习曲线和更复杂的调试。
在项目中,需要综合以上因素进行权衡。不要为了用RTOS而用RTOS,也不要因为不熟悉而排斥RTOS,根据项目需求做出最合适的选择。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。