
外观
单核CPU为什么能让任务同时运行
很久以前,当我第一次接触RTOS时,对它提供的工作机制表示非常不解:
明明单片机里只有一个CPU核心,为什么能同时运行好几个任务?
直到后来搞清楚了背后的原理,才发现原来其实很简单:它通过某种技巧,让我们误以为系统里的任务都能同时运行。
在今天这篇文章中,我们就来好好聊一聊,RTOS到底是怎么让多个任务看起来同时运行的?
生活中的类比
首先,让我们来看一个生活中的例子。
假设你去一家餐馆吃饭,并且和另外两桌客人几乎同时点了菜,分别是:红烧肉、清蒸鱼和炒青菜。
当菜单送到厨房后,厨房开始炒菜。此时,你和其他客户并不知道里面到底有几个厨师在炒菜。
如果厨房里只有一个厨师,他该怎么办呢?如果一道菜一道菜炒,可能会导致有的客户等待时间太长而走人。
虽然他不可能同时炒三个菜,但他可以快速切换:炒一会儿红烧肉,然后去看看清蒸鱼蒸得怎么样,再去扒拉两下炒青菜,然后回来继续炒红烧肉。 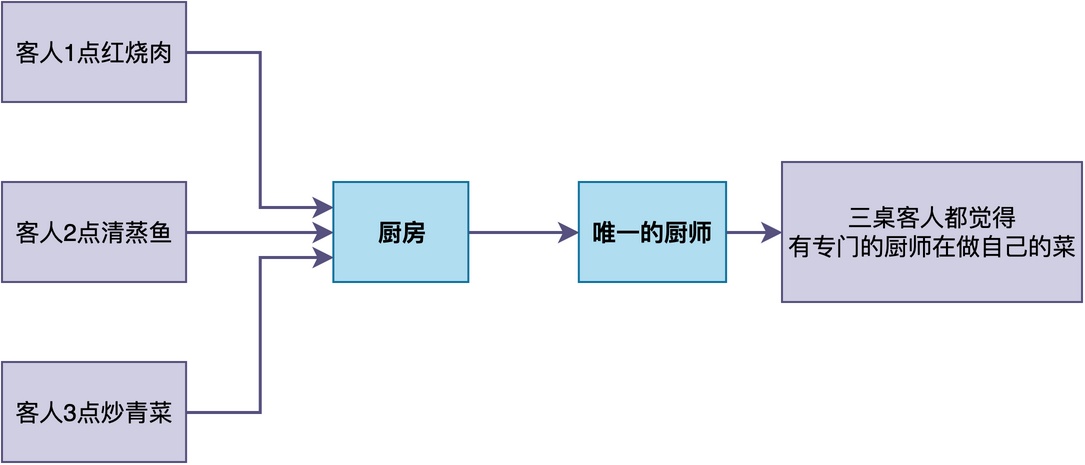
对于外面的客人来说,下单之后菜就在做了,感觉就像是有专门的厨师在做自己的那道菜。但实际上,从头到尾只有一个厨师在轮流炒不同的菜。
也就是说:只要厨师的动作足够快,这三道菜就似乎同时在炒。
RTOS是怎么切换的
RTOS中的多任务运行也是类似的道理:只要让CPU快速地、轮流在不同任务上执行,这些任务似乎都在同时执行。
这里,我们用三个任务来模拟餐馆厨房的场景:
/* Task0:红烧肉任务 */
void task0(void *parameter)
{
    while (1)
    {
        printf("炒红烧肉...\n");
        rt_thread_mdelay(10);
    }
}

/* Task1:清蒸鱼任务 */
void task1(void *parameter)
{
    while (1)
    {
        printf("蒸清蒸鱼...\n");
        rt_thread_mdelay(10);
    }
}

/* Task2:炒青菜任务 */
void task2(void *parameter)
{
    while (1)
    {
        printf("炒青菜...\n");
        rt_thread_mdelay(10);
    }
}
RTOS会管理所有的任务,决定什么时候运行哪个任务。其中一种简单的做法是:给每个任务分配一定的运行时间,即时间片,当时间片用完之后,切换至另一个任务运行。
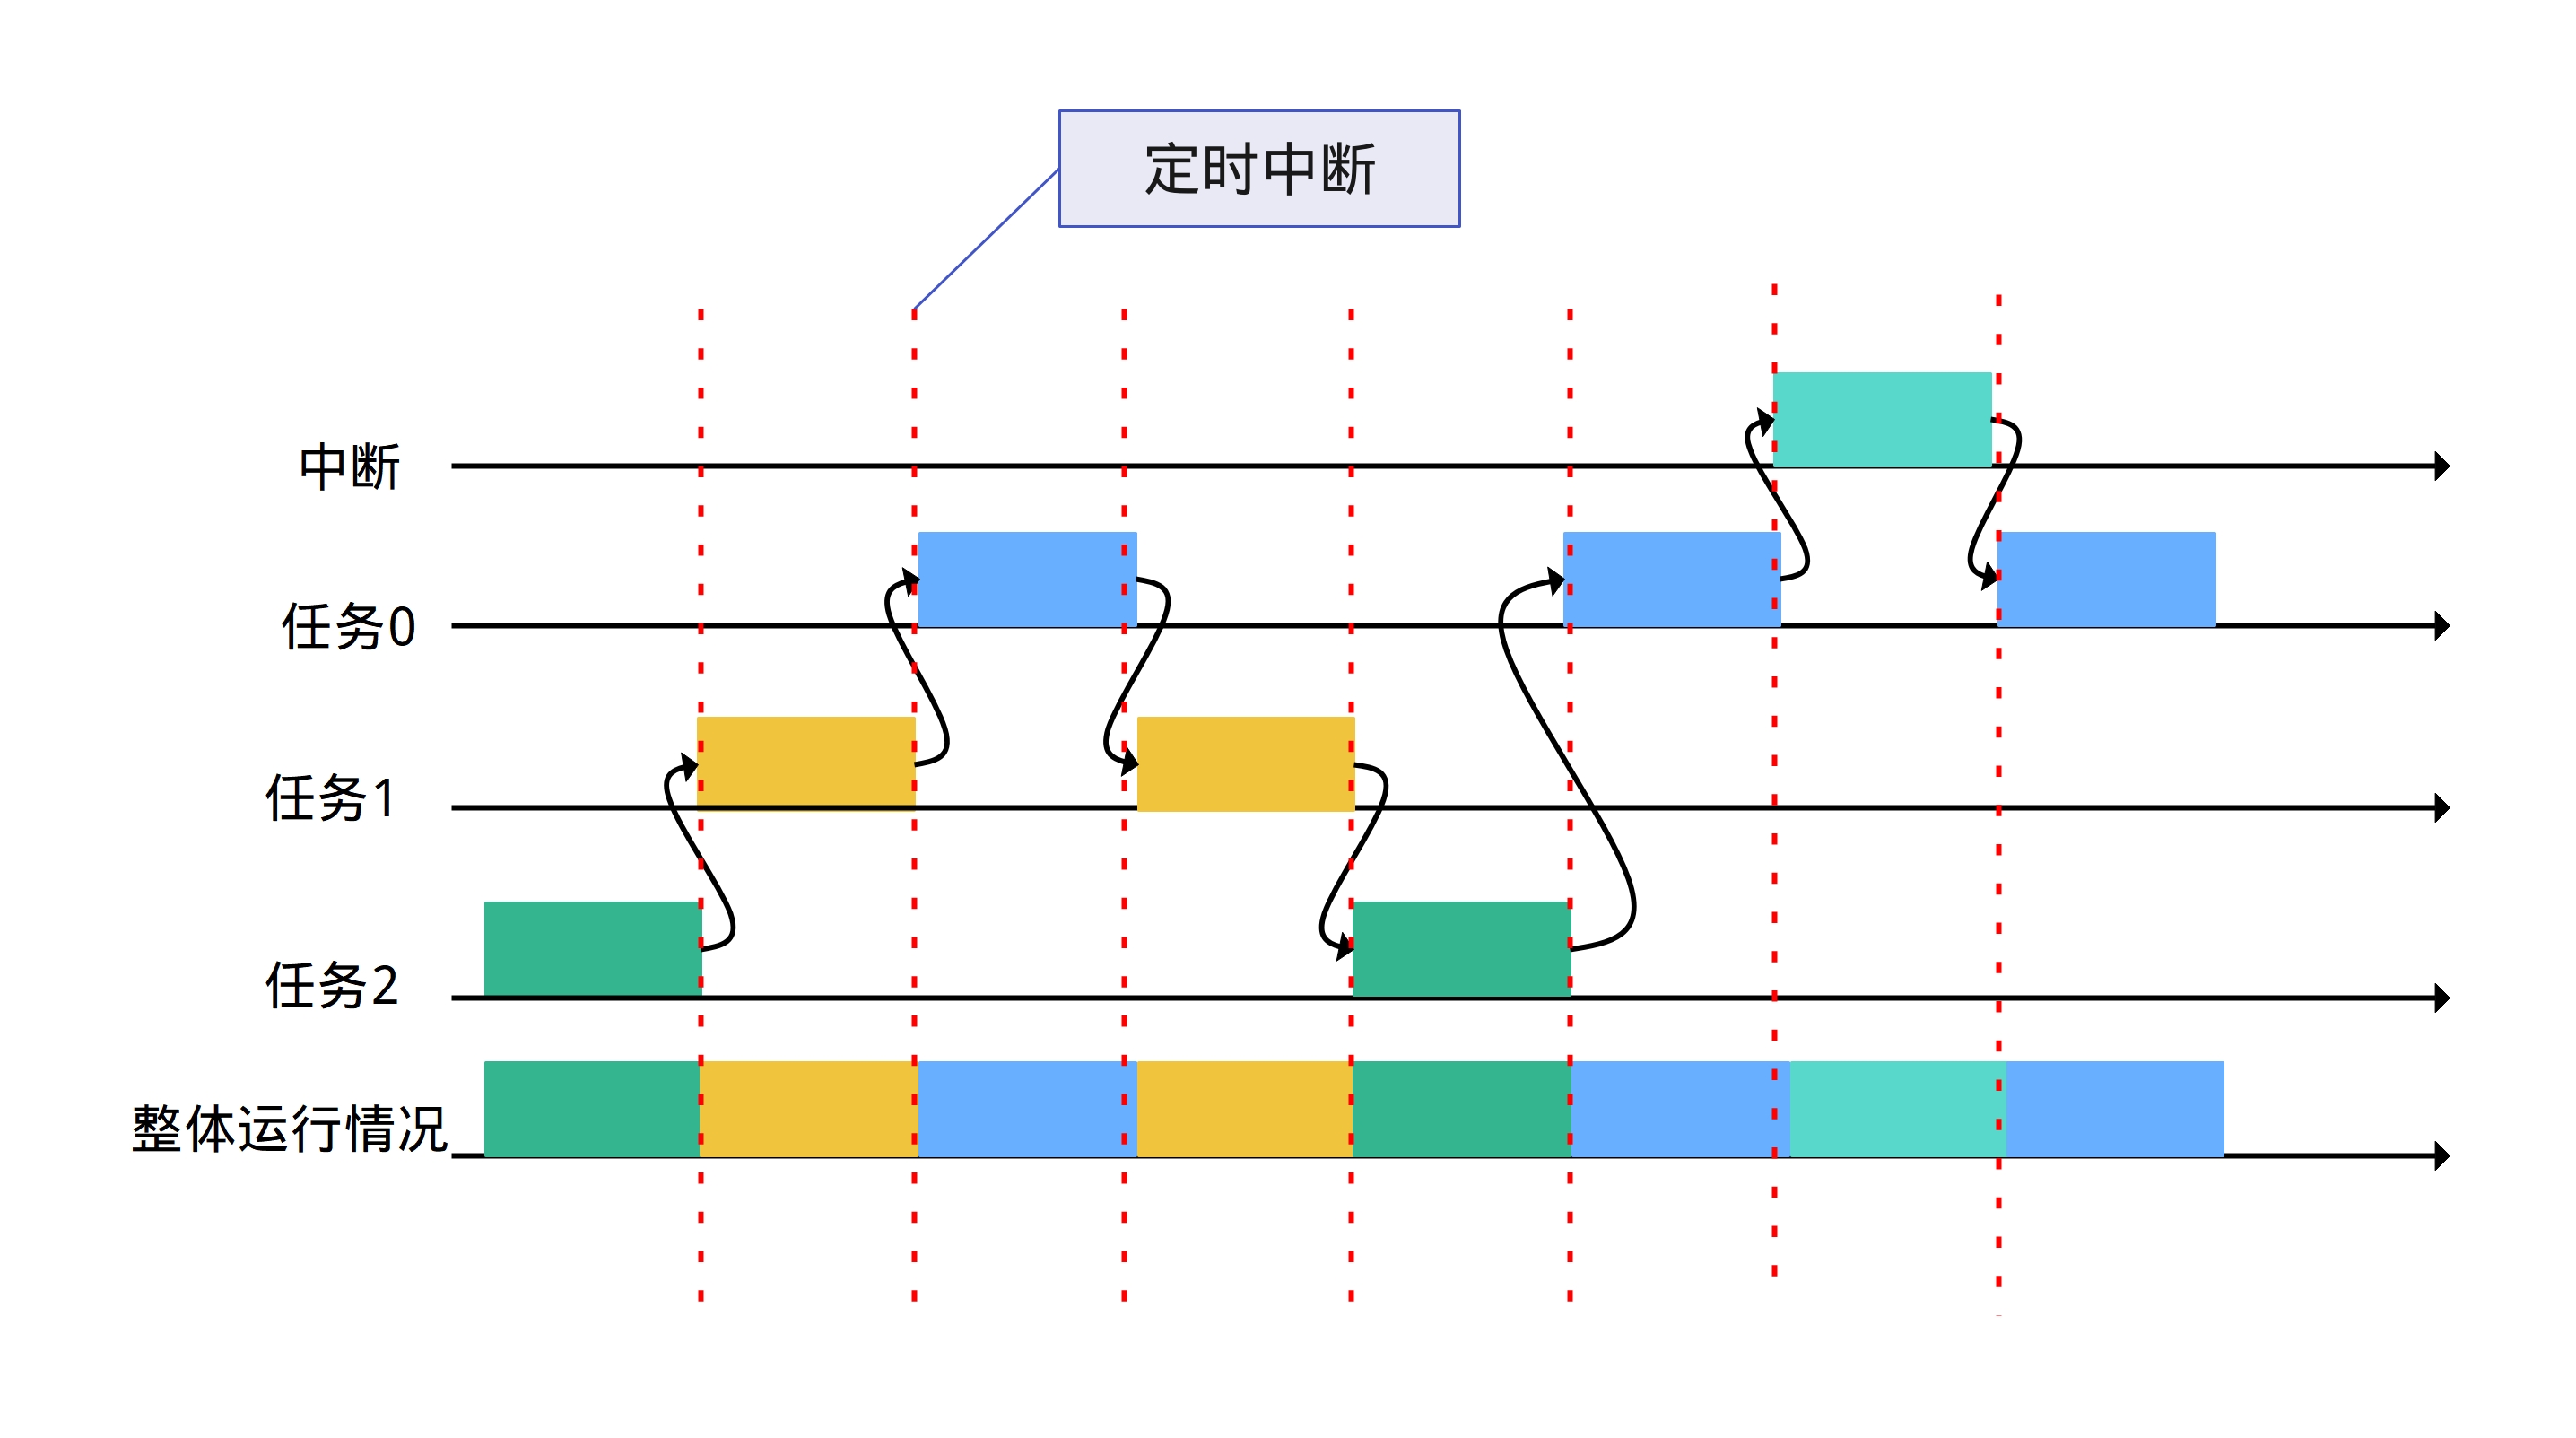
例如,在上图中,CPU在三个任务之间快速切换,使得这三个任务的执行都能往前推进。
如果每个时间片只有1毫秒,那么在1秒内,CPU可以在三个任务之间来回切换数百次。对于人来说,根本感觉不到这种切换,只会觉得三个任务都在同时运行。
并发和并行
这里有必要提一下在操作系统相关资料中,经常提及的两个概念:
- 并发:多个任务在宏观上同时运行,但在微观上是交替执行的。
- 并行:多个任务在同一时刻真正同时执行。
简单来说:并发是”看起来同时”,并行是”真的同时”。
我们常见的单片机大多数都是单核CPU,所以RTOS只是让多个任务进行并发执行,并不是真正的并行执行。而在多核CPU上,RTOS可以做到让一定数量的任务并行执行,具体数量取决于CPU核心的数量。
付出的代价
虽然RTOS能实现任务的”并发”运行,但这要付出额外的代价: 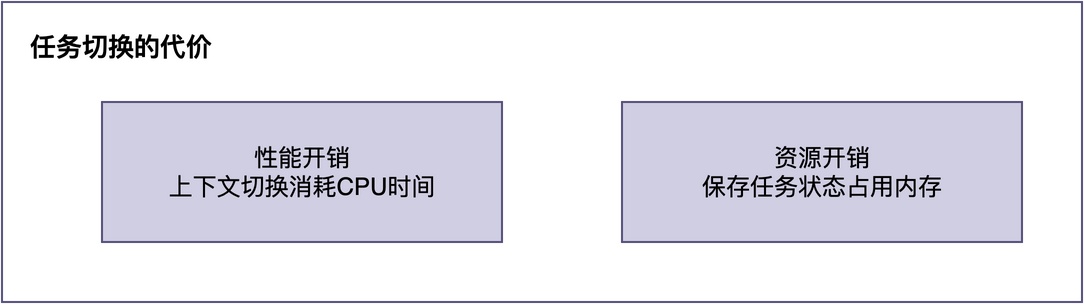
首先是性能开销。RTOS需要实现所谓的上下文切换,这个过程需要消耗一定的CPU时间。虽然单次切换只需要几微秒,但如果任务数量很多、切换很频繁,这个时间就变得不可忽略。
这就像餐馆里的厨师,如果同时做的菜太多,不停地在灶台之间跑来跑去,光跑动的时间就占了很多,真正用来炒菜的时间反而少了。
其次是资源开销。RTOS需要为每个任务分配内存空间,用于保存自己的运行状态(当前执行到哪一行代码)、任务控制块等。
这就像厨师需要记住每道菜做到哪一步、有没有放盐。这些都需要厨师花精力去记,记的菜越多,需要的”脑力”就越多。
总结
综上所述,RTOS之所以能够让多个任务看起来同时运行,是因为:
CPU快速地在不同任务间轮流执行。 只要分配给每个任务的时间足够短、切换速度足够快,人根本感觉不到切换的过程。
同时,这种机制也是有代价的:既有切换本身的性能开销,也有保存任务状态的资源开销。理解了这些,才能在实际开发中合理地设计任务数量和切换策略。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。