
外观
任务间传递大块消息怎么完成
很多人在用RTOS的消息队列传递数据时,都会有这样的疑问:
对于几个字节的小消息,比如一个传感器读数,直接把数据发进消息队列完全没问题。 可如果消息很大呢?比如一帧图片有几十KB,一段音频有上百KB。 这时候还能把整个数据发进消息队列吗?有没有什么问题呢?
在这篇文章中,我就来聊一聊任务之间传递大块消息的正确做法。
直接通过消息队列传递
要理解大块消息传递的问题,首先要明白消息队列的底层实现方式。 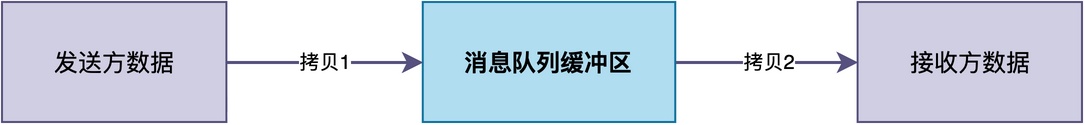
消息队列在发送消息的时候,并不是把数据的引用传进去,而是把数据完整地拷贝一份,存到队列内部的消息缓冲区里。接收消息的时候,再从缓冲区里把数据拷贝一份出来,交给接收任务。
也就是说,一条消息从发送到接收,要经历 “两次拷贝” :。
对于小消息来说,这两次拷贝的开销可以忽略不计。
但是,如果消息是32KB的图片呢?总共需要拷贝64KB! 这在主频只有几十MHz的MCU上,可能是无法容忍的。因为这可能要花掉几毫秒的时间!
此外,由于消息队列需要缓存消息,我们将不得不为消息队列缓存区预留较大的内存空间,从而严重占用内存资源。
解决方案:传递指针而不是数据
既然消息过大会导致这些问题,那么我们能不能想办法把消息变小?
举个生活中的例子:
假设你要给朋友送一个很大的箱子,里面装满了书。 如果直接把这个箱子扛到朋友家里交给他,那又重又费力气,搬一趟可能累得够呛。 但如果你只是给朋友打个电话,告诉他"箱子放在楼下快递柜的第3格,你自己去取",朋友拿到地址之后自己就能找到箱子。 这样一来,是不是又轻松又高效?
类似地,我们可以转而采取一种更高效的办法:。 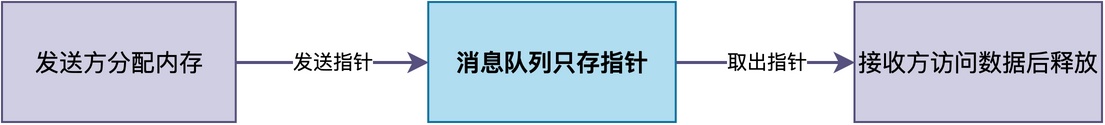
采用这种方法之后,整个消息传递过程如下:
- 发送方分配一块内存,把大块数据填进去。
- 发送方把这块内存的指针(4字节)发进消息队列。
- 接收方从消息队列中取出指针。
- 接收方通过指针访问数据,进行处理。
- 接收方处理完之后,再释放这块内存。
这样一来,消息队列里传递的只是一个4字节的指针,两次拷贝也就8个字节,开销几乎可以忽略。
消息队列的缓冲区,也只需要考虑缓存的指针数量,不会占用大量的内存。
完整的示例
下面这段代码,展示了RT-Thread中,如何用消息队列传递指针的基本过程。
/* 消息队列:只传递指针 */
static rt_mq_t img_mq;

/* 图片数据结构体 */
typedef struct {
    /* 略 */
} image_t;

/* 采集任务 */
static void capture_thread(void *p)
{
    while (1) {
        image_t *img = rt_malloc(sizeof(image_t));

        /* 填充图片数据 ... */

        /* 发送指针(只发4字节) */
        rt_mq_send(img_mq, &img, sizeof(img));
        rt_thread_mdelay(100);
    }
}

/* 处理任务 */
static void process_thread(void *p)
{
    image_t *img;
    while (1) {
        rt_mq_recv(img_mq, &img, sizeof(img), RT_WAITING_FOREVER);

        /* 处理图片 ... */

        rt_free(img);
    }
}
在该示例中,采集任务采集了一帧图片,需要传给处理任务进行处理。采集任务并没有将完整的图片数据发进消息队列,而是只发送了指向图片数据的指针;处理任务接收到的也只是一个指针,通过这个指针直接访问图片数据,处理完之后释放内存。
另一种方案:共享内存加信号量
在某些情况下,消息比较大且可以采用共享内存的方式时,可以使用另一种方案:共享内存+信号量同步。
这种方案的做法是:
预先分配一块共享内存,发送方和接收方都可以访问。 发送方往共享内存里写数据,写完之后用信号量通知接收方。 接收方收到信号量之后,从共享内存里读数据,处理完之后再用信号量通知发送方可以继续写。
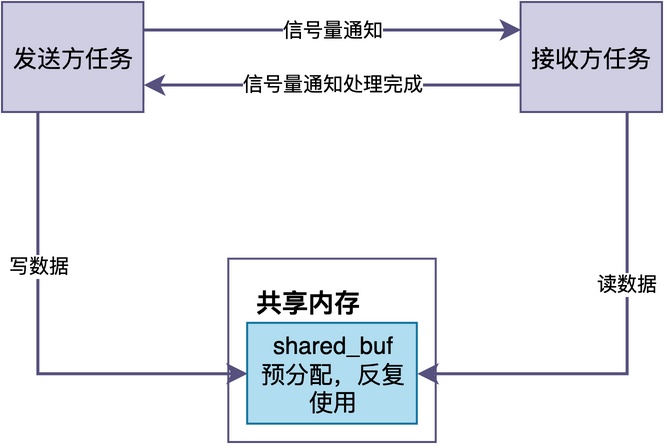
可以看到,这种方案连指针都不需要传递,完全没有任何拷贝,极大减少了内存占用空间。
不过,这种方式也有一个不足:
只能一个读一个写,双方必须严格同步,发送方写完之后必须等接收方处理完才能写下一帧。
下面是一个完整的示例,包含发送方和接收方两个任务函数:
/* 共享内存和信号量 */
static unsigned char shared_buf[1024];
static rt_sem_t data_ready;   /* 数据就绪通知 */
static rt_sem_t done;         /* 处理完成通知 */

/* 发送方任务 */
static void sender_thread(void *p)
{
    while (1) {
        /* 等待接收方处理完成,才能写下一帧 */
        rt_sem_take(done, RT_WAITING_FOREVER);

        /* 往共享内存写数据 */
        write_data(shared_buf);

        /* 通知接收方:数据准备好了 */
        rt_sem_release(data_ready);
    }
}

/* 接收方任务 */
static void receiver_thread(void *p)
{
    while (1) {
        /* 等待发送方数据准备好 */
        rt_sem_take(data_ready, RT_WAITING_FOREVER);

        /* 从共享内存读数据并处理 */
        read_and_process(shared_buf);

        /* 通知发送方:处理完成,可以写下一帧 */
        rt_sem_release(done);
    }
}
需要注意的是:
done信号量的初始值应该设为1,这样发送方一开始就能往共享内存写数据; data_ready信号量的初始值设为0,等待发送方释放。
针对上述代码,其工作流程如下所示: 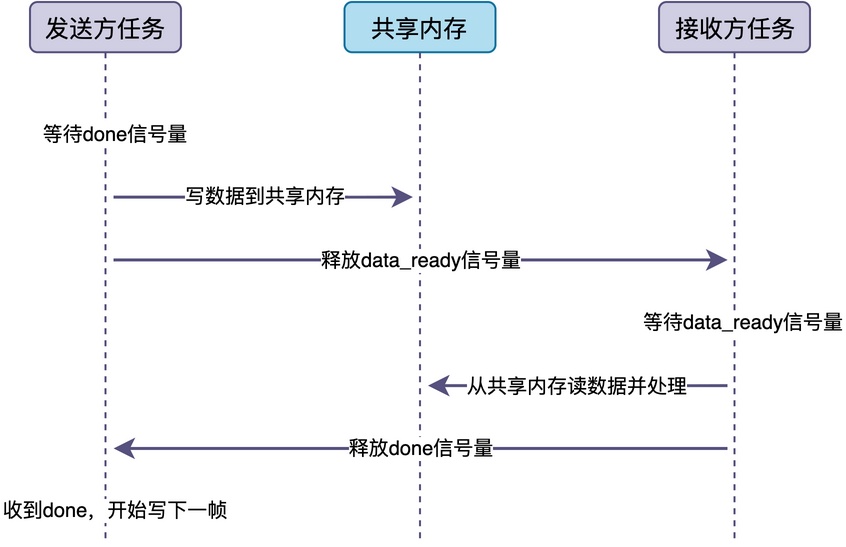
首先,发送方先等待done信号量,获得后往共享内存写数据,然后释放data_ready信号量通知接收方;
此时,接收方在等待data_ready信号量,获得后从共享内存读数据并处理,处理完释放done信号量通知发送方可以写下一帧。
如此一来,两个信号量像接力棒一样在两个任务之间传递,保证了共享内存的读写不会冲突。
总结
综上所述,我们看到任务之间传递消息的三种方式:
- 按值拷贝:适合小消息,简单直接,但大块数据的两次拷贝开销很大。
- 传递指针:适合大块消息,消息队列只传递4字节指针,数据本身零拷贝。
- 共享内存加信号量:适合超大块或高频发送,完全零拷贝,内存反复使用。
通过对比可知:传递大块消息时,应当采用传递指针或者共享内存的方式,从而大幅降低拷贝开销,提升系统的运行效率。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。