
外观
什么是优先级位图算法
在RTOS中,我们可以创建很多个任务,并为每个任务都会配置一个优先级。为了让系统能够高效运行,RTOS需要对它们进行有效的管理。
通常情况下,RTOS会把相同优先级的任务排成一个队列。如此一来,系统里就会有很多个队列,每个优先级对应一个队列。例如,下图共有6条队列,每条队列中可以排队相同优先级的任务。
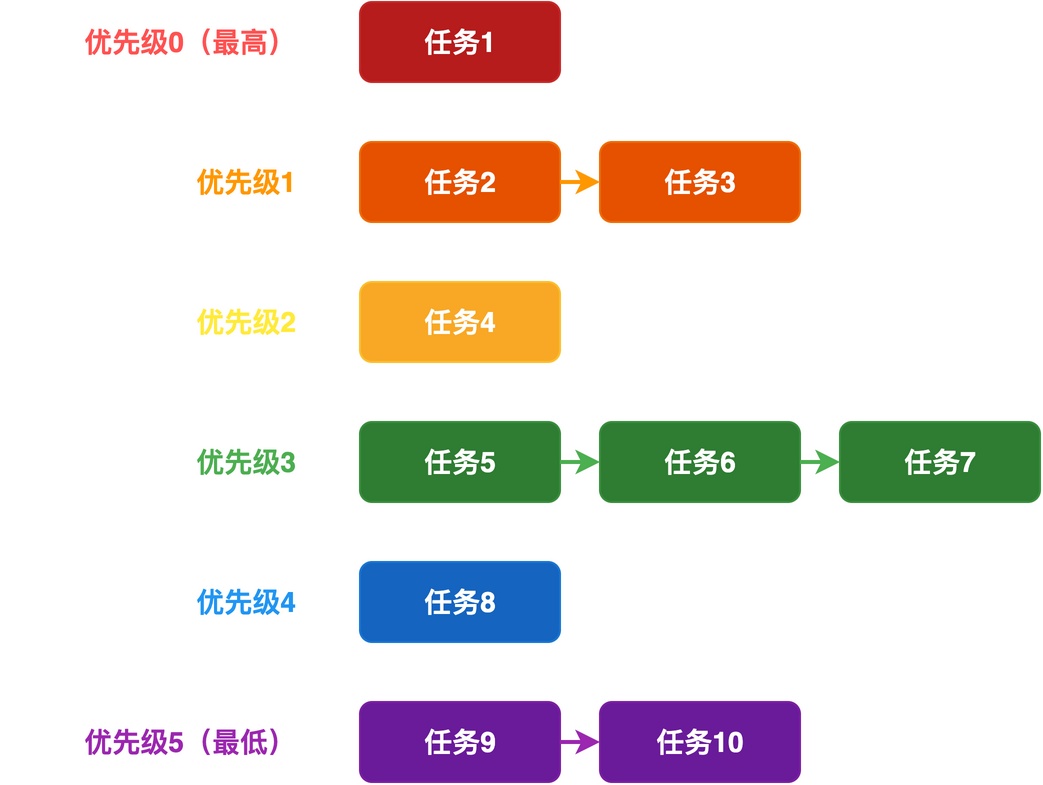
那么,问题来了:调度器如何才能以最快的速度,从众多任务中找到最高优先级的就绪任务去运行呢?
在这篇文章,我将一步步介绍,这种算法和数据结构是如何设计出来的。
第一步:用数组管理优先级队列
我们首先最容易想到的方案是:把所有的优先级队列组成一个数组,数组的下标就是优先级,每个数组元素指向对应优先级的任务队列。
当调度器需要找最高优先级任务的时候,就从优先级最高的数组元素开始遍历,依次检查每个优先级对应的队列里有没有任务。如果找到了第一个非空队列,就取这个队列的头部任务去运行。
如下图所示,调度器先查看优先级0的队列,发现里面有任务1,就直接取任务1运行,无需再扫描其他队列。
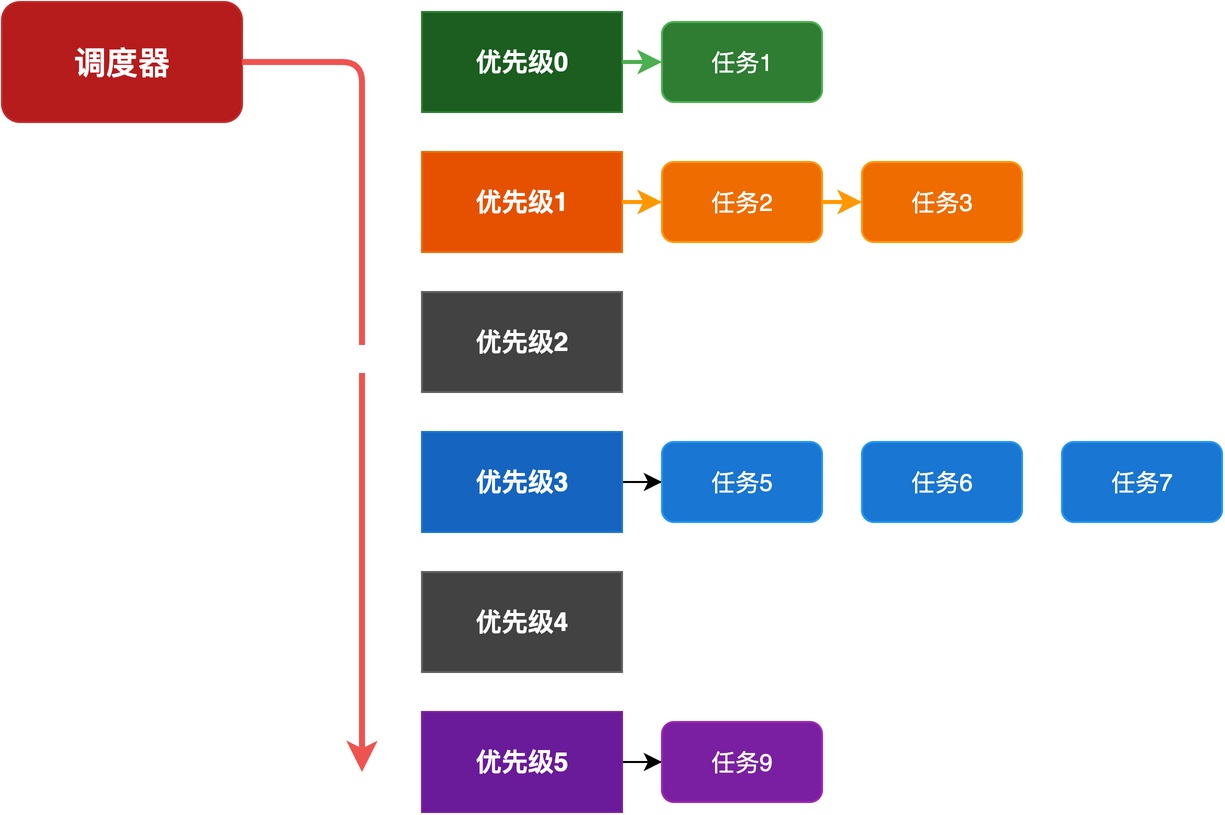
这个方案实现起来很简单,但是有一个问题:效率比较低。
如果系统支持128个优先级,最坏情况下,调度器需要遍历128次数组元素。也就是说,遍历的时间和优先级的数量成正比,这对于追求实时性的RTOS来说是不能接受的。
第二步:增加优先级位图
为了解决遍历效率低的问题,我们可以考虑给每个优先级队列设置一个标志位,用来表示这个队列是否有任务。如果有,则对应的标志位就设为1;如果没有,就设为0。
这样就形成了一个优先级位图,每一位和一个优先级一一对应。如下图所示,优先级0、1、3、5有任务,所以位图的第0、1、3、5位是1,其他位是0。 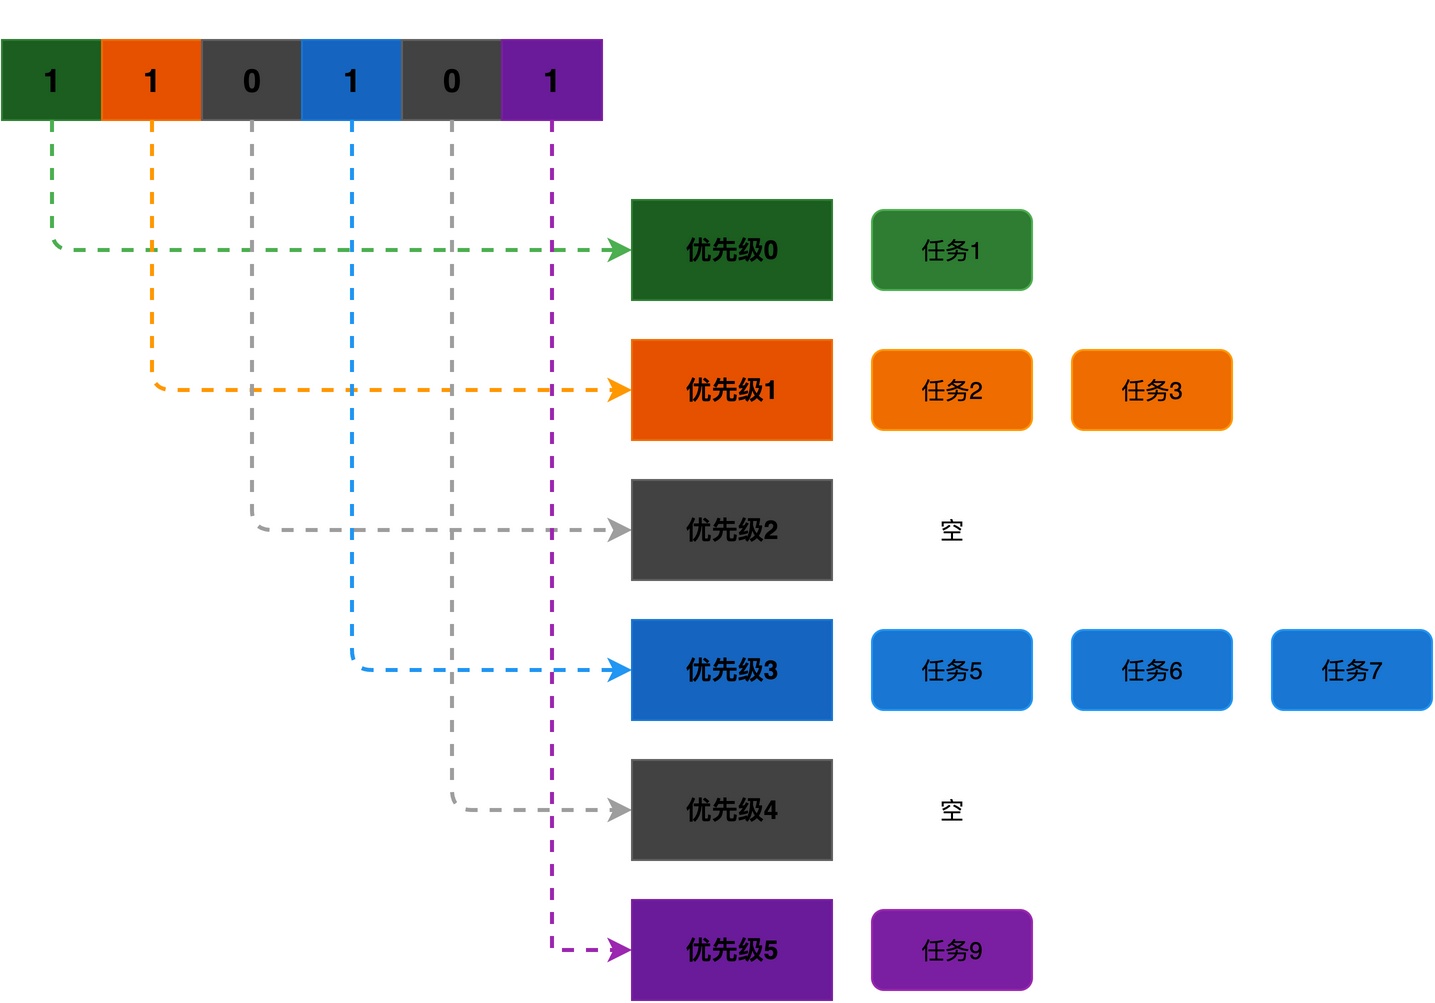
有了这个位图之后,调度器就不需要遍历整个数组,只需要在这个位图里找到最低位的1是第几位,就能知道最高优先级是多少。
那怎么快速找到位图里最低位的1呢?当系统的优先级数量较小时,如小于32位,可以利用CPU的专门指令来完成此事。比如,ARM架构有CLZ指令,RISC-V有__builtin_clz()内置函数,x86有BSF指令。
但是,如果优先级数量超过32位,应该怎么办?
第三步:二级位图加速
当优先级的数量较大时,可以使用二级位图来加速。
这种加速的思路是:把所有的优先级分成若干组,为每组配置一个位图位。也就是说,一共两级位图:
- 第一级位图:每一位对应一组,当值为1时,表示该组里有任务,为0时表示没有。
- 第二级位图:每组一个8位的位图,分别表示相应优先级是否有任务。
例如,下图给出一个简单的优先级位图示例(为节省篇幅,省去了一些内容)。
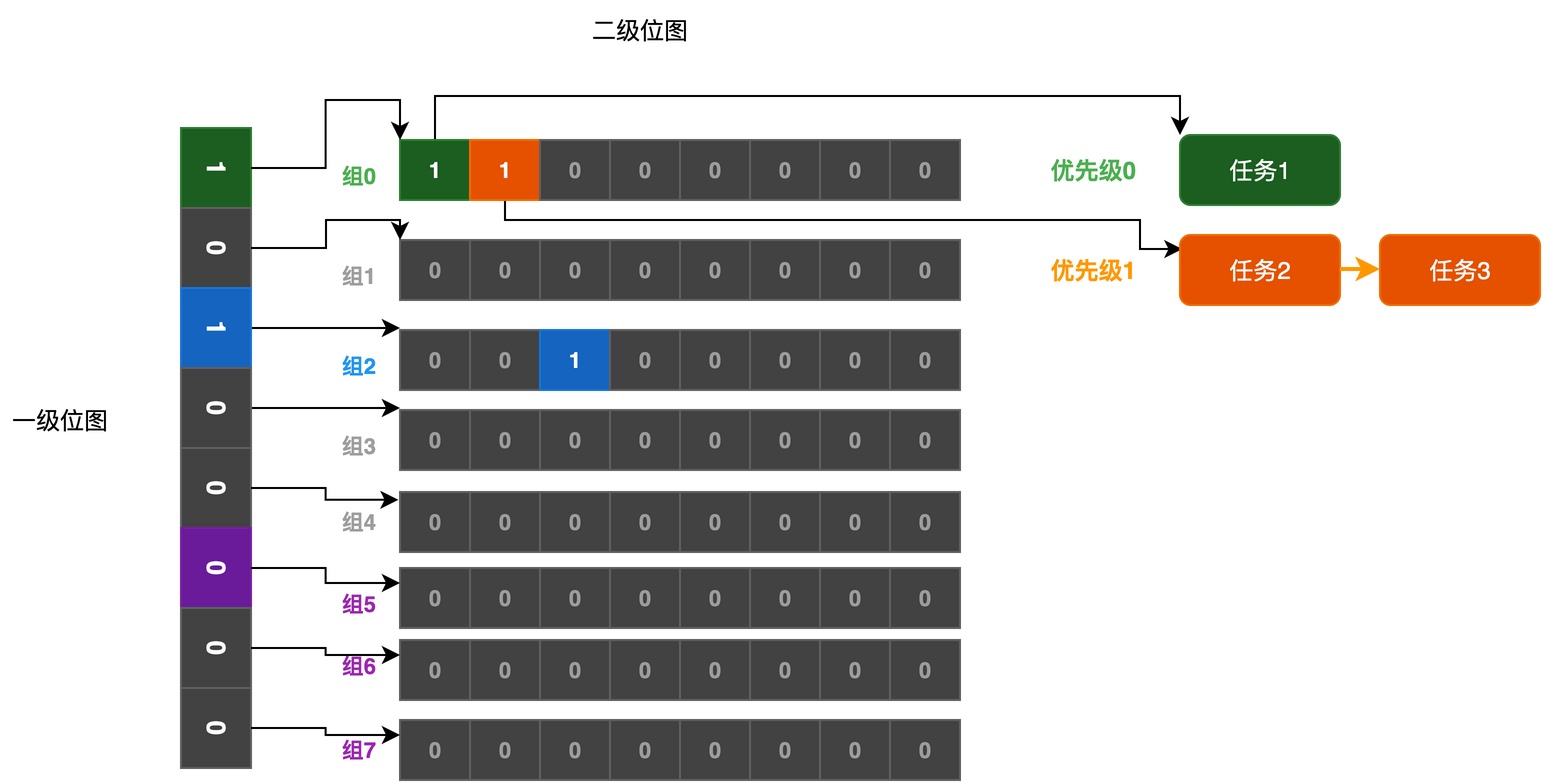
根据上图,查找的时候分两步:
- 先在第一级位图里找到最低位的1,确定是哪一组。在上图中,为组0。
- 再在这一组对应的第二级位图里找到最低位的1,确定具体是哪个优先级。在上图中,从组0中找,找到第0位,即优先级0。
通过这种设计,使得系统里不管有多少个优先级,只需要进行两步查找,就能快速找到最高优先级,查找时间为O(1),不受优先级数量影响。
具体实例
前面介绍了优先级位图算法的设计思路,这里以我的《从0手写嵌入式操作系统》课程中的内容为例,介绍如何实现。
数据结构定义
首先,优先级位图相关的数据结构定义在os_core_t结构体中:
typedef struct _os_core_t {
    /* ... 其他成员 ... */
    uint8_t ready_group;          /* 一级位图:8位,每一位对应一组 */
    uint8_t ready_map[8];         /* 二级位图:8组,每组8位 */
    os_list_t ready_list[OS_TASK_IDLE_PRIO + 1];  /* 优先级队列数组 */
    /* ... 其他成员 ... */
} os_core_t;
可以看到,该结构采用了二级位图的结构:
- ready_group:一级位图,共8位,每一位对应一组。
- ready_map[8]:二级位图,每组为一个8位的字节,记录组内哪些优先级有任务。
- ready_list[]是优先级队列数组,每个优先级对应一个任务队列。
查找算法
当需要查找最高优先级的任务时,只需要调用sched_next_run_task()。该函数的实现非常巧妙,采用了查表法来快速找到一个字节中最低位的1。
os_task_t * sched_next_run_task (void) {
    static const uint8_t map_table[] = {
        /* 00 */ 0xff, 0, 1, 0, 2, 0, 1, 0, 3, 0, 1, 0, 2, 0, 1, 0,
        /* 10 */ 4,    0, 1, 0, 2, 0, 1, 0, 3, 0, 1, 0, 2, 0, 1, 0,
        /* ... 省略中间部分 ... */
        /* F0 */ 4,    0, 1, 0, 2, 0, 1, 0, 3, 0, 1, 0, 2, 0, 1, 0
    };

    /* 第一步:在一级位图中找到最低位的1,确定是哪一组 */
    uint8_t group = map_table[os_core.ready_group];

    /* 第二步:在该组的二级位图中找到最低位的1,确定具体优先级 */
    uint8_t prio = (group << 3) + map_table[os_core.ready_map[group]];

    /* 第三步:去对应优先级的队列中取第一个任务 */
    os_task_t * to = (os_task_t *)os_list_first(os_core.ready_list + prio);
    return to;
}
其中,map_table是一个256字节的查找表,用字节值作为数组索引,得到的结果为这个字节中最低位的1是第几位。比如,当用数值5(二进制值为101)作为索引时,map_table[5]的结果为0,表示最低位的1在第0位。
查找的过程很简单,分三步:
- 确定组号:把一级位图ready_group作为下标查表,得到最高优先级任务所在的组号。
- 计算具体优先级:group << 3相当于组号乘以8,得到这一组的起始优先级;再把该组的二级位图ready_map[group]作为下标查表,得到组内的偏移量;两者相加就是具体的优先级号。
- 取任务:得到最高优先级后,直接去ready_list[prio]队列中取第一个任务。
通过这种查表的方式,不管系统里有多少个优先级,都只需要两次查表就能找到最高优先级的任务,时间是固定的O(1)。
总结
综上所述,RTOS为了快速找到优先级最高的任务,会采用某种特殊的算法,常见的算法为优先级位图算法。
这种算法利用位图来快速查找,它的优点是查找效率高,保证了系统的实时性。不过,缺点是需要额外的位图存储空间。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。