
外观
裸机程序用状态机能代替RTOS吗
不少写过裸机程序的同学,在掌握了状态机这个技巧之后,都会有一种豁然开朗的感觉:
原来不用RTOS,也能让一个程序看起来像是在同时处理好几件事情。 既然功能上看起来和RTOS的多任务差不多,那还有必要专门上一个RTOS吗?
状态机真的能完全代替RTOS吗?它和RTOS的多任务之间到底差在哪里?
在这篇文章中,我们将看到状态机到底能解决什么问题,也能看到它的局限。相信最后你能得出自己的结论:什么时候用状态机就够了,什么时候最好是用RTOS。
状态机的应用示例
不得不说,状态机确实是一种非常强大的编程技巧,它可以让裸机程序有条不紊地同时处理好几件事。
比如,某个设备中需要做三件事:检测按键、闪烁LED、处理串口数据。我们先来看最普通的写法,其中,LED闪烁通常会这样写:
int main(void)
{
	hw_init();
	while (1)
	{
		scan_key();
		led_task();
		process_uart();
	}
}

void led_task(void)
{
	led_on();
	delay_ms(500);
	led_off();
	delay_ms(500);
}
注意,delay_ms(500)是通过让CPU空转500毫秒实现的,led_task()将耗时1秒钟才能执行完。在这段时间里,如果用户恰好在这时按下按键,就没法及时响应。
但如果用状态机来写,可以把功能拆成若干个小状态,每次循环只推进一小步、做完立刻返回,不在某一步里死等。这样一来,每个功能每次只占用CPU很短的时间,也就不会出现一个功能把其他功能卡住的情况。
我们可以对LED的代码进行修改,采用状态机来进行处理。
typedef enum { LED_ON, LED_OFF } led_state_t;

void led_task(void)
{
    static led_state_t state = LED_OFF;
    static uint32_t last_time = 0;

    switch (state)
    {
        case LED_OFF:
            if (get_time() - last_time >= 500)
            {
                led_on();
                last_time = get_time();
                state = LED_ON;
            }
            break;
        case LED_ON:
            if (get_time() - last_time >= 500)
            {
                led_off();
                last_time = get_time();
                state = LED_OFF;
            }
            break;
    }
}
通过修改,每次led_task()被调用时,仅仅检查是否到达指定的时间点,到达时间点后才点亮或熄灭LED。这就使得led_task()可以快速执行完,CPU可以去处理按键检测和串口数据。
如此一来,我们就不用在工程中引入RTOS,只需要在裸机环境中就能解决问题,避免引入RTOS后带来的各种弊端。
状态机的局限性
不过,虽然状态机很强大,但它并不能完全代替RTOS。它的一些局限性决定了在复杂项目中使用时会力不从心。
代码复用性比较差
从led_task()的示例可以看到,每个状态机都是针对特定功能写的,状态和状态转换逻辑都与具体功能紧密耦合。
当我们需要在另一个项目里使用类似功能时,往往很难把原来的状态机直接搬过去,大多数情况下都要重新写一遍。
此外,就我自己的体验来说,状态机这种写法其实非常不自然。
对于led_task()来说,最自然的写法不过是点亮、延时、熄灭、再延时。 可一旦改成状态机,就要定义状态枚举、使用静态变量,以便记住当前走到了哪一步。并且,每次函数被调用时还要判断现在该执行哪个分支。
这样一来,原本简单的流程被硬拆成很多次断断续续的执行流程,无论写起来和读起来都比较费劲。与此同时,这些静态变量还占用了额外的存储空间。
复杂度随状态增多而急剧上升
当项目比较简单、只有两三个状态的时候,状态机看起来很清晰、很好维护。
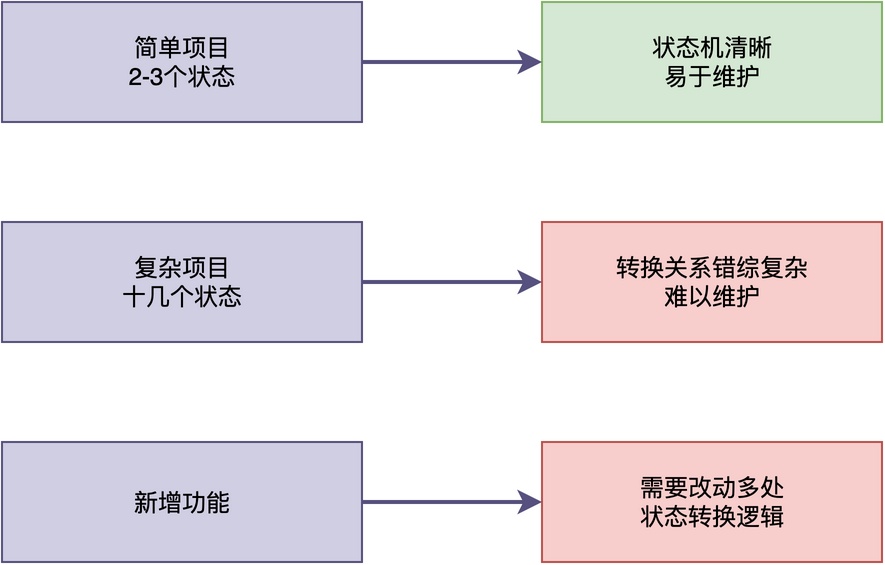
但当状态数量增加到十几个、几十个的时候,状态之间的转换关系会变得非常复杂。
与此同时,代码也会变得难以理解和维护。当有新的业务需求时,为了增加一个新功能,可能需要修改很多地方的状态转换逻辑。
无法处理优先级
即便使用了状态机,main()中的大循环里按照固定顺序依次处理每个状态。
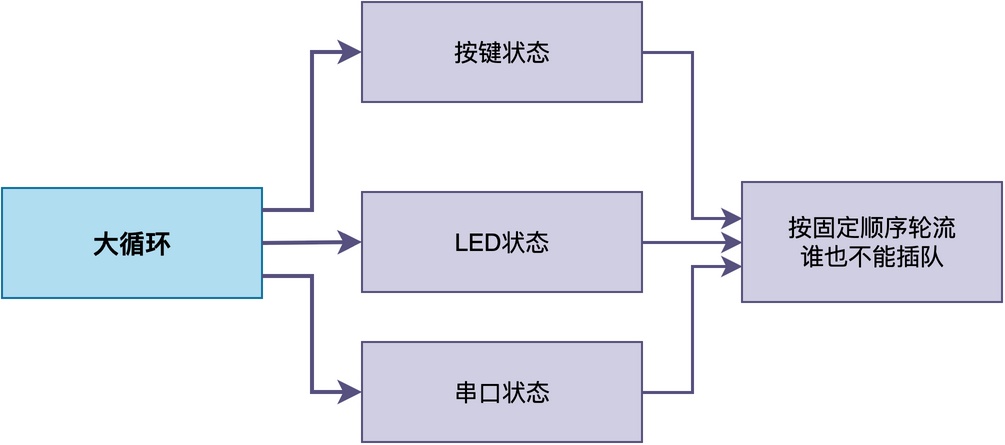
即便我们将led_task()每次调用的时间压缩到很短,也改变不了这样一个事实:led_task()执行期间,按键处理必须等它调用完成后才能进行。
什么时候用状态,什么时候要RTOS
那么,到底什么时候用状态机,什么时候用RTOS呢?我们可以从以下几个方面来判断。
如果你的项目功能比较简单、硬件资源有限、功能模块之间没有严格的优先级要求,那么用状态机就可以了。
但是,如果你的项目功能较复杂、需要保证任务的响应时间、需要考虑后期功能的扩展,那么使用RTOS也许会是一个更好的选择。虽然RTOS会带来额外的开销,但是相对它带来的好处,这些开销是可以忍受的。
总结
综上所述,无论是裸机程序还是RTOS,在具体使用时都应根据项目的复杂性、资源等诸多因素来选择,不存在必须用谁的问题。
状态机和RTOS不是对立的,它们各有适用的场景,选择哪种方式取决于项目的具体需求。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。