
外观
什么是任务控制块
在学习RTOS的时候,我们经常会听到"任务控制块"(TCB)这个词。
实际上,很多同学对这个概念一知半解,只知道它是一个结构体,在创建任务的时候需要它。之后,凡是需要操作该任务时,都传入该任务的结构体。
此外,在我的《从0手写嵌入式操作系统》课程中,手写RTOS内核的第一步,也是从定义TCB这个数据结构开始的。
可以说,理解了TCB,就拿到了理解整个RTOS内核的钥匙。
那么,任务控制块到底是什么?它里面存了什么东西?为什么RTOS内核需要它?
在这篇文章中,我们就来详细聊聊什么是任务控制块,理解它的主要功能。
为什么需要TCB
你可能会想:只需要给任务指定相应的任务函数,让任务去执行就行了,为什么还要额外配置TCB?
试想一下,在多任务运行的环境中,CPU在多个任务之间来回切换。假设任务A正在运行,RTOS决定切换到任务B运行。过了一会儿,又要切换回任务A继续运行。
那么问题来了:RTOS怎么知道任务A上次执行到哪里了? 任务A的CPU寄存器里原来存的值是什么? 任务A的栈在哪里?任务A的优先级是多少? 任务A现在是就绪状态还是阻塞状态?
这些信息,RTOS都必须记住,否则切换回任务A的时候,就无法正确恢复它的执行状态。
下面的图示展示了TCB中保存的这些关键信息:
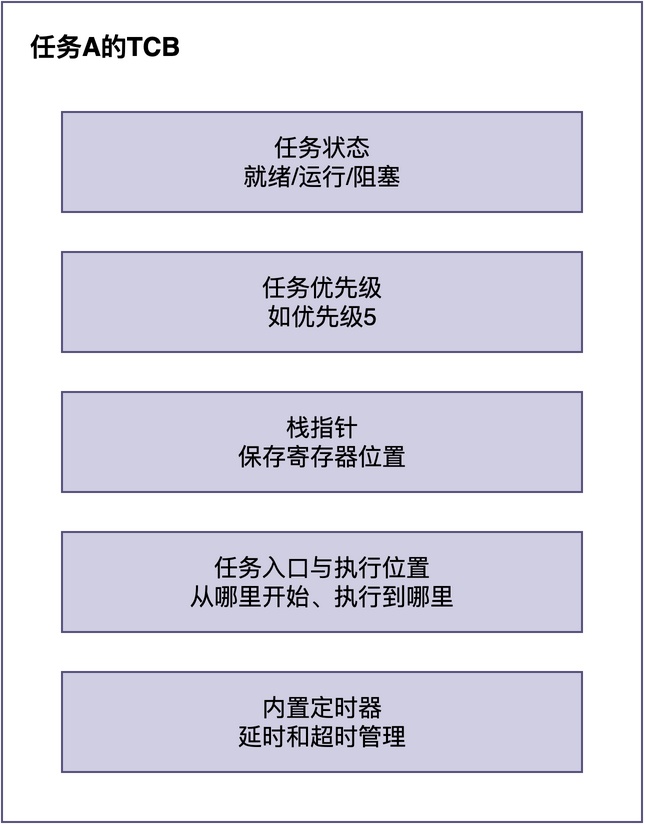
那这些信息存在哪里呢?答案就是:任务控制块(TCB)。
什么是TCB
简单来说,TCB就是RTOS为每个任务维护的一个"档案",里面保存了这个任务的所有信息。 如果这样解释难以理解的话,你可以将TCB看作是一个结构体,里面保存了任务的所有信息。
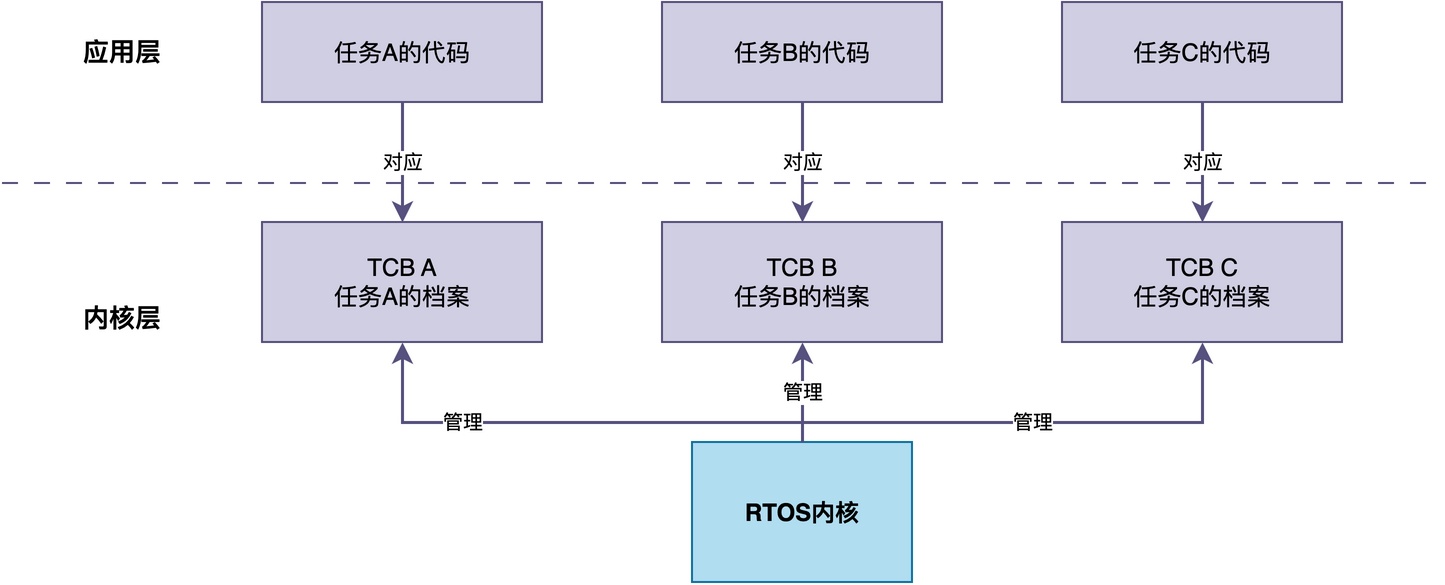
在RTOS内部,每个任务对应一个TCB,RTOS通过TCB来识别和管理每一个任务。
可以说,。没有TCB,操作系统就不知道这个任务的存在,更无法管理它。
TCB里面存了什么
在不同的RTOS实现中,TCB的具体字段可能有所不同,但核心字段大致是类似的。
这里以RT-Thread的为例,来看看TCB里都存了什么(省略一些不常用的字段)。
struct rt_thread
{
    /* 任务名称 */
    char name[RT_NAME_MAX];

    /* 任务状态:就绪、运行、阻塞、挂起等 */
    rt_uint8_t stat;

    /* 任务优先级 */
    rt_uint8_t current_priority;

    /* 栈顶指针:保存任务切换时的栈顶位置 */
    rt_uint32_t *sp;

    /* 栈的起始地址和大小 */
    void *stack_addr;
    rt_uint32_t stack_size;

    /* 任务入口函数和参数 */
    void (*entry)(void *parameter);
    void *parameter;

    /* 时间片计数器 */
    rt_uint32_t remaining_tick;

    /* 内置定时器:用于任务延时和超时 */
    struct rt_timer thread_timer;

    /* 等待队列节点:用于将任务挂到IPC对象的等待链表上 */
    rt_list_t tlist;

    /* 任务错误码 */
    rt_err_t error;
};
下面用列表简要说明各字段的作用:
- 任务名称(name):任务的名字。
- 任务状态(stat):记录任务当前处于就绪、运行、阻塞还是关闭状态。
- 任务优先级(current_priority):任务的优先级,调度器根据优先级决定先运行哪个任务。
- 栈指针(sp):保存任务的栈顶位置。
- 栈信息(stack_addr、stack_size):记录任务栈的起始地址和大小。
- 任务入口函数(entry、parameter):任务的入口函数地址和传入参数。
- 时间片计数器(remaining_tick):用于时间片轮转调度,记录当前任务还剩多少个tick的运行时间。
- 内置定时器(thread_timer):用于任务延时和IPC等待超时。
- 等待队列节点(tlist):链表节点,用于将任务挂到就绪队列、延时队列、IPC等待队列等各种内核链表上。
- 错误码(error):记录任务的错误状态。
TCB在内核中的作用
在RTOS内核内部,TCB通常作为结点插入到内核的各种队列中,用于实现就绪运行调度、延时、阻塞和挂起等多种功能。
为便于理解,下面给出了简单的示例(有些RTOS的队列设计比较复杂,这里不展开说明)。
调度器管理任务
**RTOS的调度器维护着就绪队列。就绪队列里存放的是所有就绪任务的TCB。

通常情况下,就绪队列中的TCB按优先级排序,调度器每次取队首(最高优先级)的TCB来运行。
当任务被创建时,它的TCB被加入就绪队列;任务阻塞时,它的TCB从就绪队列移除;任务被唤醒时,它的TCB重新加入就绪队列。
在RT-Thread中,创建任务时调用rt_thread_create()或rt_thread_init(),初始化完成后TCB被加入就绪队列;调度器通过rt_schedule()从就绪队列中选择最高优先级的TCB来运行。
任务延时
当任务调用延时函数进行延时时,RTOS将任务的TCB从就绪队列移除,并将任务挂到定时器链表(延时队列)上。
当延时时间到后,定时器回调函数将TCB从延时队列移除,重新加入就绪队列,任务被唤醒。

延时队列中的TCB通常按延时时间从小到大排序。定时器每次检查队首的TCB是否到期,到期后将其从延时队列移除,加入就绪队列。
在RT-Thread中,任务调用rt_thread_mdelay()或rt_thread_delay()进入延时,TCB被加入延时队列;延时时间到后,定时器回调函数rt_thread_timeout()将TCB从延时队列移除,重新加入就绪队列。
IPC等待队列
当任务调用等待函数(如等待信号量、等待消息)时,如果资源不可用,内核将任务的TCB从就绪队列移除,通过TCB中的链表节点将其挂到IPC对象(信号量、消息队列等)的等待链表上。
当其他任务或中断释放资源时,内核从等待链表上取下最高优先级的TCB,将其移回就绪队列,任务被唤醒。

通常情况下,IPC等待队列中的TCB也同样按优先级排序,当资源可用时,内核唤醒等待队列中优先级最高的任务。这样保证了高优先级任务能优先获得资源。
在RT-Thread中,任务调用rt_sem_take()等函数时,如果资源不可用,TCB被加入对应IPC对象的等待队列;其他任务或中断调用rt_sem_release()等函数释放资源时,内核从等待队列中取下最高优先级的TCB,移回就绪队列。
总结
综上所述,TCB就是RTOS为每个任务维护的"档案",里面保存了任务的所有信息:任务名称、状态、优先级、栈指针等。每个任务对应一个TCB,操作系统通过TCB来识别和管理每一个任务。
并且,TCB贯穿了RTOS内核的所有核心机制,RTOS通过多种不同的队列(就绪队列、延时队列、阻塞队列等)让TCB进行排队,从而实现任务的有序运行、公平获得各种资源。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。