
外观
如何实现请求响应模式的通信
// 注:这种模式在我的手写TCP/IP课程中有用到。。。可以把相关实现示例代码加进来,注意,不要删除这句话
RTOS中如何实现请求响应模式的通信?
在用RTOS做项目的时候,有时候会用到一种通信方式:任务A向任务B发送请求后,任务A必须等B处理并返回结果之后才能继续运行。这种模式可以简称为“请求-响应模式”。
在这篇文章中,我将介绍这种模式的三种实现方法。同时,你也能看到这种模式在《从0手写TCP/IP协议栈》中,如何用于实现Socket(网络编程套接字)接口。
请求响应模式
假设系统里有两个任务:存储任务,负责管理Flash的读写;其他任务(如读取任务)要读数据的时候,需要向存储任务发一个读请求,告诉它要读哪个地址、读多少字节,然后等存储任务把数据读出来返回,才能继续往下执行。
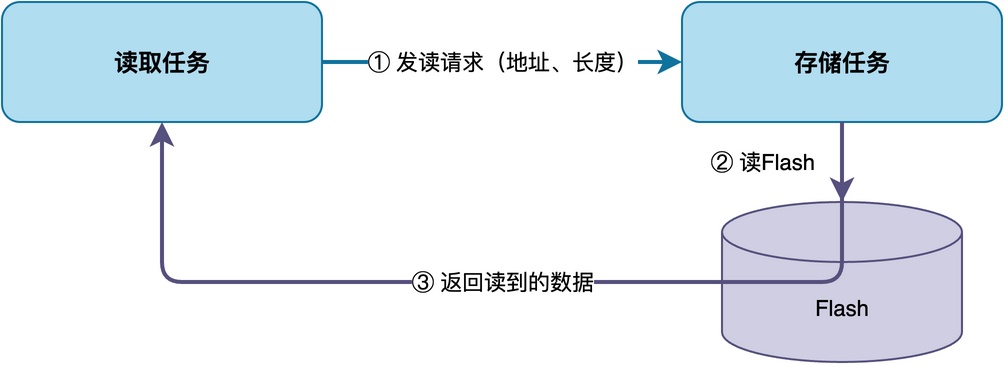
这种"发送请求—等结果—继续执行"的模式,就是“请求-响应模式”。发送请求的一方在等待结果时需要暂停运行,等响应回来之后才能继续运行。
为了实现这种模式,我们可以使用消息队列、信号量等机制。下面将给出三种实现方式的说明。
使用消息队列
最简单的、最直接的实现方式是使用两个消息队列:请求队列用于存放读取任务发送的请求,响应队列用于存放读取结果。 采用这种方式时,之前问题的解决方法如下图所示:
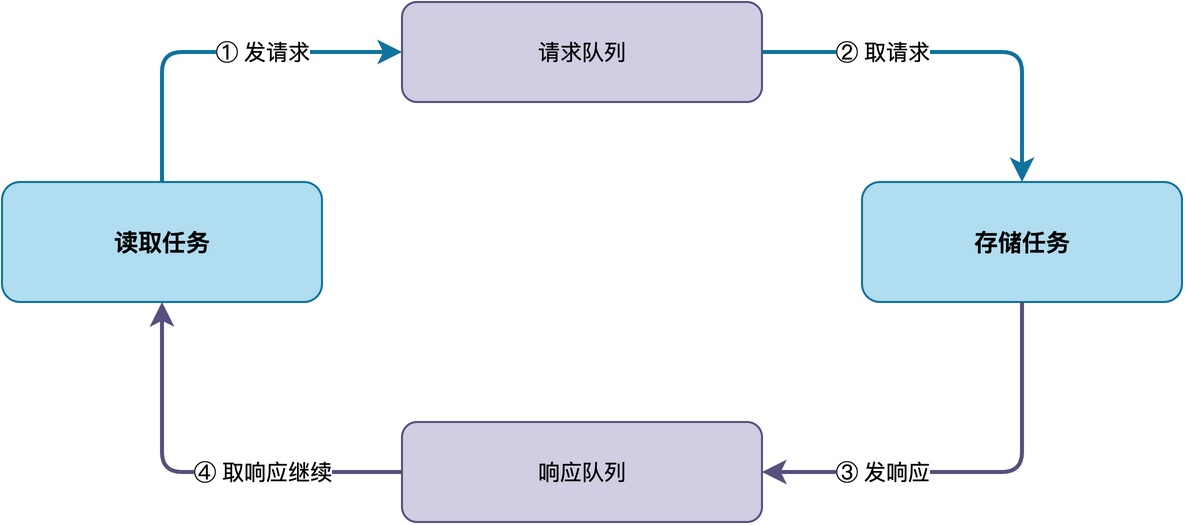
下面给出具体流程:
- 读取任务把读请求(包含地址、长度等信息)发到请求队列,然后阻塞等待响应队列。
- 存储任务从请求队列取出请求,执行Flash读操作。
- 存储任务把读到的数据(或者错误码)作为响应,发到响应队列。
- 读取任务从响应队列收到响应,继续执行。
如果使用的是RT-Thread,则读取任务的示例代码如下:
void reader_task(void *arg)
{
    struct req_msg req;
    struct resp_msg resp;

    while (1)
    {
        /* 构造读请求 */
        req.cmd = CMD_READ;
        req.addr = 0x1000;
        req.len = 64;

        /* 发送请求,然后阻塞等响应 */
        rt_mq_send(req_mq, &req, sizeof(req));

        /* 等待响应 */
        rt_mq_recv(resp_mq, &resp, sizeof(resp), RT_WAITING_FOREVER);

        /* 使用读到的数据 */
    }
}
存储任务的示例代码如下:
void storage_task(void *arg)
{
    struct req_msg req;
    struct resp_msg resp;

    while (1)
    {
        /* 取请求 */
        rt_mq_recv(req_mq, &req, sizeof(req), RT_WAITING_FOREVER);

        /* 处理Flash读 */
        resp.result = flash_read(req.addr, req.len, resp.data);

        /* 发响应 */
        rt_mq_send(resp_mq, &resp, sizeof(resp));
    }
}这种方式实现简单,逻辑清晰。不过,如果有多个任务同时发送请求,这些读取任务怎么知道哪个响应是给自己的?
每个任务单独的响应队列
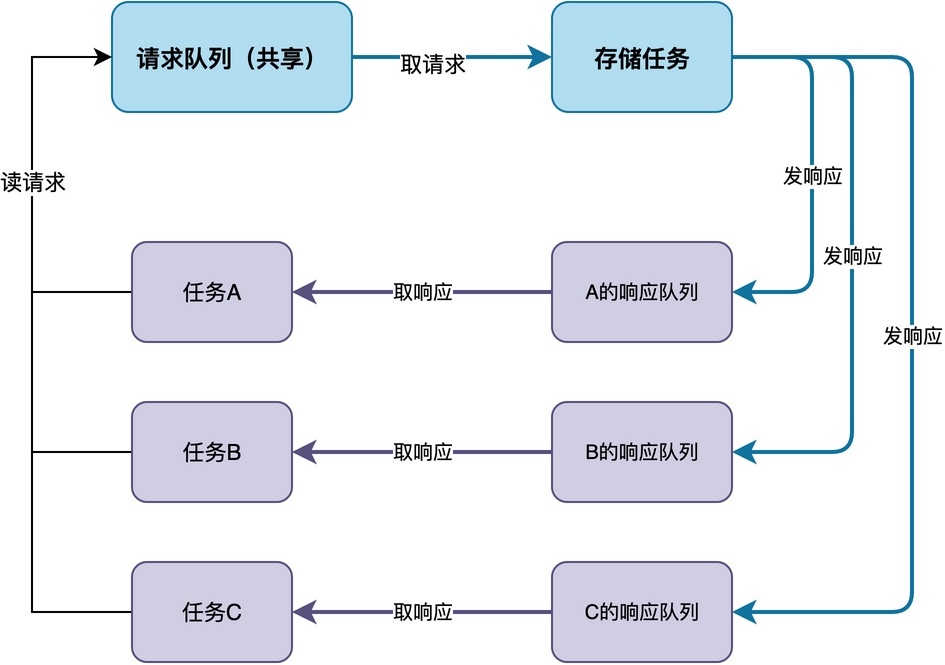
如果存在多个任务同时发送请求,比较好的方式是:为每个请求方任务单独配置响应队列。
当任务发请求的时候,将自己的响应队列指针也一起放到请求消息里。存储任务处理完请求之后,根据请求里带的响应队列信息,把响应发到对应任务自己的响应队列里。这样每个任务只需要等自己的响应队列就行,不会收到别人的响应。这种方式的工作原理如下图所示:
如果使用的是RT-Thread,则读取任务的示例代码如下:
/* 请求方任务 */
static rt_mq_t resp_mq;  /* 自己的响应队列 */

void request_task(void *param)
{
    struct req_msg req;
    struct resp_msg resp;

    /* 创建自己的响应队列 */
    resp_mq = rt_mq_create("resp", sizeof(struct resp_msg), 4, RT_IPC_FLAG_FIFO);

    while (1)
    {
        /* 构造请求,带上自己的响应队列指针 */
        req.cmd = CMD_READ;
        req.addr = 0x1000;
        req.len = 64;
        req.resp_mq = resp_mq;

        /* 发送请求到请求队列 */
        rt_mq_send(req_mq, &req, sizeof(req));

        /* 阻塞等待自己的响应队列 */
        rt_mq_recv(resp_mq, &resp, sizeof(resp), RT_WAITING_FOREVER);

        /* 处理响应 */
        if (resp.result == 0)
        {
            /* 读取成功,使用resp.data */
        }
    }
}
存储任务的示例代码如下:
/* 存储任务 */
void storage_task(void *param)
{
    struct req_msg req;
    struct resp_msg resp;

    while (1)
    {
        /* 从请求队列取请求 */
        rt_mq_recv(req_mq, &req, sizeof(req), RT_WAITING_FOREVER);

        /* 处理请求 */
        if (req.cmd == CMD_READ)
        {
            resp.result = flash_read(req.addr, req.len, resp.data);
        }

        /* 把响应发到请求方自己的响应队列 */
        rt_mq_send(req.resp_mq, &resp, sizeof(resp));
    }
}
从上述代码可以看出,由于请求方把自己的响应队列指针放在请求消息里,存储任务处理完之后可以直接根据该指针找到相应的响应队列。整个过程非常清晰,而且多个请求方之间不会互相干扰。
示例:实现Socket套接字编程接口
可能你觉得仅仅为了接收响应,为每个任务配置响应队列有些浪费存储空间,那么可以看下面这种更简单一些的实现方法。
这里以我的《从0手写TCP/IP协议栈》课程中构建Socket接口(提供socket()、read()等接口)为例,介绍这种实现方法:消息队列加信号量的组合方式。这种方式的实现原理如下图所示:
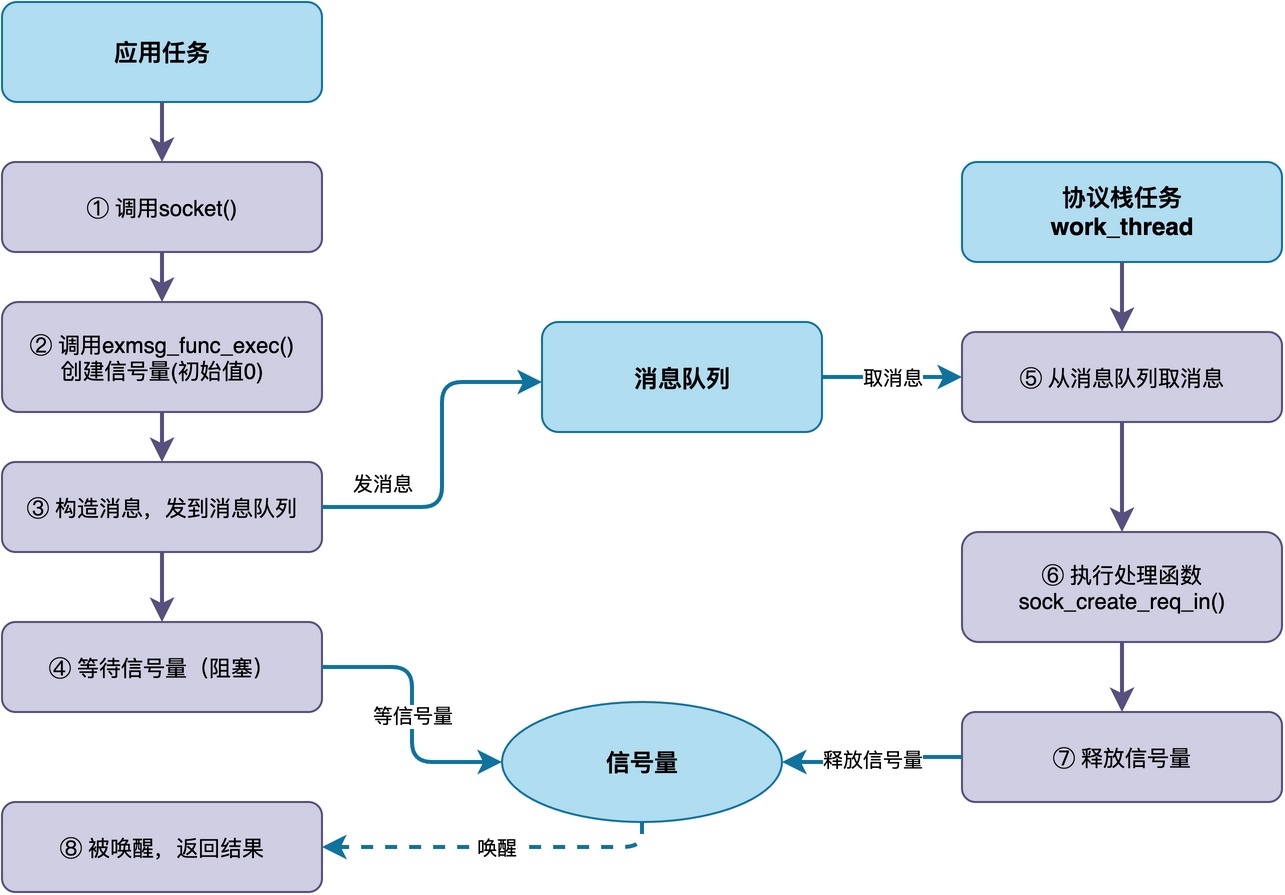
当应用任务调用socket()函数时,整个流程如下:
- 应用任务调用x_socket()函数,构造创建socket的请求。
- x_socket()调用exmsg_func_exec(),该函数内部创建一个初始值为0的信号量。
- exmsg_func_exec()构造消息,通过消息队列发给协议栈任务work_thread。
- exmsg_func_exec()调用sys_sem_wait()等待信号量,应用任务进入阻塞状态。
- 协议栈任务work_thread从消息队列取出请求消息。
- 协议栈任务执行请求对应的处理函数sock_create_req_in(),完成socket的创建。
- 处理完成后,协议栈任务调用sys_sem_release()释放信号量。
- 信号量被释放后,应用任务被唤醒,exmsg_func_exec()返回,x_socket()把创建结果返回给调用者。
下面给出了socket()的部分代码,这个函数是Socket API的入口,应用任务创建socket时调用的就是它,它负责把用户传入的参数打包成请求,然后调用exmsg_func_exec()发给协议栈任务处理:
int x_socket(int family, int type, int protocol) {
    sock_req_t req;
    req.create.family = family;
    req.create.type = type;
    req.create.protocol = protocol;

    /* 发请求给协议栈任务,等待执行完成 */
    exmsg_func_exec(sock_create_req_in, &req);

    return req.sockfd;
}
exmsg_func_exec()是整个请求-响应模式的核心函数,它负责创建信号量、把请求消息发到消息队列,然后阻塞等待协议栈任务处理完成,处理完成后再把执行结果返回给调用者:
net_err_t exmsg_func_exec(exmsg_func_t func, void *param) {
    func_msg_t func_msg;
    func_msg.func = func;
    func_msg.param = param;
    func_msg.wait_sem = sys_sem_create(0);  /* 创建信号量,初始值为0 */

    /* 构造消息,发到消息队列 */
    exmsg_t msg;
    msg.type = NET_EXMSG_FUN;
    msg.func = &func_msg;
    fixq_send(&msg_queue, &msg, 0);

    /* 阻塞等待协议栈任务处理完成 */
    sys_sem_wait(func_msg.wait_sem, 0);

    sys_sem_free(func_msg.wait_sem);
    return func_msg.err;
}
协议栈任务work_thread是协议栈的主循环,它不断从消息队列取出应用任务发来的请求,执行对应的处理函数,处理完成后释放信号量来唤醒等待的应用任务:
static void work_thread(void *arg) {
    while (1) {
        /* 从消息队列取请求 */
        exmsg_t *msg = fixq_recv(&msg_queue, 0);

        if (msg->type == NET_EXMSG_FUN) {
            /* 执行请求对应的处理函数 */
            msg->func->func(msg->func->param);

            /* 处理完成,释放信号量,唤醒应用任务 */
            sys_sem_release(msg->func->wait_sem);
        }
    }
}
通过上述图示和代码可以看出,整个过程就是典型的请求-响应模式:用一个消息队列传递请求,每次调用创建一个信号量来实现同步等待。
总结
综上所述,请求-响应模式是RTOS中一种常见的同步通信方式,发送方发请求后阻塞等待响应,收到响应后才继续执行。
最直接的实现方式是用两个消息队列,一个发请求一个收响应;如果有多个请求方,可以给每个任务分配独立的响应队列。如果希望减少内存开销,可以使用消息队列+信号量。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。