
外观
关中断、调度锁和互斥锁的适用场景
在RTOS中,为了保护临界区代码不被多个任务或者中断同时访问,系统通常提供了三种保护方案:关中断、调度锁和互斥锁。
很多同学刚开始接触的时候,对这三种方式的区别不太清楚,经常随便乱用。结果要么影响了中断的响应,要么降低了系统的实时性。
那么,这三种方式到底有什么区别?分别适合什么场景呢?
关中断
关中断是保护力度最强的一种方式。
调用关中断函数之后,CPU不会响应任何外部中断。由于RTOS的任务调度通常是在中断中触发(如Cortex-M的PendSV),再加上任务不主动进行切换,所以关中断之后既不会有中断响应,也不会有任务切换,当前任务会一直运行到重新打开中断。
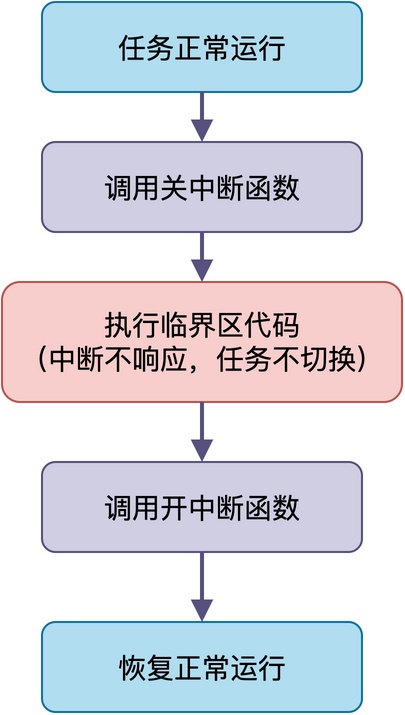
下面给出了一个关中断的示例代码(以RT-Thread为例):
void write_buffer(uint8_t data)
{
    /* 关中断,保存当前中断状态 */
    rt_base_t level = rt_hw_interrupt_disable();

    /* 临界区:往环形缓冲区写数据 */
    buffer[write_pos] = data;
    write_pos = (write_pos + 1) % BUFFER_SIZE;

    /* 恢复中断状态 */
    rt_hw_interrupt_enable(level);
}
上述代码中,在往环形缓冲区写数据之前,先关中断、写完之后恢复,从而保证写缓冲区的过程不会被打断,防止读写指针错乱。
关中断的优点:简单直接,保护力度最强,任务和中断上下文都能用;缺点:关中断期间所有中断都得不到响应,时间太长会严重影响实时性甚至丢失中断。
所以,关中断适合用在中断上下文,或者任务上下文中极短的临界区,比如修改单个变量。
调度锁
相比关中断,调度锁的保护力度要弱一些。
进入调度锁之后,调度器被锁定,不会发生任务切换,但中断仍然可以正常响应。当中断服务程序返回时,不会触发调度,而是回到原来的任务继续执行,直到退出调度锁后,调度器才重新检查是否需要切换任务。
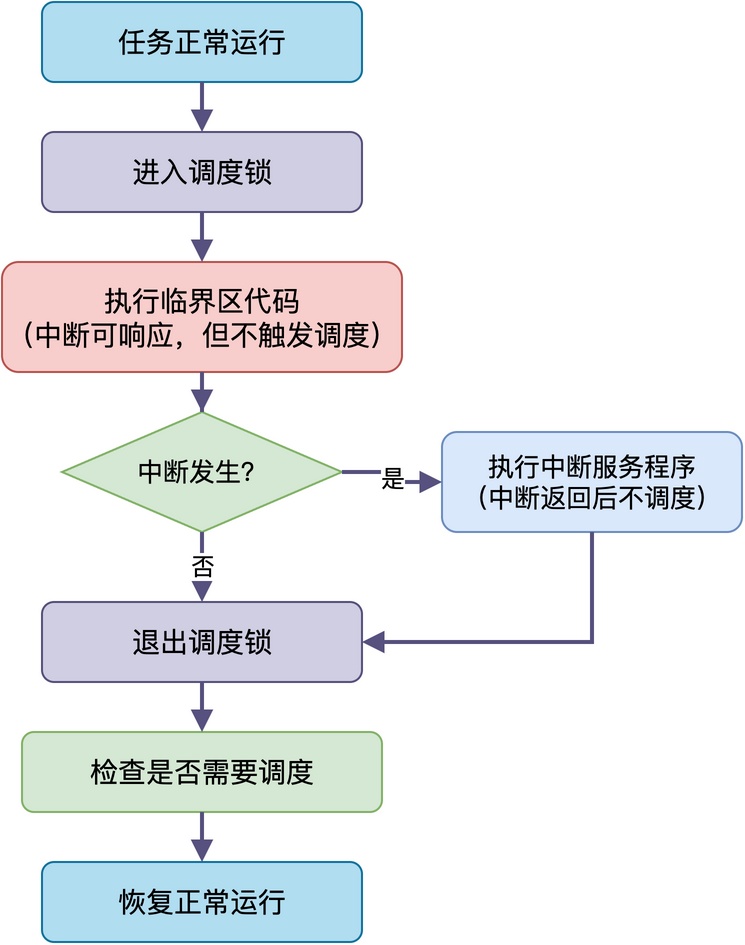
下面给出使用调度锁的示例代码:
void add_node(list_node_t *node)
{
    /* 进入调度锁 */
    rt_enter_critical();

    /* 临界区:往全局链表插入节点 */
    node->next = global_list.next;
    global_list.next = node;

    /* 退出调度锁 */
    rt_exit_critical();
}
在这段代码中,往全局链表插入节点前后加了调度锁,保证插入操作不会被其他任务打断,防止链表结构被破坏,同时中断仍然可以正常响应。
调度锁的优点:中断能及时响应,不影响中断实时性;缺点:只能在任务上下文使用,临界区太长的话高优先级任务还是得不到运行。所以,这种方式适合:任务上下文中中等长度的临界区,比如链表操作、队列操作、修改几个全局变量。
互斥锁
互斥锁的保护力度最弱但最灵活。
互斥锁本质上是一种特殊的信号量,获取不到时任务会阻塞等待,直到持有锁的任务释放后才被唤醒。互斥锁不会禁止中断和调度,只是让竞争同一资源的任务阻塞,其他任务和中断都不受影响。 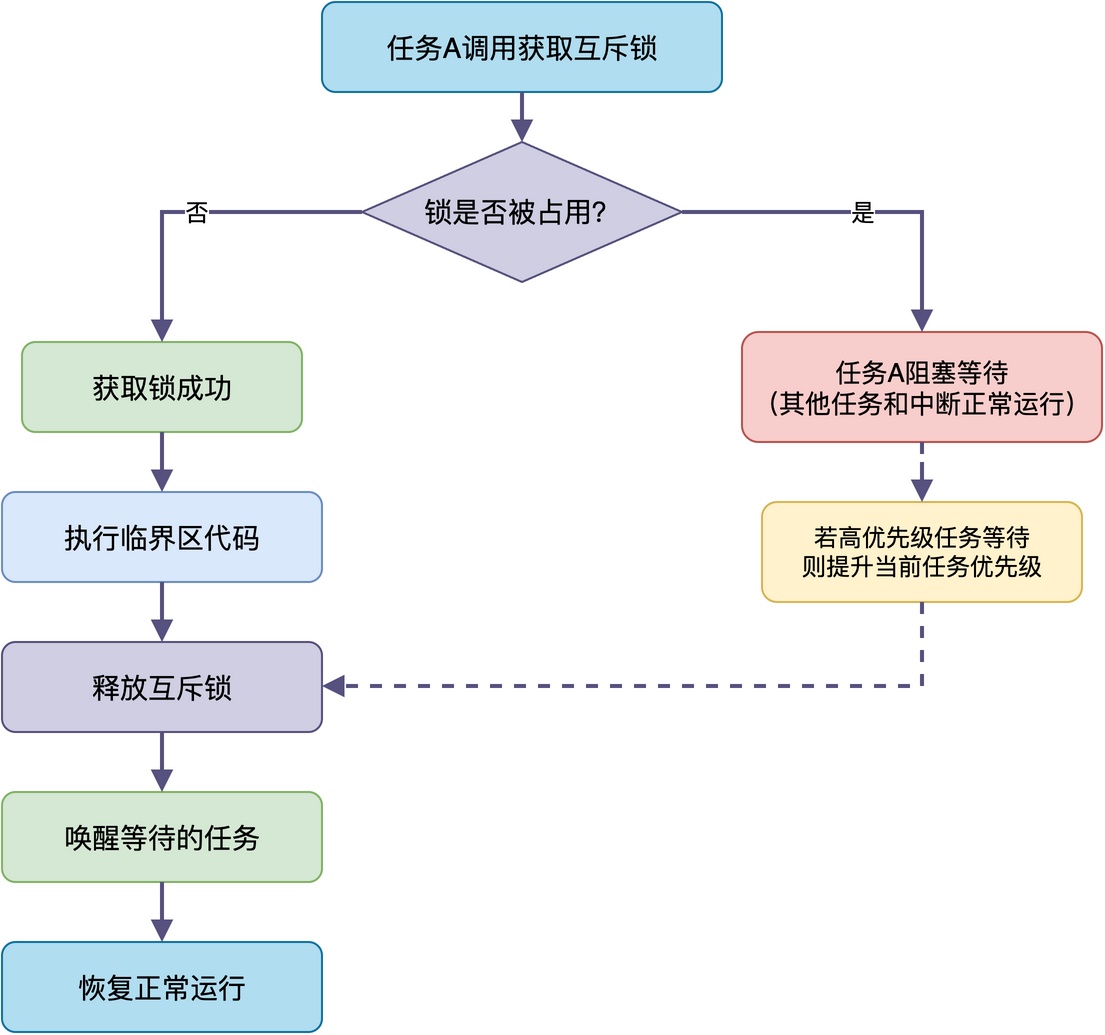
另外,互斥锁支持优先级继承,高优先级任务等待低优先级任务持有的锁时,可以临时提升低优先级任务的优先级,防止优先级反转。
下面给出了互斥锁的示例代码:
void spi_write_register(uint8_t reg, uint8_t value)
{
    /* 获取互斥锁,获取不到则阻塞等待 */
    rt_mutex_take(spi_mutex, RT_WAITING_FOREVER);

    /* 临界区:通过SPI接口写寄存器 */
    spi_cs_low();
    spi_send_byte(reg);
    spi_send_byte(value);
    spi_cs_high();

    /* 释放互斥锁 */
    rt_mutex_release(spi_mutex);
}
在这段代码中,使用了互斥锁保护SPI总线,当多个任务同时调用该函数时,获取不到锁的任务会阻塞等待,从而保证两个任务的SPI操作不会交错在一起导致通信出错。
互斥锁的优点:影响范围最小,只阻塞竞争同一资源的任务,支持阻塞等待和优先级继承;缺点:只能在任务上下文使用,实现相对复杂,有一定系统开销。
所以,互斥锁适合任务上下文中较长的临界区,比如访问共享外设、操作复杂数据结构、需要阻塞等待的场景。
三种方式对比
下面我们将这三种方式的特点整理成下图,以方便大家更直观地理解它们的区别。
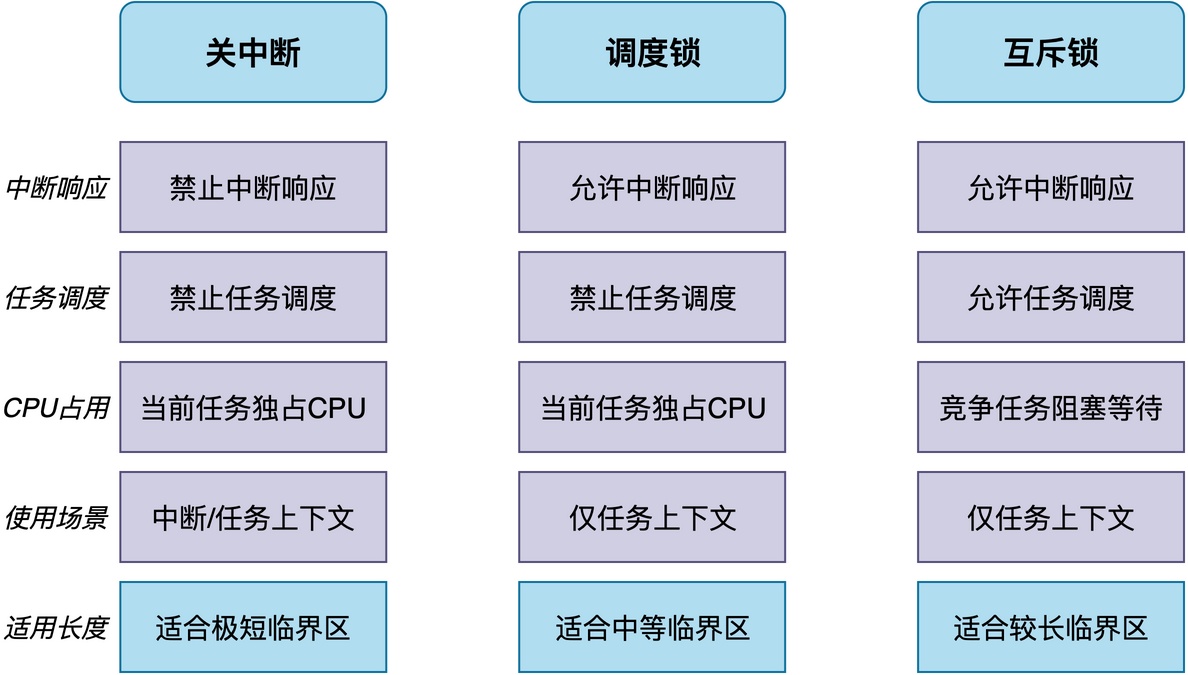
从对比中可以看到,关中断的影响范围最大,连中断都不响应,但可以用在中断上下文里;调度锁的影响范围中等,中断能响应但任务不调度,只能用在任务上下文;互斥锁的影响范围最小,只阻塞竞争资源的任务,只能用在任务上下文。
如何选择
在实际开发中,我们可以按照下面的流程来判断使用哪一种机制。
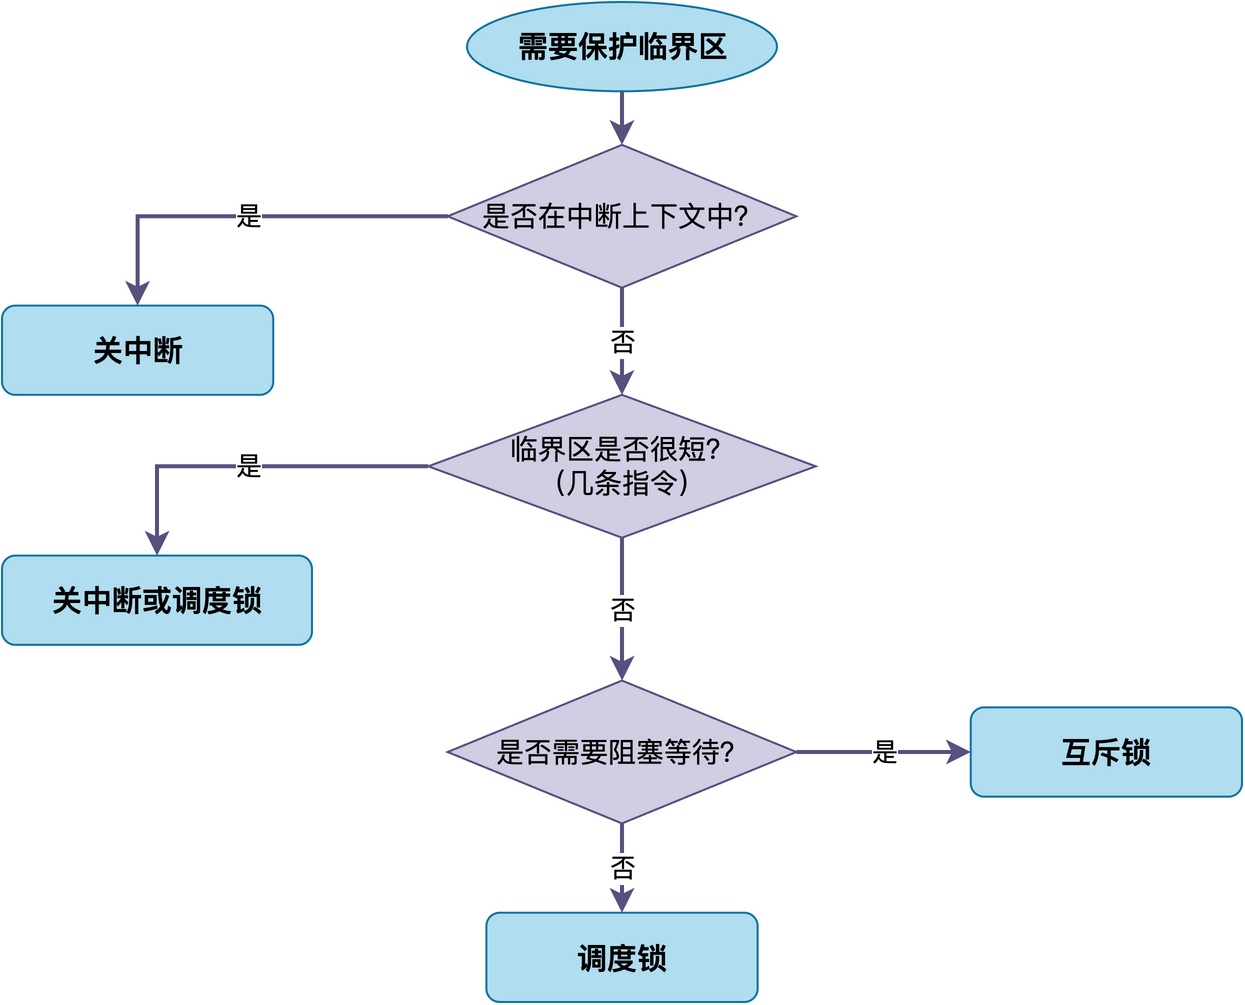
首先,看是不是在中断上下文里,如果是,那就只能用关中断,因为调度锁和互斥锁都不能在中断里使用。
其次,再看临界区是不是很短,如果只是几条指令的操作,比如修改几个变量,那么关中断或者调度锁都可以,关中断更简单直接。
最后,如果临界区比较长,再看是否需要阻塞等待,如果需要等待资源可用,那就用互斥锁;如果不需要阻塞,只是简单保护一下,那就用调度锁。
当然,以上只是建议,在实际项目中应该根据需求特点灵活选择。
总结
综上所述,关中断、调度锁和互斥锁的核心区别在于对系统的影响范围不同。
关中断影响最大,连中断都不响应,适合中断上下文和极短临界区;调度锁影响中等,中断能响应但不调度,适合任务上下文里中等长度的临界区;互斥锁影响最小,只阻塞竞争任务,适合任务上下文里较长的共享资源访问。
在实际开发中,应根据临界区长度、使用上下文和是否需要阻塞等待来选择合适的方式。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。