
外观
生产数据和处理数据的任务如何通信
在嵌入式开发中,我们经常会遇到这样的场景:一个任务负责从传感器采集数据,另一个任务负责处理和上传数据。这两个任务应该如何相互协作?
在我的《从0手写嵌入式操作系统》系列课程的配套温湿度监控的实践项目中,就有类似的需求:采集到的温湿度数据需要通过网络上传。 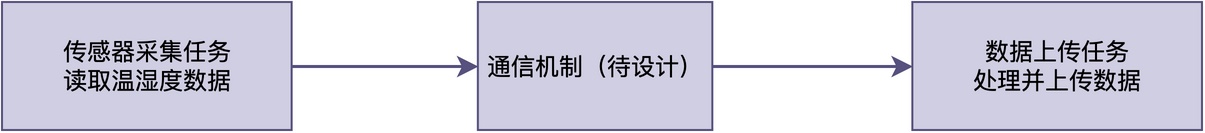
经典的生产者-消费者模型
在介绍具体的机制之前,我们可以将这个问题推广到更一般的情况。
如果不去深究到底是谁和谁协作、要传什么数据,这个问题其实可以抽象为:生产者-消费者模型。这是嵌入式系统中最常见的任务协作模型之一。
简单来说,这种模型就是:一个任务负责生产数据(生产者),另一个任务负责处理数据(消费者)。 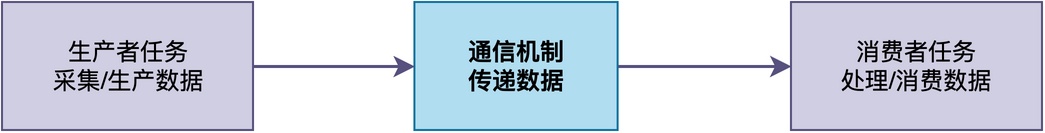
至于数据内容的格式和含义,则由开发者根据实际项目需要自行决定。
在我们的日常开发中,常见的有以下几种生产者-消费者模型的例子:
- 一个任务从传感器采集温湿度数据,另一个任务把数据上传到服务器。
- 一个任务从串口接收数据帧,另一个任务解析和处理数据帧。
- 一个任务产生日志信息,另一个任务把日志写入存储设备。
那么,对于这些例子,具体有哪些方法可以实现生产者和消费者之间的数据传递呢?下面我们来逐一介绍。
方法一:全局变量加信号量
最简单的方法是使用全局变量加信号量。
这里有两个问题需要说明一下:
- 消费者何时能拿到全局变量的读写权限:使用读信号量。即消费者必须等待生产者释放读信号量,才能访问数据。
- 生产者写的速度比较快,可能覆盖上次写入的数据:使用写信号量。即生产者必须等消费者释放写信号量,才能写下一个数据。
整个流程如下图所示: 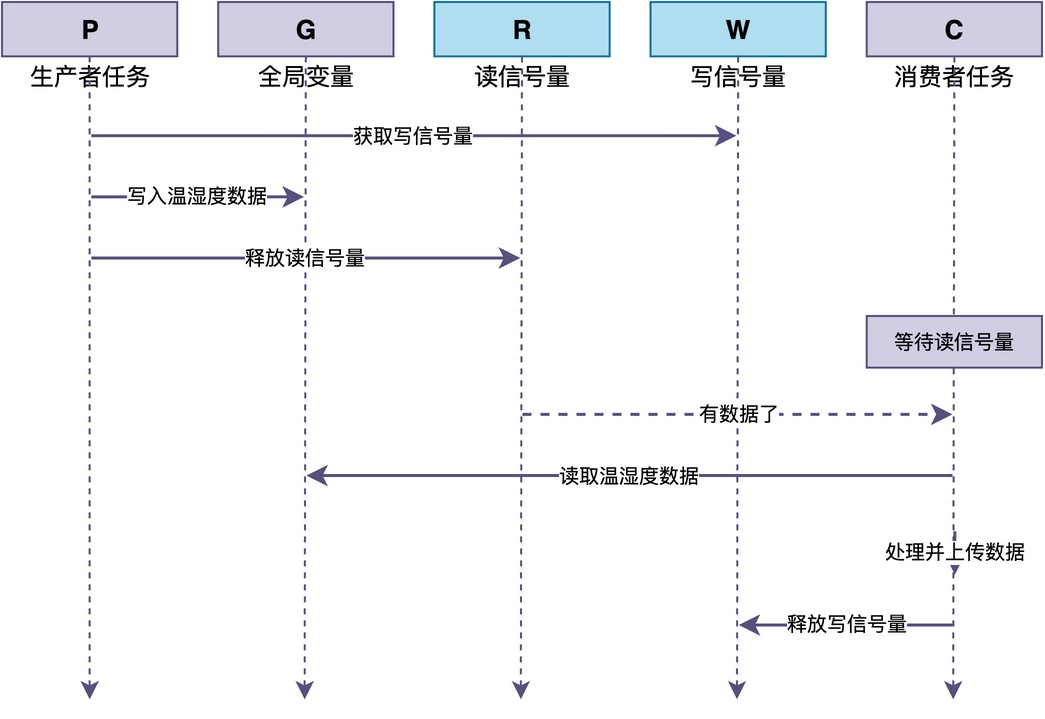
对应的代码如下:
/* 全局变量,用于传递数据 */
float temperature = 0;
float humidity = 0;
rt_sem_t data_sem;   /* 读信号量:通知消费者有数据 */
rt_sem_t write_sem;  /* 写信号量:通知生产者可以写 */

/* 生产者任务:采集温湿度 */
void producer_task(void *parameter)
{
    while (1)
    {
        /* 等待可以写 */
        rt_sem_take(write_sem, RT_WAITING_FOREVER);

        /* 采集温湿度数据 */
        temperature = read_temperature();
        humidity = read_humidity();

        /* 通知消费者数据已就绪 */
        rt_sem_release(data_sem);

        rt_thread_mdelay(1000);
    }
}

/* 消费者任务:处理并上传数据 */
void consumer_task(void *parameter)
{
    while (1)
    {
        /* 等待数据就绪 */
        rt_sem_take(data_sem, RT_WAITING_FOREVER);

        /* 处理并上传数据 */
        printf("温度:%.1f度,湿度:%.1f%%\n", temperature, humidity);
        upload_data(temperature, humidity);

        /* 通知生产者可以写下一个数据了 */
        rt_sem_release(write_sem);
    }
}

int main(void)
{
    /* 读信号量初始值为0:一开始没有数据 */
    data_sem = rt_sem_create("data_sem", 0, RT_IPC_FLAG_FIFO);
    /* 写信号量初始值为1:一开始可以写 */
    write_sem = rt_sem_create("write_sem", 1, RT_IPC_FLAG_FIFO);
    /* 略 */
}这种方法的优点是:简单直接,容易理解,而且通过两个信号量的配合,不会丢失数据。同时,也不会出现读写冲突的情况,无须加互斥锁进行保护。
如果生产者生产的速度较慢、消费者消费的速度较快,甚至可以省去写信号量。
但它也有几个明显的缺点:
- 每次只能传递一个数据:生产者必须等消费者处理完才能写下一个,效率不高。
- 只能一对一传递:不适合多个生产者或多个消费者的场景。
因此,这种方法只适合简单的、数据量小的场景。
方法二:消息队列
第二种方法,也是最常用的方法,是使用消息队列。
消息队列是RTOS提供的一种任务间通信机制。生产者可以将数据发送到消息队列,消费者从队列中读取数据。RTOS的消息队列通常自带阻塞和互斥机制,使用非常方便。
整个流程如下图所示: 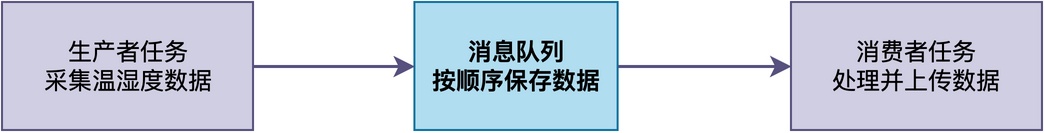
对应的代码如下:
/* 消息队列 */
rt_mq_t mq;

/* 数据结构 */
typedef struct {
    float temperature;
    float humidity;
} sensor_data_t;

/* 生产者任务:采集数据 */
void producer_task(void *parameter)
{
    sensor_data_t data;
    while (1)
    {
        /* 采集数据 */
        data.temperature = read_temperature();
        data.humidity = read_humidity();

        /* 发送到消息队列 */
        rt_mq_send(mq, &data, sizeof(data));

        rt_thread_mdelay(1000);
    }
}

/* 消费者任务:处理数据 */
void consumer_task(void *parameter)
{
    sensor_data_t data;
    while (1)
    {
        /* 从消息队列接收数据 */
        rt_mq_recv(mq, &data, sizeof(data), RT_WAITING_FOREVER);

        /* 处理并上传数据 */
        printf("温度:%.1f度,湿度:%.1f%%\n", data.temperature, data.humidity);
        upload_data(data.temperature, data.humidity);
    }
}
相比使用全局变量,消息队列的优点有:
- 可以缓存多个数据:生产者生产速度快于消费者时不会丢失数据(只要队列没满)。
- 自带互斥和阻塞机制:不需要额外处理。
- 支持多个生产者和多个消费者。
- 可以传递不同类型的数据(通过定义不同的消息结构)。
因此,消息队列是实现生产者-消费者模型最常用的方法,适合大多数场景。
方法三:自定义环形缓冲区
如果需要传递大量数据,或者对性能有特殊要求,可以自己实现一个环形缓冲区。
虽然很多RTOS提供的消息队列是采用环形缓冲区实现;但是,传递消息时常常采用的是消息拷贝,性能不高。即便可以通过传递消息指针的方式来传递,生产者和消费者需要自行管理内存的分配和释放,工作量较大。
所以,可以在项目中自行实现一个环形缓冲区,生产者和消费者可以直接读写缓冲区里面的消息存放槽,避免消息拷贝问题。 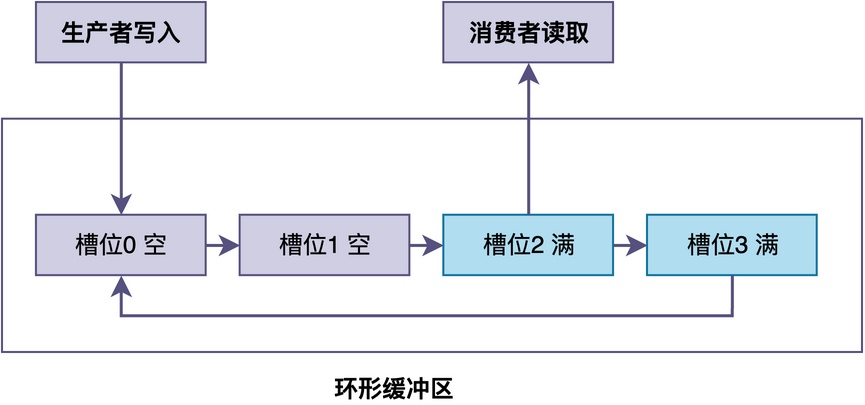
不过,开发者需要自行解决生产者和消费者的同步问题:
- 生产者需要通过信号量来通知消费者数据已经写入,有数据可以读取。
- 消费者需要通过信号量来通知生产者有空闲的槽位,可以用于写入消息。
因此,需要两个信号量:一个表示有数据可以读取(data_sem),一个表示有空槽位可以写入(empty_sem)。
下面给出了一个自定义环形缓冲区的示例:
/* 环形缓冲区 */
#define BUF_SIZE 128
sensor_data_t buffer[BUF_SIZE];
volatile int read_pos = 0;
volatile int write_pos = 0;
rt_sem_t data_sem;   /* 有数据可以读取 */
rt_sem_t empty_sem;  /* 有空槽位可以写入 */

/* 生产者任务:采集数据并写入缓冲区 */
void producer_task(void *parameter)
{
    sensor_data_t data;
    while (1)
    {
        /* 等待有空槽位 */
        rt_sem_take(empty_sem, RT_WAITING_FOREVER);

        /* 采集数据 */
        data.temperature = read_temperature();
        data.humidity = read_humidity();

        /* 写入环形缓冲区 */
        buffer[write_pos] = data;
        write_pos = (write_pos + 1) % BUF_SIZE;

        /* 通知消费者有数据了 */
        rt_sem_release(data_sem);

        rt_thread_mdelay(1000);
    }
}

/* 消费者任务:从缓冲区读取数据并处理 */
void consumer_task(void *parameter)
{
    sensor_data_t data;
    while (1)
    {
        /* 等待有数据 */
        rt_sem_take(data_sem, RT_WAITING_FOREVER);

        /* 从缓冲区读取数据 */
        data = buffer[read_pos];
        read_pos = (read_pos + 1) % BUF_SIZE;

        /* 通知生产者有空槽位了 */
        rt_sem_release(empty_sem);

        /* 处理并上传数据 */
        printf("温度:%.1f度,湿度:%.1f%%\n", data.temperature, data.humidity);
        upload_data(data.temperature, data.humidity);
    }
}

int main(void)
{
    /* 创建信号量:data_sem初始值为0(一开始没有数据) */
    data_sem = rt_sem_create("data_sem", 0, RT_IPC_FLAG_FIFO);
    /* 创建信号量:empty_sem初始值为BUF_SIZE(一开始所有槽位都空) */
    empty_sem = rt_sem_create("empty_sem", BUF_SIZE, RT_IPC_FLAG_FIFO);
    /* 略 */
}
对于上述代码,你可能会有这样的疑问:是否需要加互斥锁?
其实,对于单生产者单消费者的环形缓冲区,通常不需要。 这是因为生产者只修改写指针(write_pos),消费者只修改读指针(read_pos),两者不会同时修改同一个变量,也不会同时访问同一个槽,即不会产生冲突。但如果有多个生产者或多个消费者,就需要加互斥锁来保护读写指针了。
上面代码的工作流程可以用下图表示: 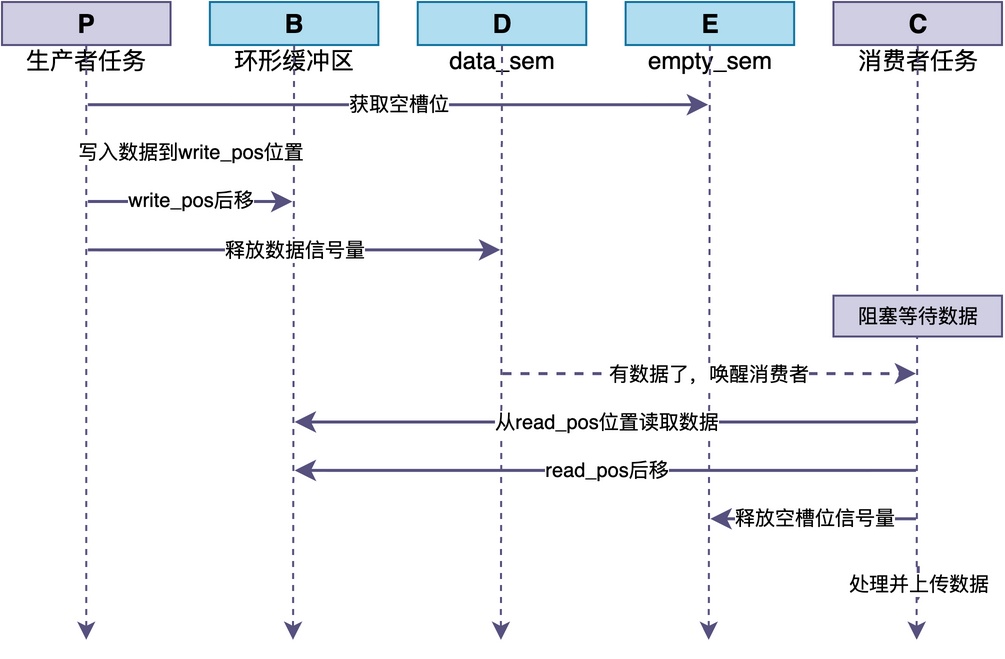
与方法一类似,整个流程的核心是两个信号量的配合:
- empty_sem控制生产者不能写满缓冲区,data_sem控制消费者不能读空缓冲区。
- 生产者写一个数据就释放data_sem并获取empty_sem,消费者读一个数据就释放empty_sem并获取data_sem。
可以看出,环形缓冲区具备如下优点:
- 可以缓存多个数据:适合数据量较大的场景,可根据自己项目中的场景灵活定义数据结构。
- 性能高:任务可以直接读写消息槽,不需要进行拷贝,也无需动态分配内存。
不过,它的缺点是:实现比较复杂,需要自己管理读写指针和满/空判断,某些情况下需要注意互斥保护。
总结
综上所述,生产者-消费者模型是嵌入式系统中最常见的任务协作模式之一。
实现这种模型的通信机制主要有三种:
- 全局变量加信号量:这种方式简单直接,但只能传递一个数据,效率不高,适合简单场景。
- 消息队列:自带互斥和阻塞,支持多生产者多消费者,适合大多数场景。
- 自定义环形缓冲区:性能高,适合大量数据。但是,实现复杂,适合特殊需求场景。
在实际开发中,常常直接使用RTOS提供的消息队列。如果有特殊需求,再考虑其他方法。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。