
外观
RTOS和裸机程序最大的区别是什么
有些同学从裸机开发转到使用RTOS的时候,可能会有这样一个疑问:
我写裸机程序也能实现功能,用大循环加中断不也挺好的吗? 裸机程序和RTOS的本质区别到底是什么?
在这篇文章中,我将对裸机程序和RTOS程序分别进行分析,相信同学会自己得出相应的结论。
裸机程序的执行方式
假设我们要做一个简单的温湿度采集设备,它需要同时做三件事:
- 每隔一秒采集一次温湿度数据;
- 检测按键,用户按下后要立刻响应;
- 把数据通过串口发送出去。
如果用裸机程序来写,最常见的写法就是一个大循环,里面依次调用这三个功能函数,示例代码如下:
int main(void)
{
    hw_init();
    while (1)
    {
        read_temp_humi();
        scan_key();
        send_data();
    }
}上述代码看起来好像没问题,但实际运行起来就会发现:如果串口发送数据send_data()需要比较长的时间,那么在这段时间里,按键检测无法执行。具体表现就是:用户按下按键可能要等好一会儿才有反应。
这就是裸机程序最典型的问题:
所有功能都挤在一个大循环里,它们之间是顺序执行的,一个功能卡住了,其他功能都得等着。
这种大循环也叫做"超级循环",与中断相互配合,形成前后台系统。大循环是后台,负责处理不紧急的事情;中断是前台,负责处理紧急的事件。中断与循环之间,可以通过标志位来进行协作。
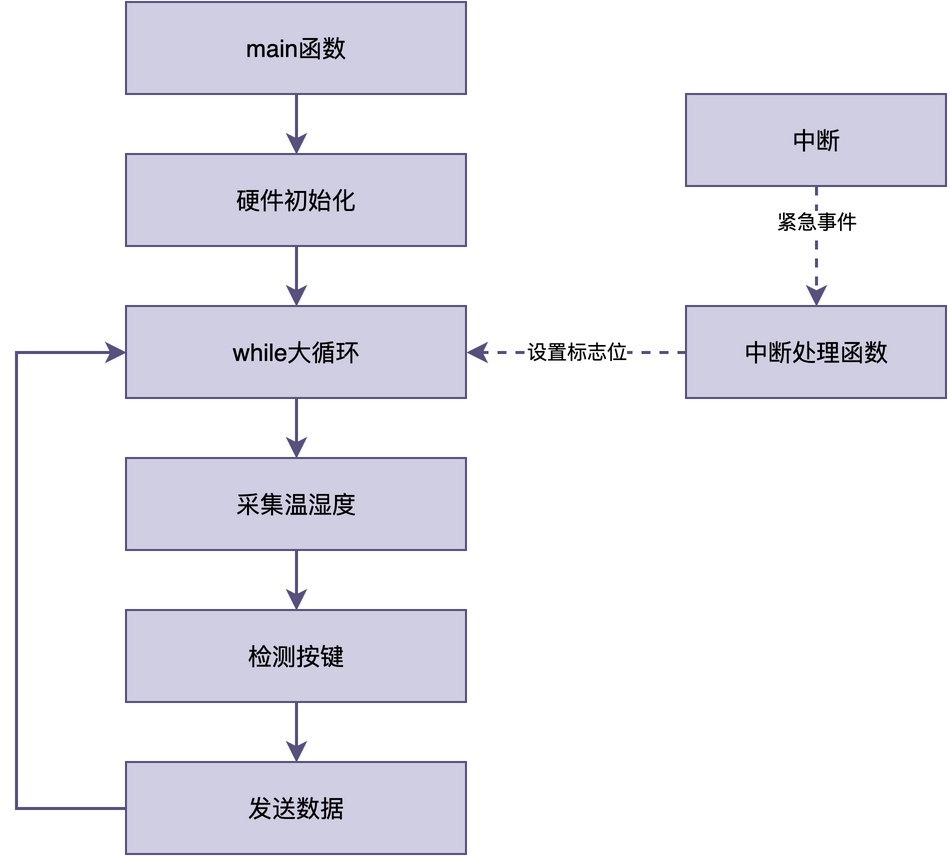
可以看到,这种结构的优点是:简单、直观、占用资源少。
但缺点也很明显:大循环里的函数是顺序执行的。如果前面的函数执行时间越长,后面的函数响应就越慢。当功能越来越多时,这个大循环会变得越来越臃肿,各个函数之间的耦合也会越来越严重。
RTOS的执行方式
那么,RTOS是怎么解决这个问题的呢?
RTOS的典型做法是:把程序拆分成多个独立的任务,每个任务负责一个功能,然后由调度器来决定优先运行哪个任务。比如,对于前面的例子,当使用RT-Thread之后,相关代码如下:
int main(void)
{
    hw_init();
    rt_thread_t tid;

    tid = rt_thread_create("sensor", sensor_task, RT_NULL, 1024, 10, 10);
    rt_thread_startup(tid);
    tid = rt_thread_create("key", key_task, RT_NULL, 512, 5, 10);
    rt_thread_startup(tid);
    tid = rt_thread_create("send", send_task, RT_NULL, 512, 8, 10);
    rt_thread_startup(tid);
}

void sensor_task(void *parameter)
{
    while (1)
    {
        ...
    }
}

void key_task(void *parameter)
{
    while (1)
    {
        ...
    }
}

void send_task(void *parameter)
{
    while (1)
    {
        ...
    }
}可以看到,在RTOS里,每个任务都是一个独立的无限循环,有自己的栈和优先级。调度器会根据优先级来决定哪个任务运行。
假设按键任务的优先级比采集任务高,那么即使采集任务正在运行,只要按键任务就绪了,调度器就会立刻切换到按键任务去执行。这就使得用户按下按键的这一事件,能够立即得到处理。
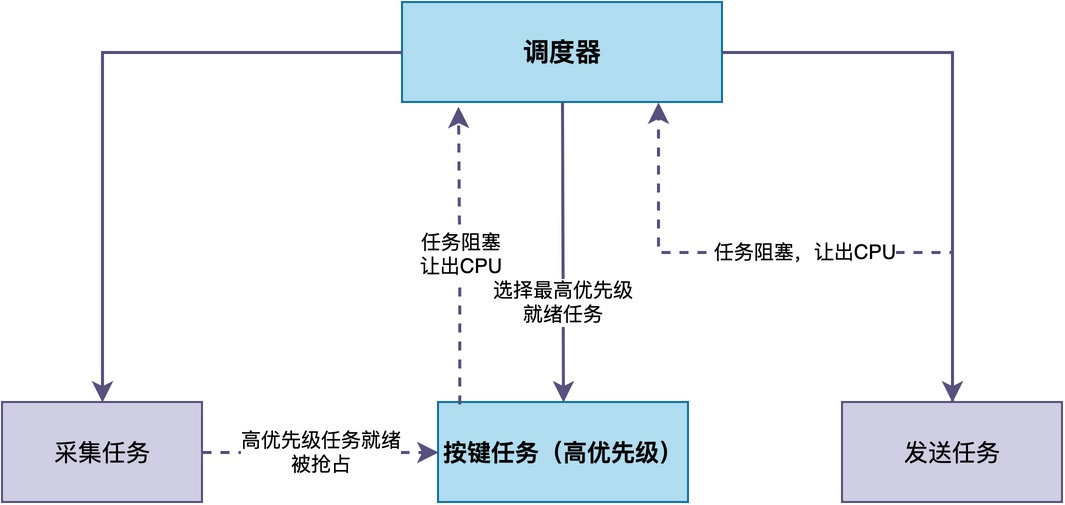
由此可见,RTOS和裸机程序最根本的区别:
裸机程序:靠程序员手动在大循环里安排执行顺序。在裸机程序里,一个函数卡住了,后面所有函数都得被迫等待。 RTOS:靠调度器自动管理任务的执行。高优先级任务可以随时抢占低优先级任务,关键任务的响应时间有保障。
或许,我们也可以用一个生活中的例子来获得更为直观的理解。
整个处理器相当于是一间厨房。
裸机程序相当于其中的厨师,而且是唯一的厨师,需要负责多道菜。他必须按照菜单顺序一道一道地做,做第一道的时候,第二道只能等着。如果某道菜特别费时间,后面的菜就都得延迟。
当使用RTOS后,这个厨房有了多个厨师(任务),每个厨师只负责一道菜。RTOS相当于领班,他管理所有的厨师,哪道菜更紧急(优先级更高),领班就让哪个厨师先做。这样即使某道菜比较费时间,也不会影响其他紧急菜品的出餐速度。
总结
综上所述,RTOS和裸机程序最大的区别在于执行方式的不同。
裸机程序采用前后台结构,所有功能顺序执行,响应时间容易没有保障; RTOS采用多任务结构,按优先级调度执行,关键任务的响应时间有保障。
因此,当项目功能比较简单时,裸机程序完全够用;但当项目功能增多、对响应时间有要求时,RTOS的优势就会更加明显。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。