
外观
如何实现一个任务向多个任务广播
有位同学在开发物联网项目时,碰到过这样的一个需求:
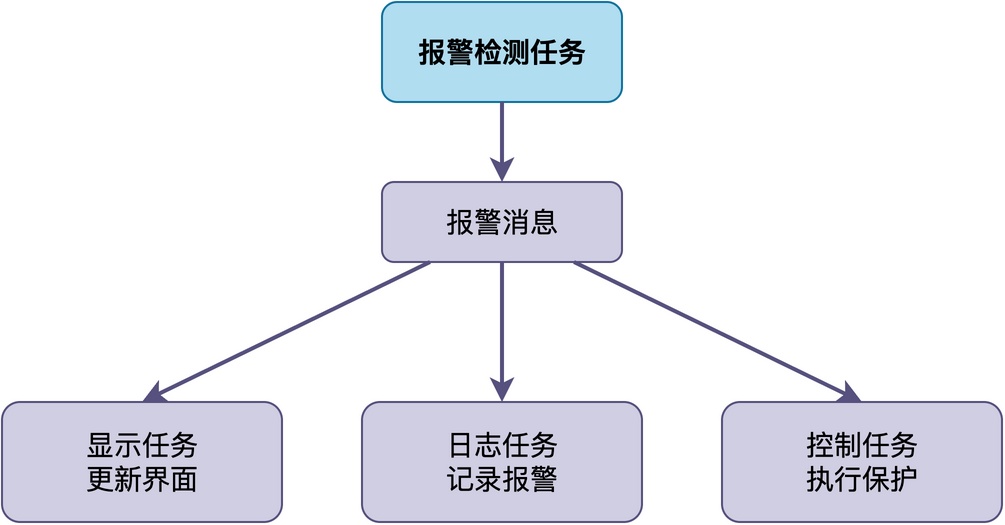
当系统检测到报警信号时,需要同时通知显示任务更新界面、通知日志任务记录报警、通知控制任务执行相应的保护动作。
为了实现这种通知操作,应该让报警检查任务向多个任务发送“广播消息”,所有任务都收到相同的消息内容。
那么在RTOS中,如何实现这种“发送广播消息”的功能呢?在这篇文章中,我将介绍三种常用的实现方法。
方法一:使用消息队列
提到任务之间的消息通信,你可能首先想到的是使用RTOS的消息队列。
不过,RTOS提供的消息队列,几乎都并不支持广播发送,这主要是因为:消息队列采用的是FIFO结构,一条消息放到队列之后,当有多个任务同时等待这个队列时,只有一个任务能把这条消息取走,并不会继续在队列中保留。
因此,如果需要广播发送,可以考虑使用多个消息队列。如下图所示,共创建了三个消息队列。当要广播发送的时候,就依次往每个队列里都发一份同样的消息。这样每个接收任务都能从自己的队列里收到完整的数据,互不干扰。 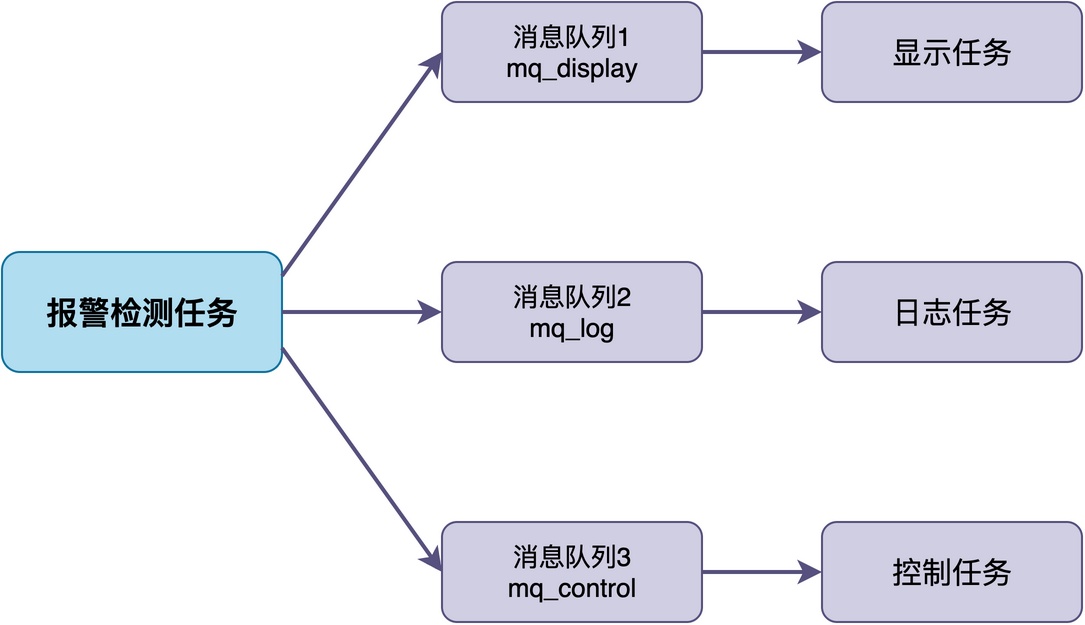
将这种方式应用到之前的问题,可以分别创建三个消息队列:
/* 给三个接收任务分别创建消息队列 */
rt_mq_t mq_display = rt_mq_create("mq_disp", 32, 8, RT_IPC_FLAG_FIFO);
rt_mq_t mq_log     = rt_mq_create("mq_log",  32, 8, RT_IPC_FLAG_FIFO);
rt_mq_t mq_control = rt_mq_create("mq_ctrl", 32, 8, RT_IPC_FLAG_FIFO);
当报警检测任务检测到报警后,依次往三个队列里都发一份同样的报警消息:
/* 报警检测任务 */
void alarm_task(void *arg)
{
    struct alarm_msg msg;
    while (1) {
        if (check_alarm(&msg)) {
            /* 依次往三个队列发送同样的消息 */
            rt_mq_send(mq_display, &msg, sizeof(msg));
            rt_mq_send(mq_log,     &msg, sizeof(msg));
            rt_mq_send(mq_control, &msg, sizeof(msg));
        }
        rt_thread_mdelay(100);
    }
}
而每个接收任务从自己的队列里接收消息,然后做相应的处理:
/* 显示任务:从自己的队列收消息,更新界面 */
void display_task(void *arg)
{
    struct alarm_msg msg;
    while (1) {
        rt_mq_recv(mq_display, &msg, sizeof(msg), RT_WAITING_FOREVER);
        update_display(&msg);
    }
}

/* 日志任务和控制任务的实现类似,只是处理函数不同 */可以看到,这种方法的优点是:可以传递任意数据,每个任务独立处理,互不干扰。缺点是:需要维护多个队列,占用内存比较多,而且发送的时候要发多次,效率稍低。
方法二:使用事件标志组
如果广播的时候不需要传递具体的数据,只需要通知某个事件发生了,使用事件标志组是更为明智的选择。
当使用事件标志组时,多个任务可以同时等待同一个事件位。当这个事件位被设置的时候,所有等待它的任务都会被同时唤醒。这种特点,可以直接用于实现广播机制。
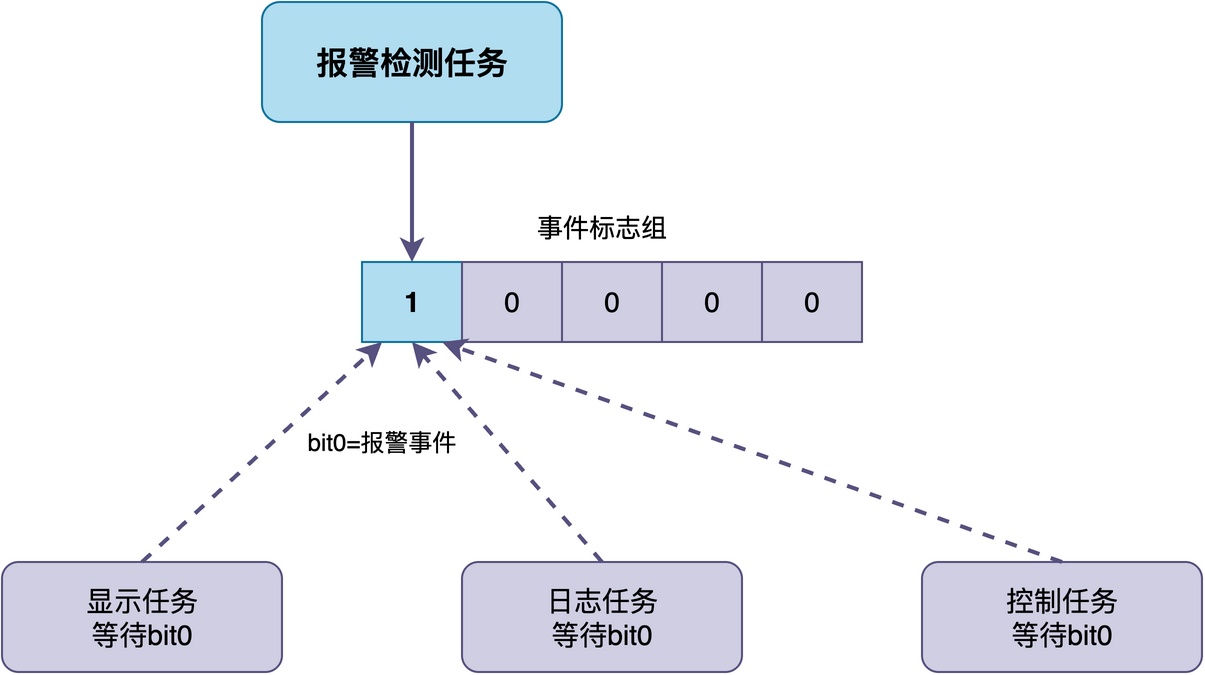
如下图所示,我们可以选择事件标志组的bit0来表示是否产生了报警事件。报警检查任务可以将该标志位置1,来通知其它任务有报警事件发生,而显示任务、日志任务、控制任务都去等待这个事件位。
将这种方式应用到之前的问题,可以创建一个事件标志组:
rt_event_t event = rt_event_create("event", RT_IPC_FLAG_FIFO);之后,配置三个任务都去等待同一个事件位:
/* 显示任务 */
void display_task(void *arg)
{
    rt_uint32_t e;
    while (1) {
        rt_event_recv(event, 0x01, RT_EVENT_FLAG_OR, RT_WAITING_FOREVER, &e);
        /* 更新显示界面 */
        update_display();
    }
}

/* 日志任务和控制任务的实现类似,只是处理函数不同 */
检测到事件后,设置事件位,从而让所有等待的任务都会被唤醒:
/* 报警检测任务 */
void alarm_task(void *arg)
{
    while (1) {
        if (check_alarm()) {
            /* 设置事件位,广播给所有等待的任务 */
            rt_event_send(event, 0x01);
        }
        rt_thread_mdelay(100);
    }
}由此可见,这种方法的优点是:简单高效,一次设置就能唤醒所有等待的任务。缺点是:只能传递事件,不能传递具体的数据。
方法三:事件标志组加共享内存实现广播
如果希望在广播事件的同时,还能传递具体的消息数据,那就可以在事件标志组的基础上,再加上一块共享内存,用于存放消息数据。
当所有任务被事件唤醒之后,它们各自去共享内存里面读取具体的消息数据。由于多个任务会同时访问共享内存,所以还需要加一个互斥锁来保护共享内存的读写。这种实现机制如下图所示:
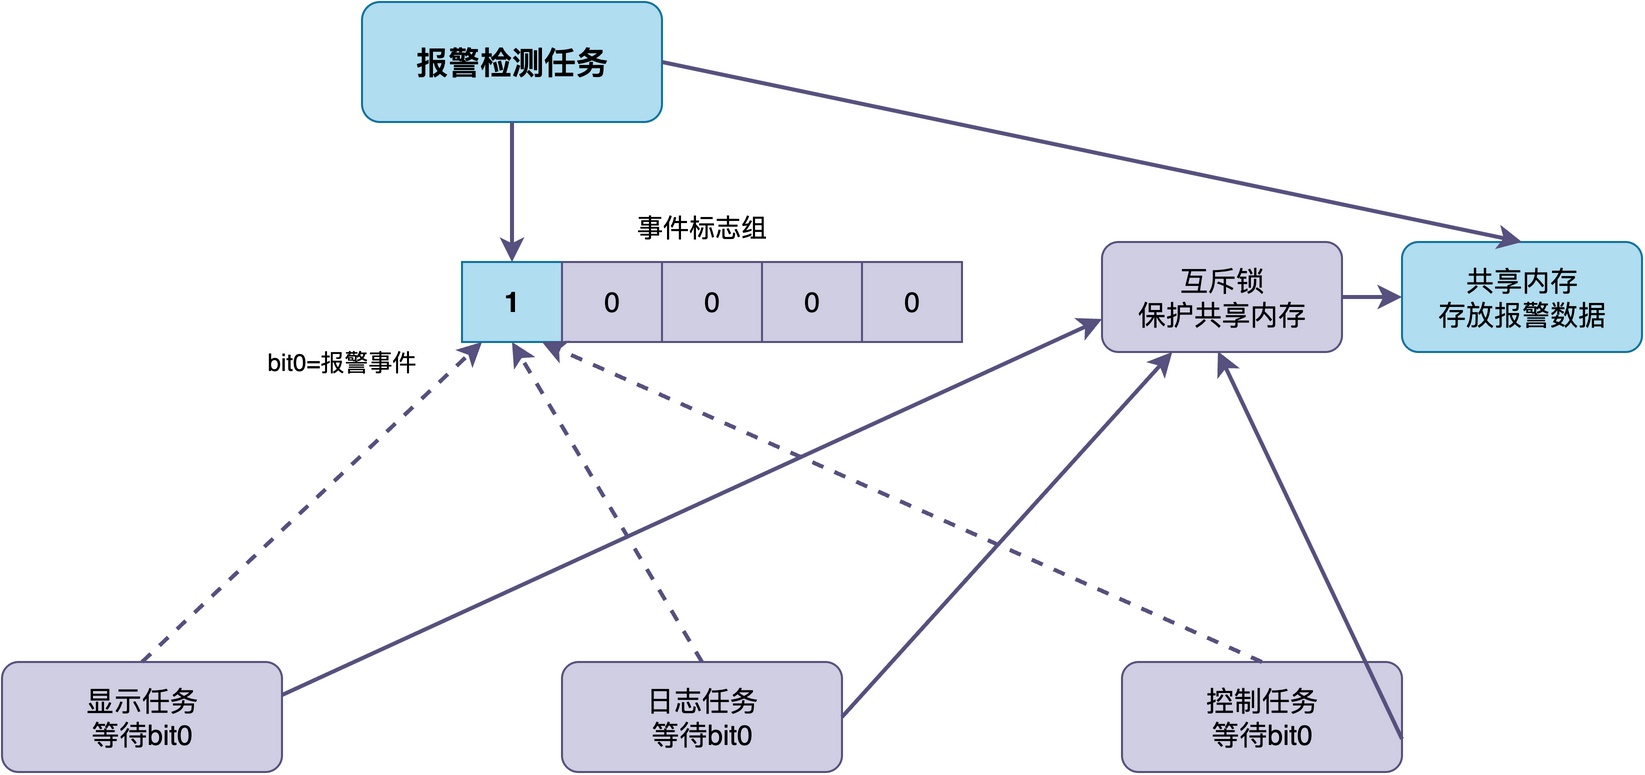
当报警任务检测到报警后,先把报警数据写到共享内存,再设置事件位,从而唤醒所有等待的任务。三个任务被唤醒后,再从共享内存读取数据,并进行处理。
对报警任务的代码进行调整,调整结构如下:
/* 报警检测任务 */
void alarm_task(void *arg)
{
    while (1) {
        if (check_alarm()) {
            /* 先加锁,把报警数据写到共享内存 */
            rt_mutex_take(mutex, RT_WAITING_FOREVER);
            g_alarm_data.type = get_alarm_type();
            g_alarm_data.value = get_alarm_value();
            rt_mutex_release(mutex);

            /* 再设置事件位,广播给所有等待的任务 */
            rt_event_send(event, 0x01);
        }
        rt_thread_mdelay(100);
    }
}
三个接收任务被唤醒后,从共享内存读取数据:
/* 显示任务 */
void display_task(void *arg)
{
    rt_uint32_t e;
    while (1) {
        rt_event_recv(event, 0x01, RT_EVENT_FLAG_OR,
                      RT_WAITING_FOREVER, &e);
        /* 加锁读取共享内存 */
        rt_mutex_take(mutex, RT_WAITING_FOREVER);
        struct alarm_msg data = g_alarm_data;
        rt_mutex_release(mutex);
        /* 更新显示界面 */
        update_display(&data);
    }
}

/* 日志任务和控制任务的实现类似,只是处理函数不同 */这种方法结合了事件标志组和共享内存的优点,既能同时唤醒所有任务,又能传递具体的数据。缺点是:实现稍复杂,需要额外维护共享内存和互斥锁。
总结
综上所述,RTOS中实现一个任务向多个任务广播消息,可以采用如下三种方法:
- 多个消息队列:每个接收任务一个队列,适合需要传数据且任务数量不多的场景。
- 事件标志组:最简单高效,一次设置唤醒所有等待任务,适合只需要通知事件不需要传数据的场景。
- 事件标志组加共享内存:适合需要同时广播事件和数据的场景。
实际项目中可以根据是否需要传递数据、数据量大小、任务数量等因素来选择合适的方法。如果只需要通知事件,优先用事件标志组;如果需要传小数据且任务不多,用多个消息队列;如果需要广播事件同时带数据,用事件标志组加共享内存。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。