
外观
邮箱和消息队列什么时候用哪个
在RT-Thread等系统中,通常提供两种用于任务通信的机制:邮箱和消息队列。
你可能会疑问:这两种机制使用起来似乎差不多,到底有什么区别?实际项目中应当如何选择?
在这篇文章,我将介绍邮箱和消息队列的工作原理。一旦你理解了工作原理,在实际项目便能做出正确的选择。
邮箱的工作机制
邮箱是RTOS里一种比较“轻量”的通信机制,它的特点就是:每封邮件的大小是固定的,在32位系统上就是4字节。
很多RTOS使用环形缓冲区来缓存邮件,缓冲区中有固定数量个槽位,每个槽位固定4字节,用于存放整数或者指针。所以,邮箱通常用来传递一些简单的信息,比如事件编号、状态码,或者数据缓冲区的首地址。
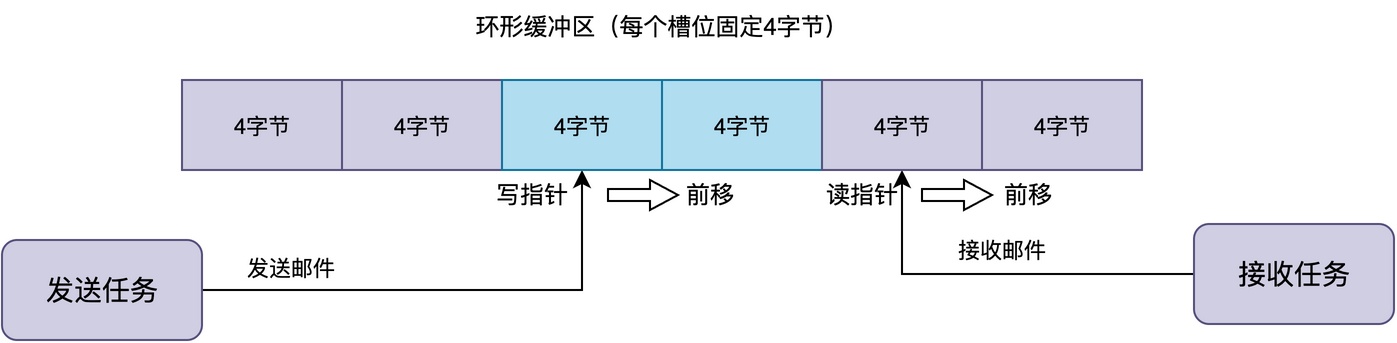
发送邮件的时候,把4字节数据写到写指针指向的槽位,然后写指针往前移动一格。接收邮件的时候,从读指针指向的槽位取出4字节数据,然后读指针往前移动一格。无论是读指针还是写指针,当移到缓冲区末尾时,再回绕到开头。
消息队列的工作机制
与邮箱相比,消息队列更加通用得多,它可以传递可变长度的数据。
消息队列的其中一种设计方法如下图所示,这种方式也采用了环形缓冲区。在创建消息队列的时候,需要指定两个关键参数:单条消息的最大长度、最大消息数量。缓冲区会被划分成固定大小的槽位,每个槽位由两部分组成:前面4字节是消息头,记录这条消息的实际长度;后面是数据区。
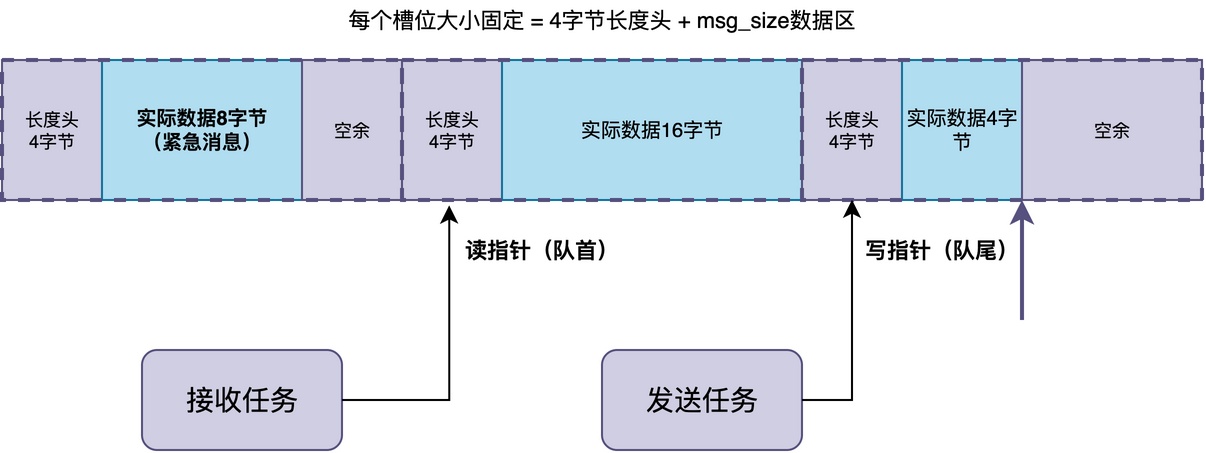
发送消息的时候,实际数据长度可以自己指定,只要不超过数据区大小就行。发送时需先把消息长度写到消息头里,再把实际数据复制到数据区。接收的时候,需先从消息头读出实际长度,再根据这个长度把对应的数据复制出来。
二者的区别
邮箱和消息队列看起来功能相似,二者的主要区别如下:
- 传递数据的大小不同:邮箱只能传固定的4字节(32位系统),消息队列可以传可变长度。
- 运行效率不同:邮箱因为数据大小固定、实现简单,发送接收的速度更快,执行时间更确定。消息队列因为要处理长度头、多次复制数据,速度稍慢。
- 内存占用不同:邮箱每个槽位固定4字节,管理简单,内存占用少。消息队列需要额外空间存储消息头以及消息内容,内存占用更多。
具体例子
下面给出了邮箱和消息队列的使用示例。
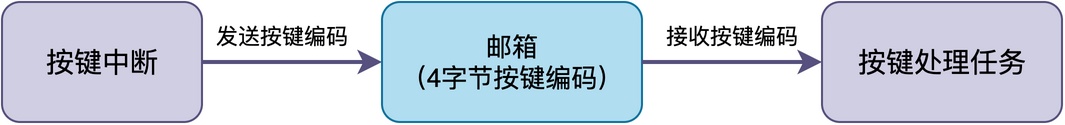
第一个场景,当中断里检测到按键按下时,需要通知任务去处理,此时只需要传按键编码给按键处理任务。按键编码可以用4字节来表示,此时用邮箱就非常合适。
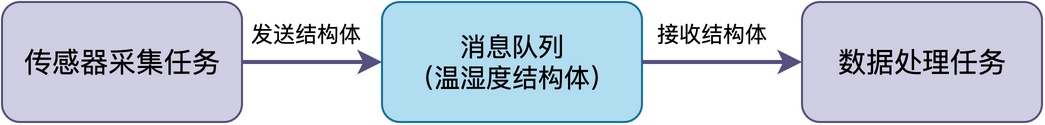
第二个场景,传感器任务采集到了一组温湿度数据,包含温度、湿度、时间戳等字段,需要打包成一个结构体传给处理任务。这个结构体的大小远远超过4字节,此时用消息队列把整个结构体传过去更为合适。
有时,如果数据块很大,不想使用消息队列复制来复制去,可以先申请一块内存把数据放进去,然后再用邮箱把这块内存的指针传给接收任务,接收任务处理完再释放内存。这样既避免了大数据复制的开销,又能传递任意大小的数据。
总结
综上所述,邮箱轻量高效、但只能传固定4字节,消息队列通用灵活、可传可变长度但开销稍大。
在实际项目中,只需要传递事件编号、状态值或者指针的时候优先选邮箱,需要传递结构体、字符串等复杂数据的时候选消息队列。如果数据量很大,也可以考虑用邮箱传指针加动态内存的方式,在性能和灵活性之间取得平衡。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。