
外观
什么是任务
当我们在第一次接触RTOS的时候,往往都会有这样一个疑惑:
在裸机程序里,我只需要在main函数里写代码就行了。结果,一用上RTOS,必须创建任务?
任务倒底是什么东西?
在这篇文章中,我将解答以上问题。
一、任务是什么
简单来说,任务是RTOS中可被调度的最小单位,它代表的是一条可以被暂停、也可以被恢复的独立执行流。
当然,以上表述有点过于专业性,不是很好理解,这里可以借助之前文章中的例子来进行类比。
例如,假设要做一个温湿度监控设备,它要同时完成几件事:每隔一秒采集一次温湿度数据、每隔半秒刷新一次屏幕显示,并且还要在后台将数据上传到服务器。
如果是在裸机程序里,这些事情只能挤在一个while(1) 大循环里依次执行。当使用了RTOS后,我们可以把它们分别做成采集任务、显示任务和上传任务。这样一来,每一件事都有一个特定的任务去完成。
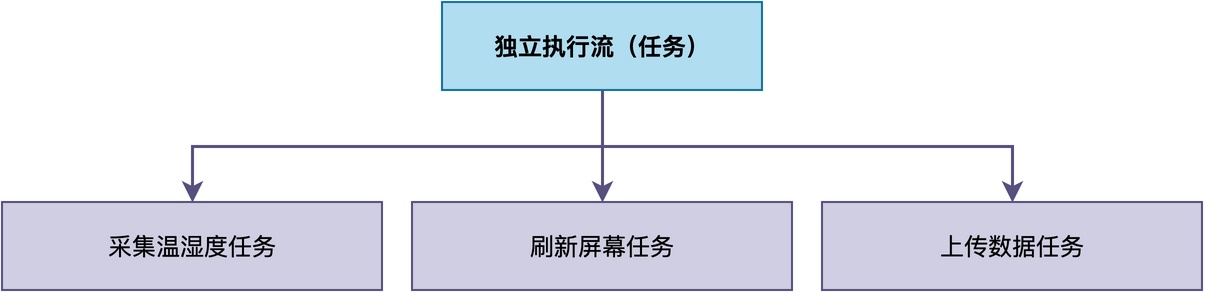
所以,任务就相当于给这个设备里的每一件事都安排了一个专属的”负责人“,这些“负责人各自独立工作、互不干扰“,由 RTOS 调度器统一管理。
而原来的祼机程序,则相当于这个设备只有一个”负责人“。
二、任务的现实表现:以 RT-Thread 为例
不过,对我们来说,任务仍然是一个很抽像的概念。那么,任务具体表现成什么样?
这里以RT-Thread 为例来说明,具体示例代码如下:
/* 采集任务入口 */
static void sensor_thread_entry(void *parameter)
{
    while (1)
    {
        read_temp_humi();
        rt_thread_mdelay(1000);
    }
}

/* 显示任务入口 */
static void display_thread_entry(void *parameter)
{
    while (1)
    {
        display_update();
        rt_thread_mdelay(500);
    }
}

/* 上传任务入口 */
static void uart_send_thread_entry(void *parameter)
{
    while (1)
    {
        upload_data();
        rt_thread_mdelay(500);
    }
}

int main(void)
{
    rt_thread_t tid;
    tid = rt_thread_create("sensor", sensor_thread_entry,
                           RT_NULL, 1024, 10, 10);
    rt_thread_startup(tid);
    tid = rt_thread_create("display", display_thread_entry,
                           RT_NULL, 1024, 11, 10);
    rt_thread_startup(tid);
    tid = rt_thread_create("upload", uart_send_thread_entry,
                           RT_NULL, 1024, 11, 10);
    rt_thread_startup(tid);
    return 0;
}
从上面的代码可以看到,一共定义了三个函数,分别负责采集、显示和上传。
之后,在main()里用rt_thread_create()创建任务,再用rt_thread_startup()启动该任务。同时,在创建任务的时候,还指定了任务的栈大小、优先级等信息。
在创建并启动完成之后,RTOS就会自动根据内部调度需求,合理安排各个任务的运行。
当相应的任务运行时,CPU便开始执行该任务的任务函数。例如,当sensor任务运行时,CPU开始执行sensor_thread_entry()函数中的代码。
三、任务到底需要什么
从前面的例子还可以看出,一个任务能跑起来,仅有任务函数是远远不够的,还需要栈空间等资源。
除此之外,RTOS内部会维护该任务运行时状态信息。在很多RTOS内部,都有相应的任务结构体,例如,在RT-Thread中使用**线程控制块(struct rt_thread)结构:
struct rt_thread
{
    /* rt object */
    char        name[RT_NAME_MAX];                      /**< the name of thread */
    rt_uint8_t  type;                                   /**< type of object */
    rt_uint8_t  flags;                                  /**< thread's flags */

    rt_list_t   list;                                   /**< the object list */
    rt_list_t   tlist;                                  /**< the thread list */

    /* stack point and entry */
    void       *sp;                                     /**< stack point */
    void       *entry;                                  /**< entry */
    void       *parameter;                              /**< parameter */
    void       *stack_addr;                             /**< stack address */
    rt_uint32_t stack_size;                             /**< stack size */

    /* error code */
    rt_err_t    error;                                  /**< error code */

    rt_uint8_t  stat;                                   /**< thread status */

    /* priority */
    rt_uint8_t  current_priority;                       /**< current priority */
    rt_uint8_t  init_priority;                          /**< initialized priority */
#if RT_THREAD_PRIORITY_MAX > 32
    rt_uint8_t  number;
    rt_uint8_t  high_mask;
#endif
    rt_uint32_t number_mask;

#if defined(RT_USING_EVENT)
    /* thread event */
    rt_uint32_t event_set;
    rt_uint8_t  event_info;
#endif

    rt_ubase_t  init_tick;                              /**< thread's initialized tick */
    rt_ubase_t  remaining_tick;                         /**< remaining tick */

    struct rt_timer thread_timer;                       /**< built-in thread timer */

    void (*cleanup)(struct rt_thread *tid);             /**< cleanup function when thread exit */

    rt_uint32_t user_data;                              /**< private user data beyond this thread */
};
typedef struct rt_thread *rt_thread_t;
而在我的《从0手写嵌入式操作系统》系列课程中,实现的RTOS采用的任务控制块结构如下:
typedef struct _os_task_t {

    char name[OS_TASK_NAME_SIZE];       // 任务名称[

#if OS_TASK_INFO_ENABLE || OS_SCHED_CHECK_TASK_STACK

    cpu_stack_t * start_stack;          // 栈的起始地址

    int stack_size;                     // 栈的大小

#endif

    os_task_ctx_t ctx;                // 任务的当前上下文

    int delay_tick;                     // 延时计数器

    uint16_t prio;                      // 优先级

    uint16_t flags;                     // 一些标志位

#if OS_SCHED_RR_ENABLE

    int slice;                          // 时间片

#endif

    os_list_item_t info_item;           // 所有任务的链接结点

    os_list_item_t run_item;            // 链接结构

    task_wait_t event_wait;               // 等待的事件

    os_list_item_t event_item;          // 等待的结点

}os_task_t;
通过对比可以看到,不同RTOS的实现,会根据其设计需要,在任务控制块中包含不同的成员定义。
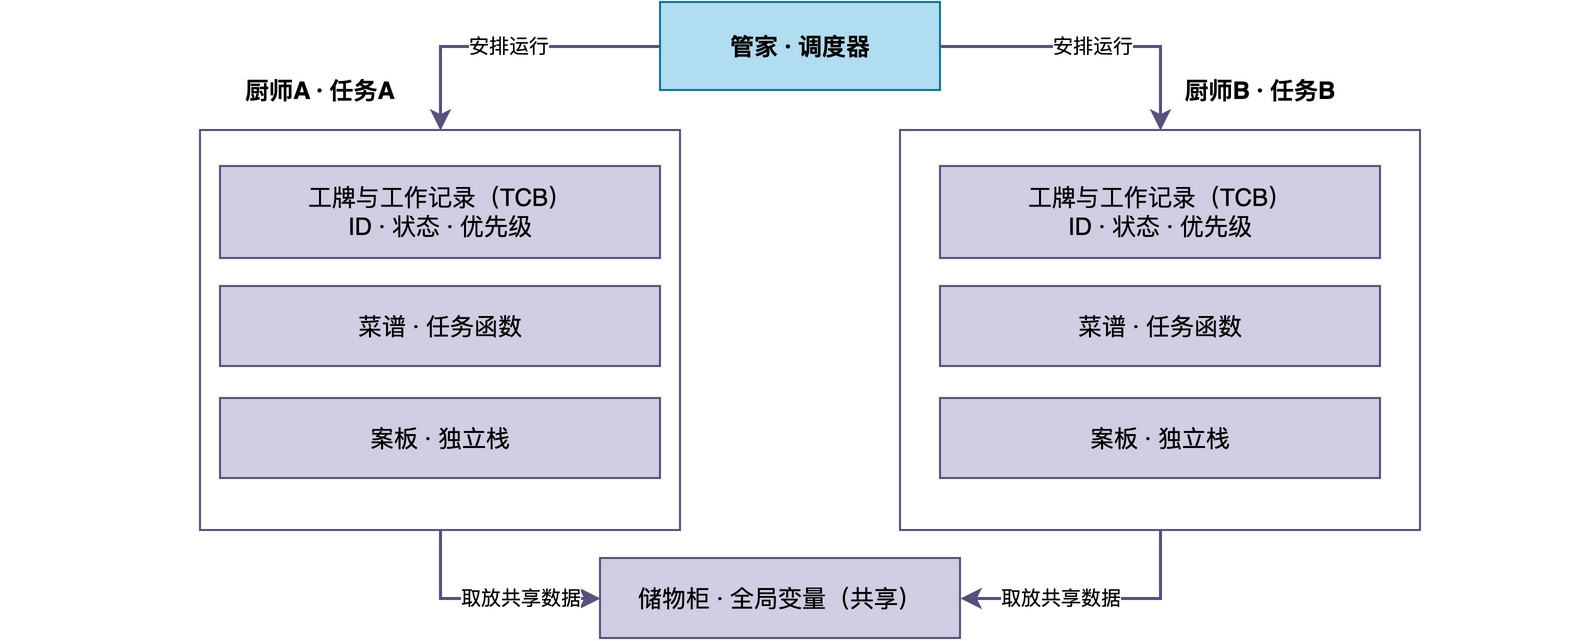
为了便于理解,这里可以用做饭进行类比理解:
任务函数就像是一份菜谱,它只告诉你每一步该做什么,本身并不能完成工作。
真正要把菜做出来,还需要案板切菜,还需要储物柜来存放公共调料。
栈相当于每个任务独有的那块案板,用来存放局部变量和函数调用现场,而全局变量就是共享的储物柜。
此外,很多时候,往往有多个任务在系统中同时运行,也就类似于同时有多个厨师在工作。
任务控制块好比每个厨师身上的工牌与工作记录:上面写着他是谁(任务 ID)、当前状态是“正在切菜”还是“等着锅烧热”、该优先做哪道菜(优先级)。
而
五、总结
综上所述,RTOS 中的任务并不是一个普通的C函数,而是由任务函数、栈和任务控制块共同组成的一条独立执行流。
它需要选通过RTOS的相关API接口进行创建与启动,该过程本质上是在向RTOS注册一条可以被调度的执行流。
之后,任务就被RTOS接管,RTOS会根据时机来决定任务何时运行。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。