
外观
如何实现任务间的双向通信
在实际项目中,我们经常会遇到两个任务需要互相传递数据的情况。
比如,数据采集任务负责从传感器读数据,数据处理任务负责计算分析。采集任务要把原始数据传给处理任务,处理任务又要把结果回传给采集任务,让它调整采集参数。
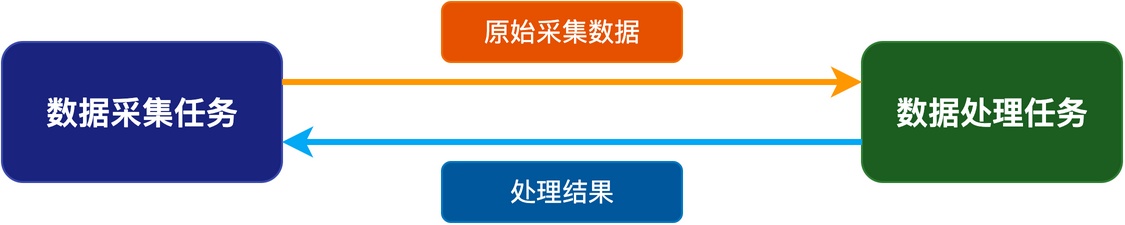
这种就是典型的双向通信:两个任务之间可以互相发送和接收数据。
那么,在RTOS中如何实现双向通信呢?这篇文章介绍两种常用方法。
方法一:使用消息队列
你可能想到的最简单、最直接的方法是:使用两个消息队列。一个队列负责A到B的方向,另一个负责B到A的方向,两个加起来就实现了双向通信。
例如,在下图中,任务A通过消息队列1向任务B发送数据,任务B通过消息队列2向任务A发送数据,两个队列各司其职。
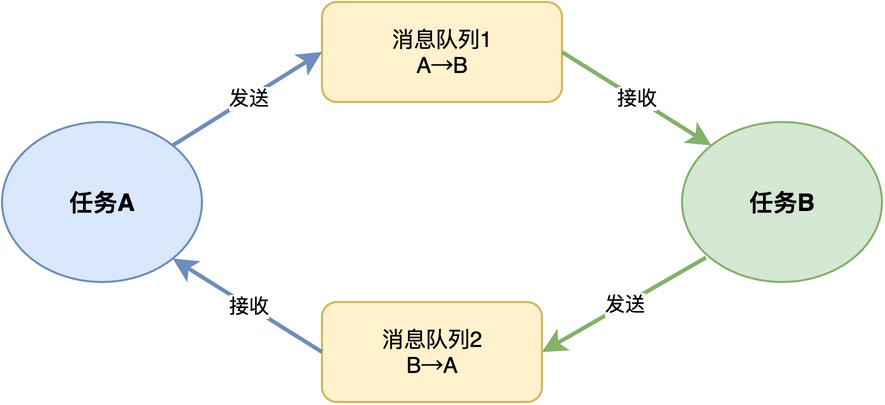
对于上图的示例,在RT-Thread中,可以通过如下代码分别创建两个消息队列:
/* 创建两个消息队列,每条消息大小4字节,最多16条 */
rt_mq_t mq_a_to_b = rt_mq_create("mq_ab", 4, 16, RT_IPC_FLAG_FIFO);
rt_mq_t mq_b_to_a = rt_mq_create("mq_ba", 4, 16, RT_IPC_FLAG_FIFO);
当任务A要发送消息时,使用mq_a_to_b;当要接收消息时,使用mq_b_to_a:
void task_a_entry(void *arg)
{
    int send_msg = 0x1234;
    int recv_msg;
    while (1) {
        rt_mq_send(mq_a_to_b, &send_msg, sizeof(send_msg));
        rt_mq_recv(mq_b_to_a, &recv_msg, sizeof(recv_msg), RT_WAITING_FOREVER);
    }
}
任务B正好相反,使用mq_a_to_b接收消息,使用mq_b_to_a发送消息:
void task_b_entry(void *arg)
{
    int recv_msg;
    int send_msg = 0x5678;
    while (1) {
        rt_mq_recv(mq_a_to_b, &recv_msg, sizeof(recv_msg), RT_WAITING_FOREVER);
        rt_mq_send(mq_b_to_a, &send_msg, sizeof(send_msg));
    }
}
这种方法简单直观、可以缓存消息,是实际项目中用得最多的方法。缺点是需要维护两个队列,占用较多内存。
方法二:共享内存加信号量
在某些特殊情况下,出于节省内存和提高消息传递效率的考虑,我们可以采用共享内存加信号量的方式来实现双向通信。
具体思路是:提供两块共享内存,一块用来存放A发给B的数据,另一块用来存放B发给A的数据,并分别通过两个信号量来实现读写同步。这种实现方式如下:
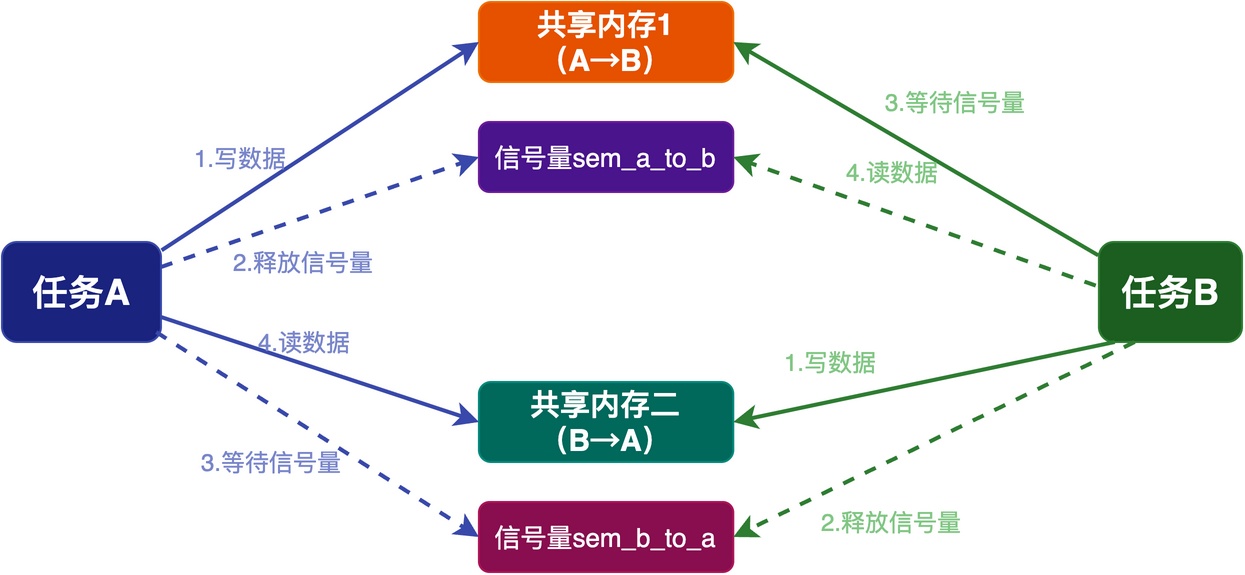 从图中可以看出,两个信号量的作用分别是:信号量1表示"A有数据给B",信号量2表示"B有数据给A"。
当A给B发数据时,先把数据写到共享内存1,再释放信号量1,通知任务B有数据。反过来,B给A发数据时也是一样的流程,只不过用的是共享内存2和信号量2。
代码示例如下,首先定义共享内存的结构和两个信号量:
/* 共享内存,分两个区域 */
struct shared_data {
    int a_to_b[1024];  /* A发给B的数据区 */
    int b_to_a[1024];  /* B发给A的数据区 */
};
struct shared_data *g_shared;

/* 两个信号量,初始值都是0 */
rt_sem_t sem_a_to_b = rt_sem_create("sem_ab", 0, RT_IPC_FLAG_FIFO);
rt_sem_t sem_b_to_a = rt_sem_create("sem_ba", 0, RT_IPC_FLAG_FIFO);
当A需要发数据给B时,先将数据写入共享内存,之后释放信号量通知B:
/* A写数据到a_to_b区 */
for (int i = 0; i < 1024; i++) {
    g_shared->a_to_b[i] = i;
}
/* 释放信号量,通知B来取数据 */
rt_sem_release(sem_a_to_b);
而B一直在等待信号量,当收到通知后从共享内存读数据:
/* 等待A的数据 */
rt_sem_take(sem_a_to_b, RT_WAITING_FOREVER);
/* 从a_to_b区读数据 */
for (int i = 0; i < 1024; i++) {
    process_data(g_shared->a_to_b[i]);
}
反过来,B发数据给A也是一样的流程:
/* B写数据到b_to_a区 */
for (int i = 0; i < 1024; i++) {
    g_shared->b_to_a[i] = i * 2;
}
/* 释放信号量,通知A来取数据 */
rt_sem_release(sem_b_to_a);
A等待信号量,收到通知后从共享内存读数据:
/* 等待B的数据 */
rt_sem_take(sem_b_to_a, RT_WAITING_FOREVER);
/* 从b_to_a区读数据 */
for (int i = 0; i < 1024; i++) {
    process_result(g_shared->b_to_a[i]);
}
总结
综上所述,RTOS中实现双向通信时,可以采用以下两种方法:
- 两个消息队列:简单直观,通用性强,适合小数据量,是最常用的方法
- 共享内存加信号量:效率高,零拷贝,适合大数据量,但实现稍复杂
另外需要注意,双向通信很容易出现死锁问题,关于死锁的产生原因和解决方法,在我的其他文章中有详细说明。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。