
外观
什么是任务饿死,如何避免
我们知道,在抢占式优先级调度的RTOS中,高优先级任务可以抢占低优先级任务,这似乎是一个非常好的机制。
但是,很多同学没有意识到:如果优先级没有配置恰当,可能会导致低优先级任务永远得不到运行,这种现象就叫任务饿死。
在这篇文章中,我将介绍任务饿死究竟是怎么回事,以及如何避免。
什么是任务饿死
首先,来看一个简单的场景。假设系统里有两个任务,任务A优先级高,任务B优先级低。有些同学第一次使用RTOS时,可能无意间写出以下这种有问题的代码。
void task_A(void *param)
{
    while (1) {
        // 一直在计算,从不阻塞也不延时
        do_some_work();
    }
}

void task_B(void *param)
{
    while (1) {
        // 永远得不到运行机会
        do_other_work();
    }
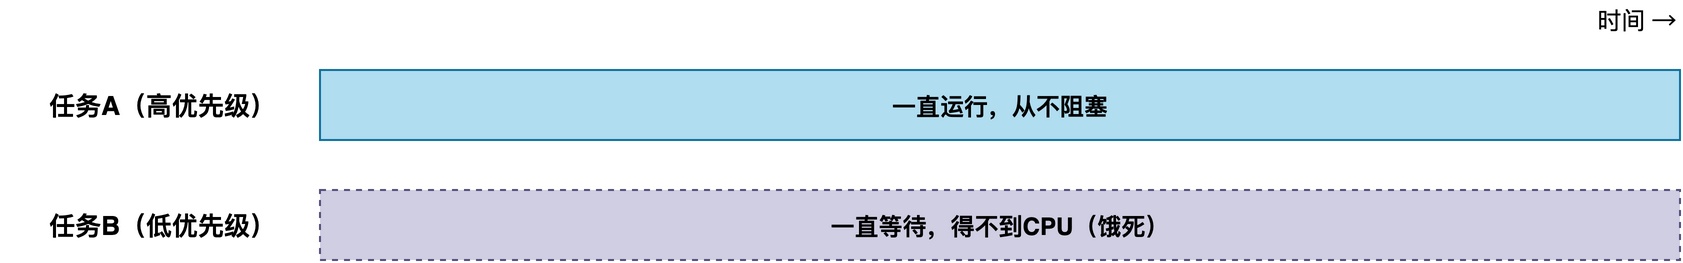
}其中,高优先级任务A既不延时也不等待任何事件。在抢占式调度里,调度器总是选优先级最高的就绪任务来运行。由于任务A优先级高,而且它一直是就绪态,所以调度器永远选取任务A运行,任务B永远没有运行的机会,这导致任务B饿死。
这种运行结果的时序图如下所示。可以看到,任务B一直无法得到运行的机会。
正确的写法应该是高优先级任务处理完事情之后就阻塞或者延时,把CPU让出来,比如:
void task_A(void *param)
{
    while (1) {
        do_some_work();
        rt_thread_mdelay(10);  // 延时,让出CPU
    }
}
任务饿死产生的原因
任务饿死的根本原因,主要是因为高优先级任务一直不让出CPU,这种现象如下图所示。
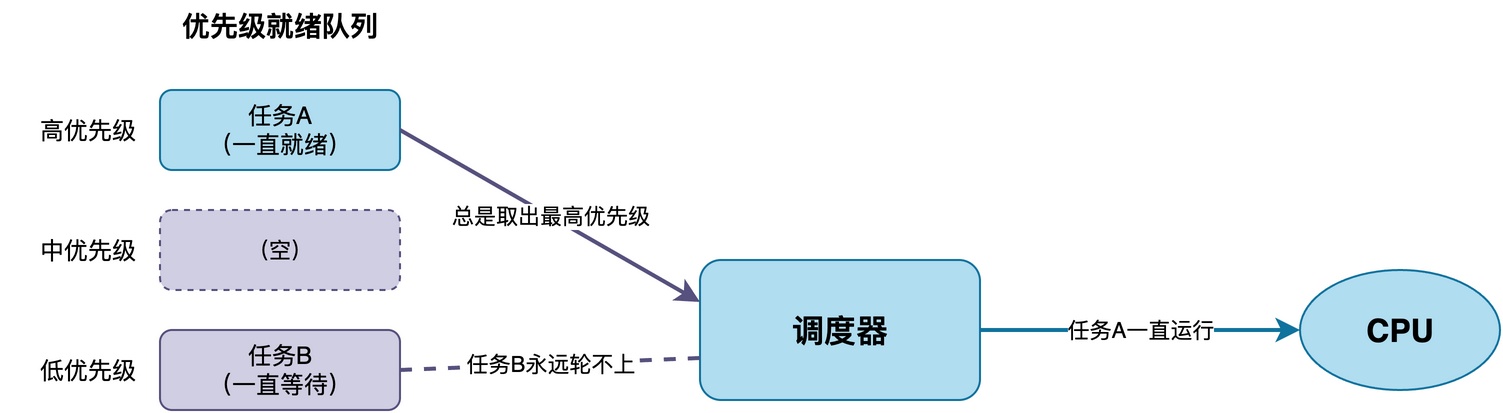
正常情况下,任务A应该在处理完一件事之后,阻塞等待下一个事件(如等信号量)或者延时一段时间。这样一来,任务阻塞的时候,调度器就会选下一个优先级最高的任务来运行。如果没有高优先级的任务,低优先级任务B就有机会运行。
但是,现在任务A却是一直在计算、一直在跑,这导致该任务一直占着CPU,调度器永远不会从就绪队列中选取低优先级任务B,任务B自然永远没机会。
此外,系统里可能有好几个高优先级任务,它们轮流运行。虽然每个任务在运行过程中会阻塞,但是这些任务仍然可能把CPU占满,导致低优先级任务还是得不到运行。 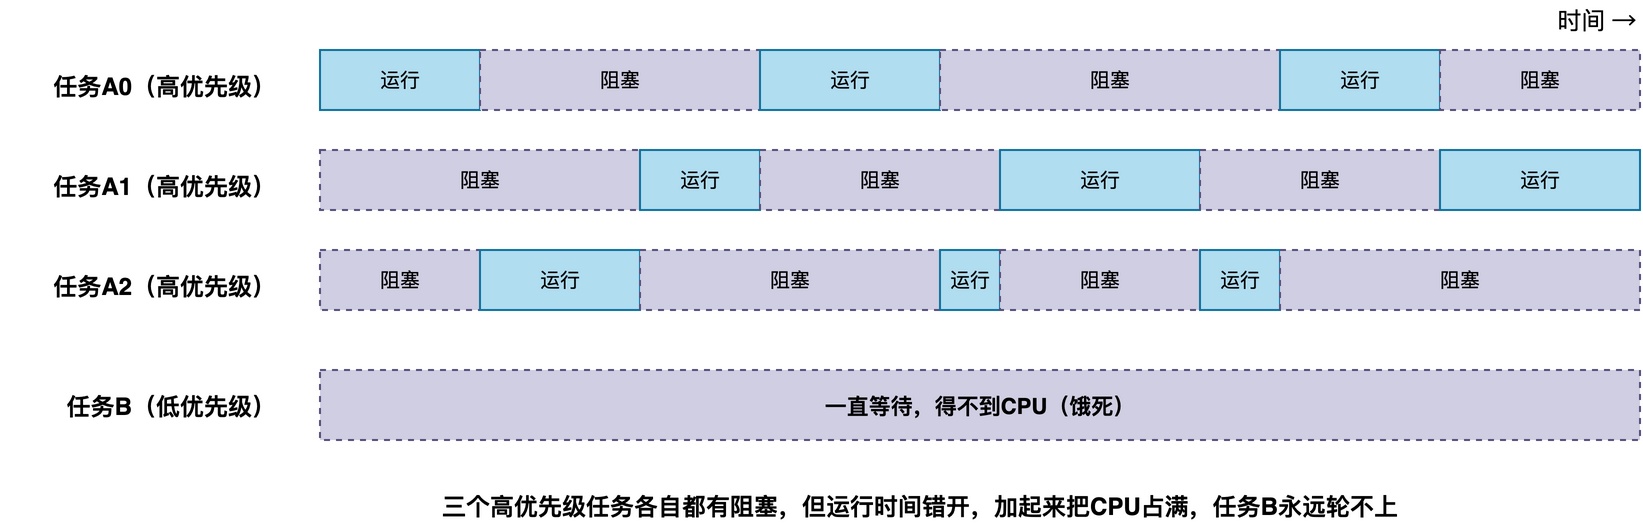
例如,上图中,任务A0、A1、A2这三个任务各自在运行过程中都会进入阻塞状态,但是从整体来看,仍然将CPU占满,导致任务B永远无法运行。
除此之外,还有一种特殊情况:如果系统不支持时间片轮转调度,那么同优先级的任务之间也可能出现饿死现象。不过现在主流的RTOS基本上都支持时间片轮转调度,所以这种情况比较少见,这里就不做详细介绍了。
如何避免任务饿死
既然已经知道任务饿死的原因,那么可以通过一些方法进行避免,常见的方法有:
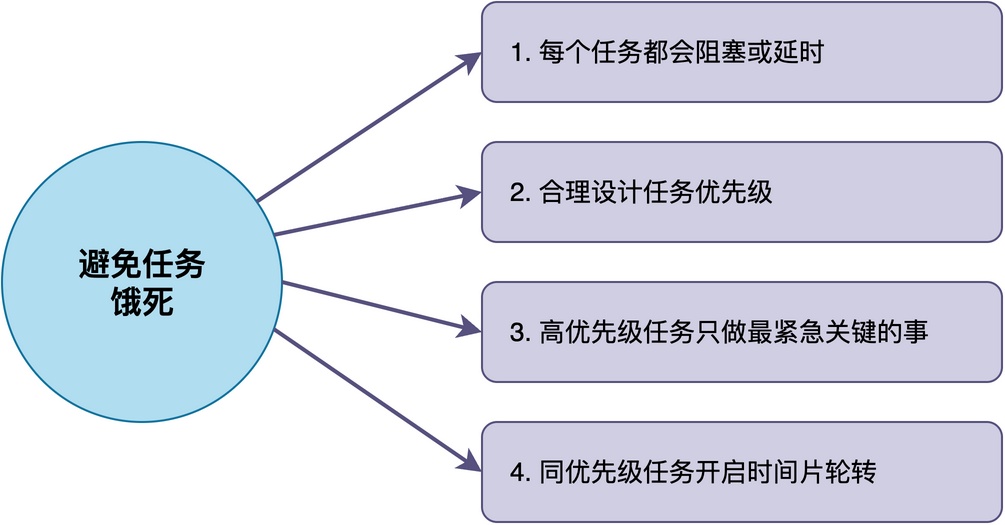
- 保证每个任务都会阻塞或延时:每个任务在处理完事情之后就应该阻塞等待下一个事件,或者至少加一个延时。
- 合理设计任务优先级:优先级应该根据任务的实时性要求来设,只有那些对响应时间要求很高的任务才设高优先级。
- 高优先级任务不要做太多工作:高优先级任务应该只做最紧急、最关键的事情,做完就马上阻塞,把CPU让出来。耗时的、不紧急的工作应该交给低优先级任务去做。
- 同优先级用时间片轮转:如果有多个任务优先级相同,可以开启时间片轮转,让它们轮流运行,每个任务跑一个时间片就让出CPU。
总结
综上所述,任务饿死就是高优先级任务一直占用CPU导致低优先级任务长期得不到运行的现象。 要避免任务饿死,就是保证每个任务在处理完事情后都会主动让出CPU,同时合理设计优先级,让高优先级任务只做最关键的工作。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。