
外观
中断栈和任务栈为什么要分离
在学习RTOS的时候,很多同学会听到一个概念:中断栈和任务栈分离。 此时,你可能会有疑问:
我知道每个任务之间的栈是分离互不干扰的。为什么还要分中断栈和任务栈?这种分离有什么好处?不分离会怎么样?
在这篇文章中,我将一一对上述问题进行解答。
什么是任务栈
在RTOS里,每个任务都有自己的栈,叫任务栈。 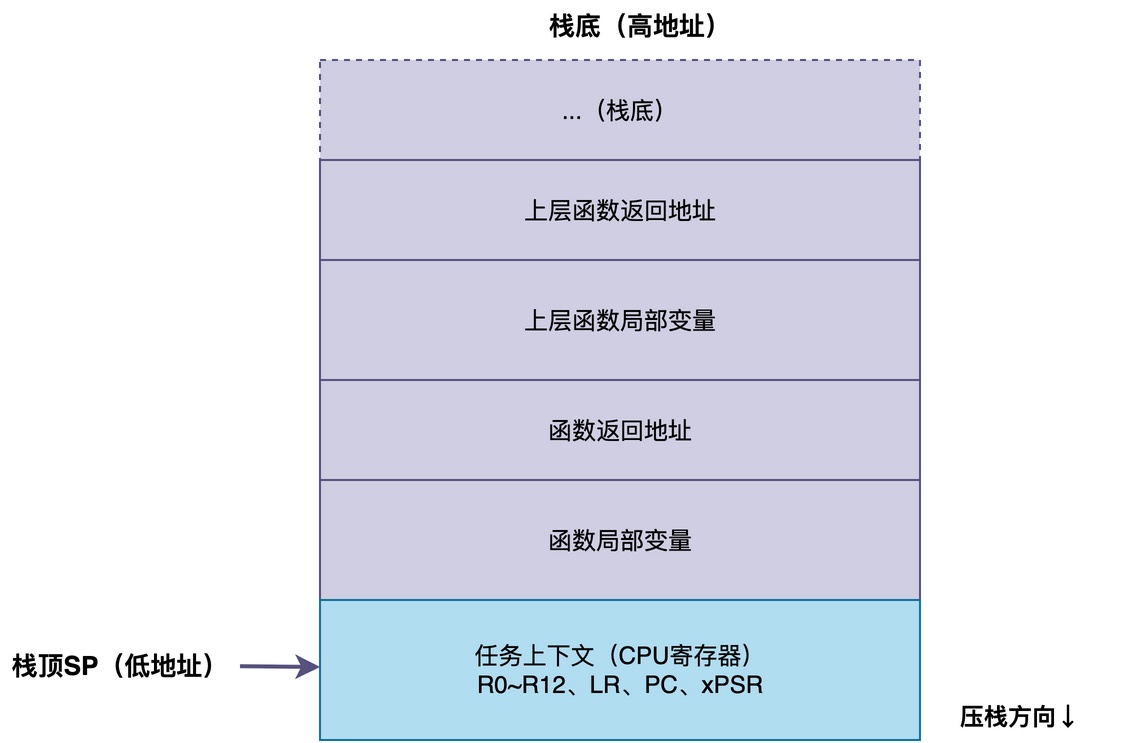
任务栈主要用来保存任务的上下文,也就是CPU各个寄存器的值,以及函数调用的局部变量、返回地址等。由于每个任务的栈是独立的,所以任务切换的时候,只要把栈指针切换到目标任务的栈,就能恢复那个任务的运行状态。
该栈的大小是创建任务的时候指定的,设置多大取决于这个任务里函数调用有多深、局部变量有多少。
不分离栈会有什么问题
当中断发生的时候,CPU要去执行中断服务程序。执行的时候也要用栈,用于保存寄存器、局部变量及函数调用的返回地址。那么,问题来了,中断服务程序应该用谁的栈?
最简单的做法就是:用当前正在运行的那个任务的栈。中断来了,就在当前任务的栈上保存上下文,执行中断处理函数,用完了再恢复。这样做实现起来最简单,不需要额外的处理。
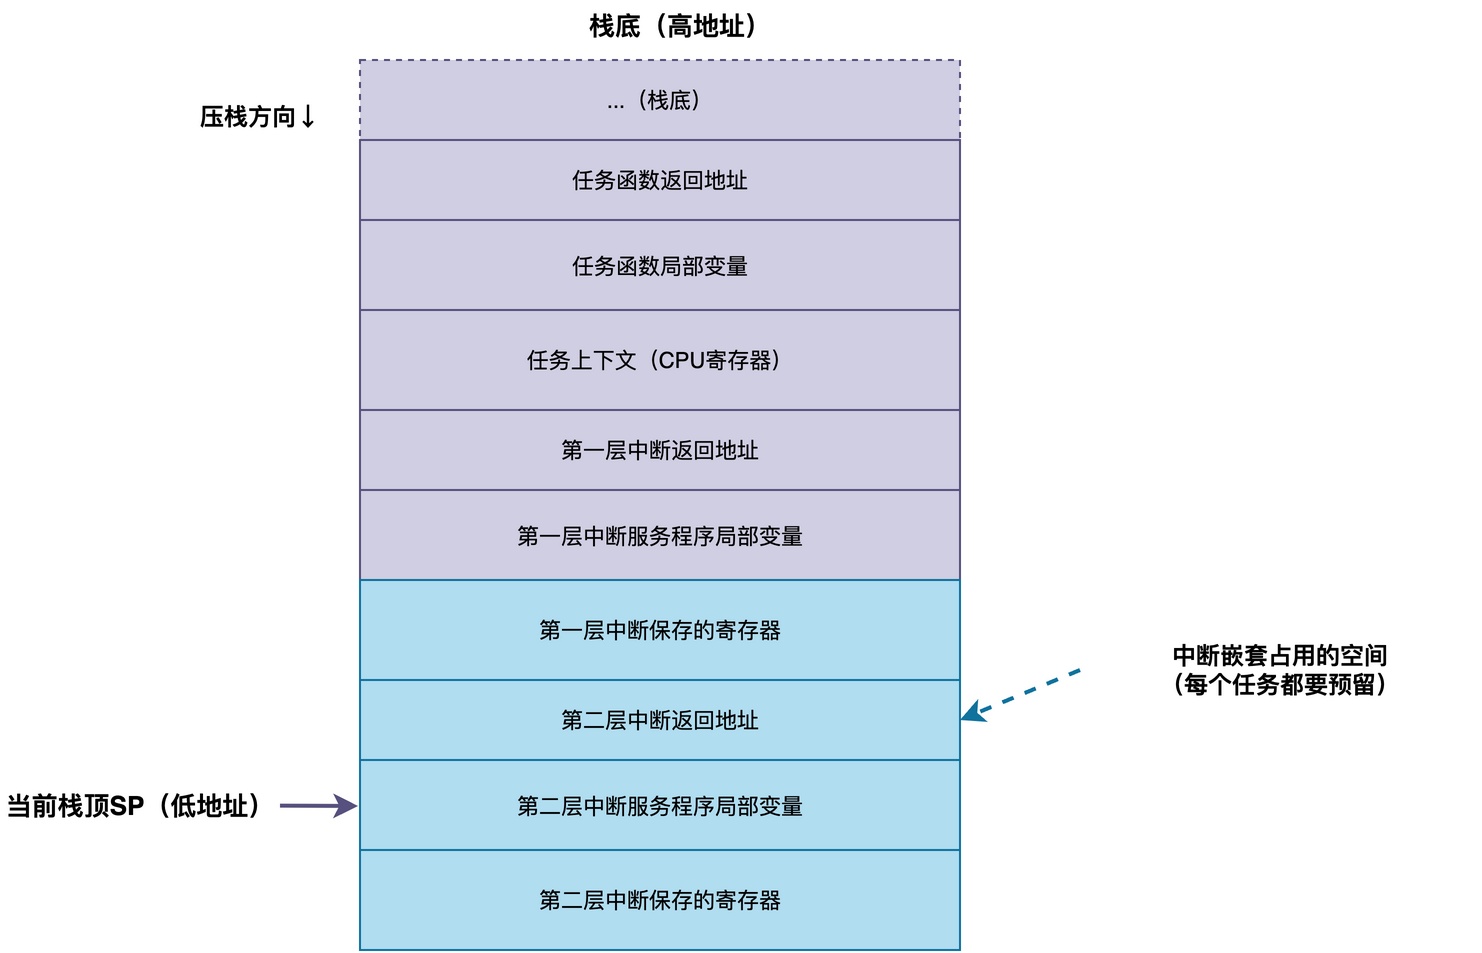
不过,这样做有一个问题:每个任务的栈都必须足够大,大到能容纳最坏情况下中断处理需要的栈空间。并且,如果支持中断嵌套的话,还要考虑多层中断嵌套的栈使用量。
例如,当系统里有20个任务时,每个任务的栈都要预留出中断处理需要的那部分空间。假设中断处理最坏需要512字节,那20个任务就多占用了20x512=10KB的内存。这在资源紧张的MCU上,是无法忍受的。
分离栈之后的好处
中断栈分离就是为了解决这个问题,这做法很简单,具体如下图所示:
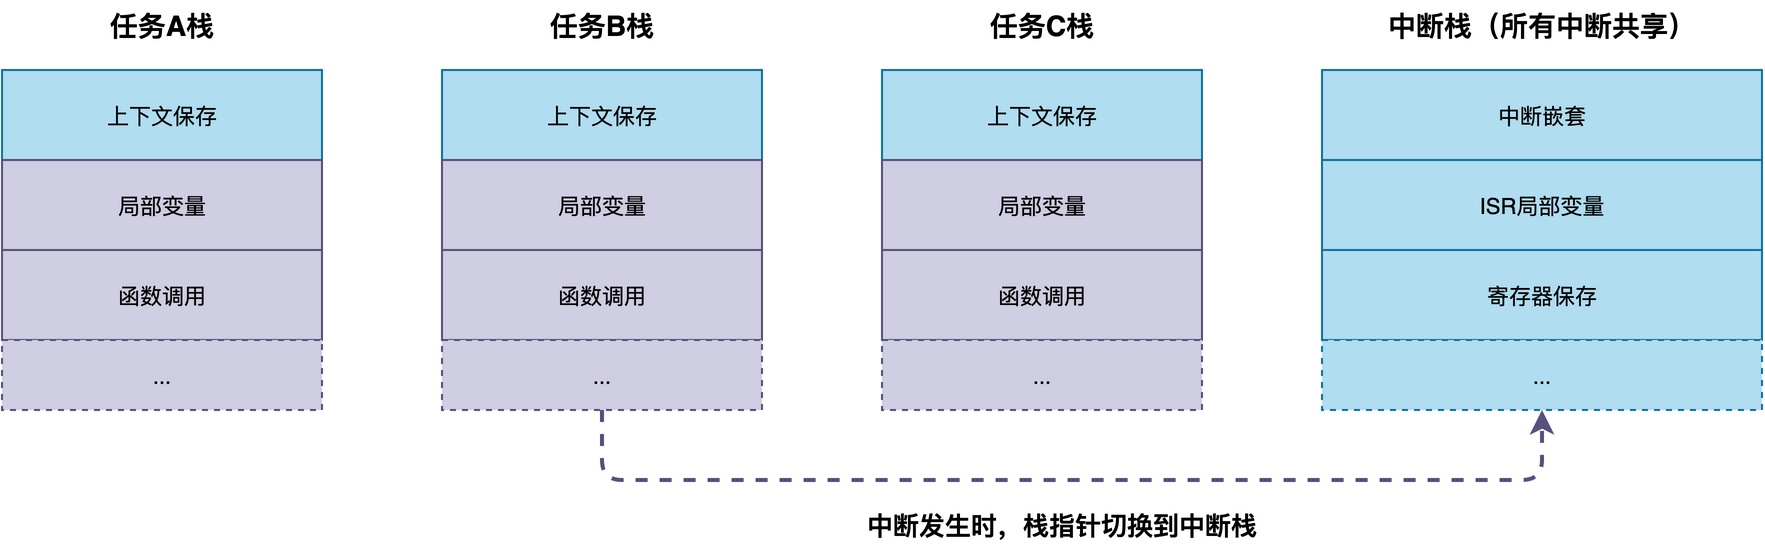
首先,在内存里专门划出一块空间,作为中断栈,所有的中断处理都用这个栈。
其次,当中断发生的时候,把栈指针切换到中断栈,在中断栈上保存上下文、执行中断处理函数。
最后,中断退出的时候,再把栈指针切回原来的任务栈。
由此可见,这样做的好处很明显:
- 节省内存:不管系统有多少个任务,只需要一个中断栈就够了。
- 任务栈评估更简单:评估任务栈大小的时候,不需要考虑中断处理的栈使用量。
- 中断栈可以单独优化:中断栈的大小可以单独评估和调整,和任务栈完全独立,互不影响。
Cortex-M对栈分离的支持
那么,具体到某种特定的CPU架构,栈是如何切换的?下面以Cortex-M为例说明。
在Cortex-M处理器上,有两个栈指针:主栈指针MSP和进程栈指针PSP,复位之后默认用MSP。
RTOS启动之后,会把任务的栈指针设置到PSP,CPU使用PSP进行压栈和出栈;而中断发生的时候,CPU会自动用MSP来处理中断;当中断退出的时候,再自动切回PSP。
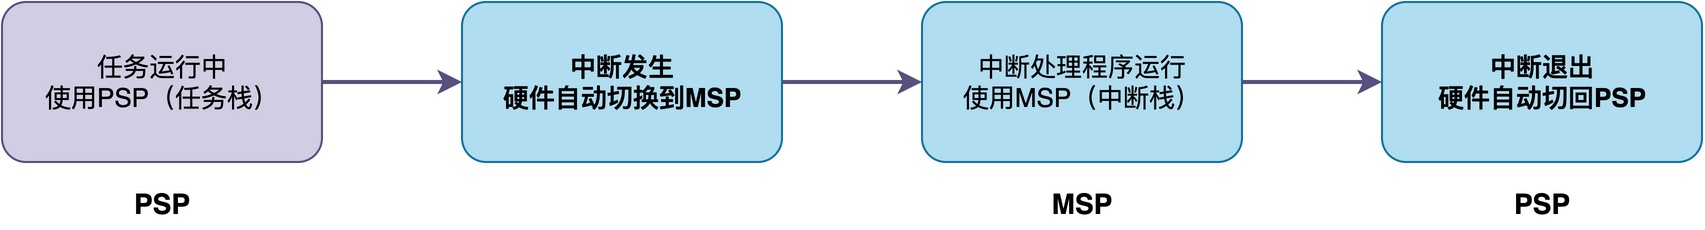 所以在Cortex-M上,中断栈分离几乎是免费的,硬件自动帮你做了切换,你只需要把MSP的栈设置好就行了。这也是为什么Cortex-M的RTOS基本上都用中断栈分离的原因。
至于具体栈是如何切换完成的、涉及到哪些操作、哪些寄存器配置,由于篇幅有限,本文不便说明。
总结
综上所述,中断栈和任务栈分离,指的是中断处理用的栈和任务用的栈分开,所有任务共享一个独立的中断栈。
这样做的主要好处是节省内存,不需要每个任务都预留中断处理的栈空间,同时也让任务栈大小的评估更简单。在Cortex-M处理器上,CPU会自动切换所用的栈。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。