
外观
什么情况下RTOS会立即切换任务
在调试RTOS程序时,如果你正在专注地单步跟踪某个函数的执行流程,突然发生了一件“让人讨厌的事情”:
刚刚调试到一半时,单步调试下一条语句时,程序突然就跳到了另一个任务的代码运行! 这种现像让人感觉非常“恼火”,极大降低了调试效率!
为什么会出现这种现像?是程序跑飞了吗?
显然不是,而是RTOS的调度器进行了任务切换,把CPU执行权从当前任务手里拿走,交给了另一个任务。
那么,一个正在正常执行的任务,究竟在什么情况下会被切换出去呢?在这篇文章中,我将详细介绍四种情况。
任务主动放弃CPU
最常见的情况,是任务自己主动放弃了CPU。
当任务调用了延时函数进行延时,或者等待一个还不可用的信号量,又或者等待消息队列中的消息。这些操作都会让当前任务进入阻塞状态,主动把CPU让出来。
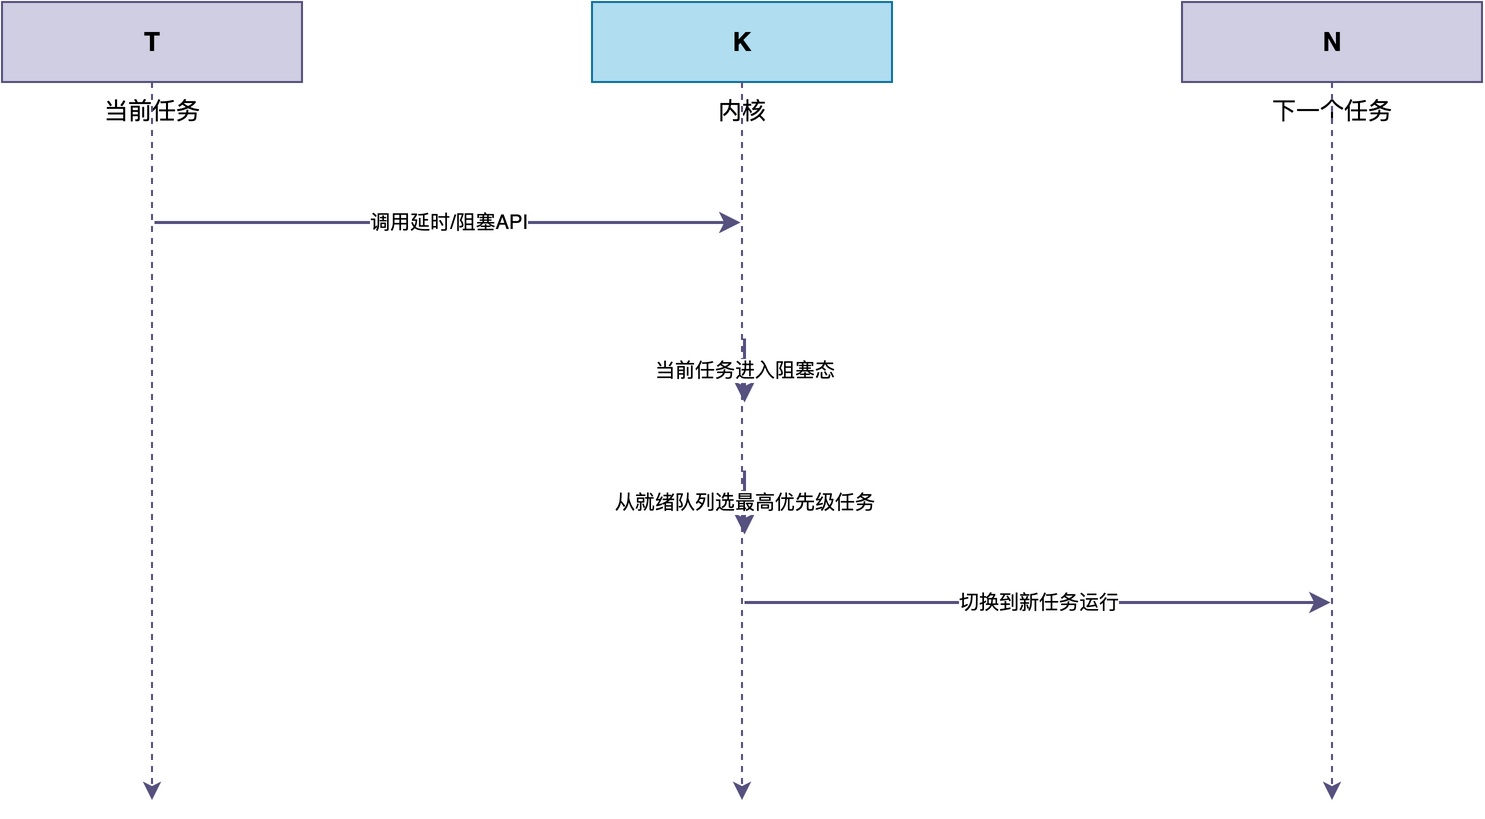
例如,在RT-Thread中,当某个任务调用rt_thread_mdelay()进行延时,当前任务会进入阻塞状态,高优先级任务开始运行。
void task_entry(void *parameter)
{
    while (1) {
        /* 读取传感器数据 */
        read_sensor();

        /* 延时100ms, 任务在此处主动放弃CPU */
        rt_thread_mdelay(100);
    }
}
更高优先级的任务就绪
如果出现了一个更高优先级的就绪任务,也会发生任务切换,也就是抢占式调度。
这种情况通常发生在中断处理过程中。如下图所示,一个低优先级任务正在运行,此时产生了中断,中断处理程序里调用了释放信号量、发送消息等接口,而正在等待的任务优先级比当前运行的任务更高。
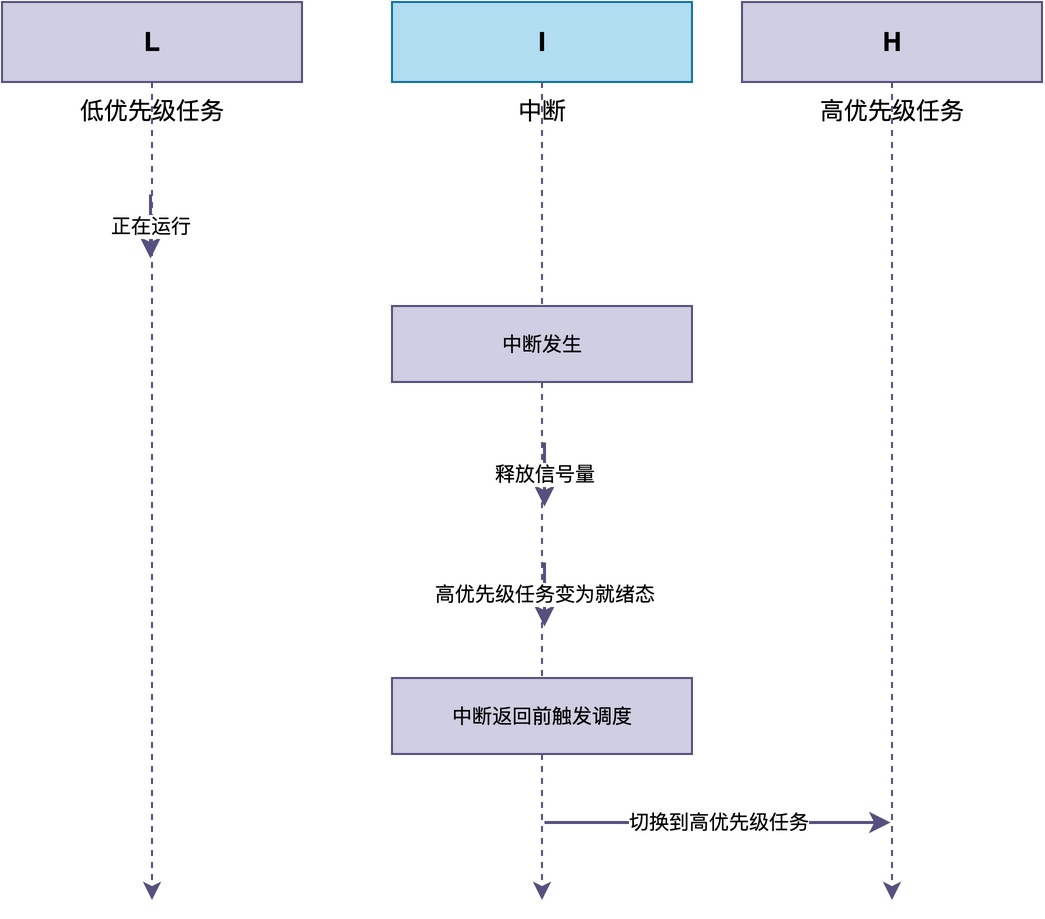
此时,即使低优先级任务没有主动放弃CPU,RTOS也会在中断返回前进行一次调度检查。一旦发现有更高优先级的任务就绪,就会立即把CPU切换给高优先级任务。
void uart_isr(void)
{
    /* 读取接收到的数据 */
    uint8_t data = uart_read_byte();

    /* 释放信号量, 唤醒等待数据的任务 */
    rt_sem_release(&uart_sem);
}
时钟节拍中断
RTOS依赖一个周期性的时钟中断来维护系统时间。
在每个时钟节拍中断里,除了检查有没有延时到期的任务外,还会执行时间片轮转调度。
也就是说,当系统中有多个相同优先级的任务时,RTOS可以让它们轮流使用CPU,每个任务运行一个固定的时间片,时间片用完了就强制切换到下一个同优先级任务。这样可以保证同优先级的任务都能获得CPU时间,不会出现一个任务一直占着CPU不放的情况。 
因此,一个正在运行的任务,即使它没有主动放弃CPU,也没有更高优先级的任务就绪,它的时间片一旦用完,同样会被切换出去。
任务退出或被删除
最后一种情况,任务执行完毕退出,或者被其他任务删除。
在这种情况下,任务主动或被动放弃CPU执行权,其所占用的资源会被回收。
例如,在下面的代码中,监控任务调用rt_thread_delete()删除工作任务。当工作任务被删除后,内核立即切换其他任务运行。
void monitor_task(void *parameter)
{
    while (1) {
        if (error_count > 10) {
            /* 错误次数过多, 删除工作任务 */
            rt_thread_delete(worker_thread);
        }
        rt_thread_mdelay(1000);
    }
}

void worker_thread (void * parameter) {
	while (1) {
		do_work();
	}
}
总结
综上所述,一个正常执行的任务被切换出去,主要有以下几种情况:
- 任务主动放弃CPU:调用延时、等待信号量等阻塞型API时,当前任务进入阻塞态。
- 更高优先级的任务就绪:中断释放信号量、发送消息等操作,可能让更高优先级任务就绪,发生抢占。
- 时钟节拍中断:当前任务的执行时间片用完,切换至其他任务运行。
此外,当任务执行完毕退出,或被其他任务删除,也会发生任务切换。
现在你可能理解了:本文开头提到的其实是一种“正常”现像,有可能是当前任务的时间片用完或者发生了高优先级抢占导致。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。