
外观
RTOS中的实时到底是什么意思
我们知道,RTOS的全称是(Realtime Operating System)。有的同学可能对其中的Realtime产生这样的误解:
"实时(Realtime)"是不是指系统运速度快吗?
Windows跑在高性能处理器上,速度肯定比跑在单片机上的RTOS快,那为什么人们不说Windows是RTOS?
那么,RTOS的"实时"到底是什么意思?在这篇文章中,我将详细解答这个问题。
先从银行办业务说起
在正式讲“实时”概念之前,我们先来看一个生活中的现象。
假设你去银行办业务,大厅里有两个窗口,它们都叫号排队。 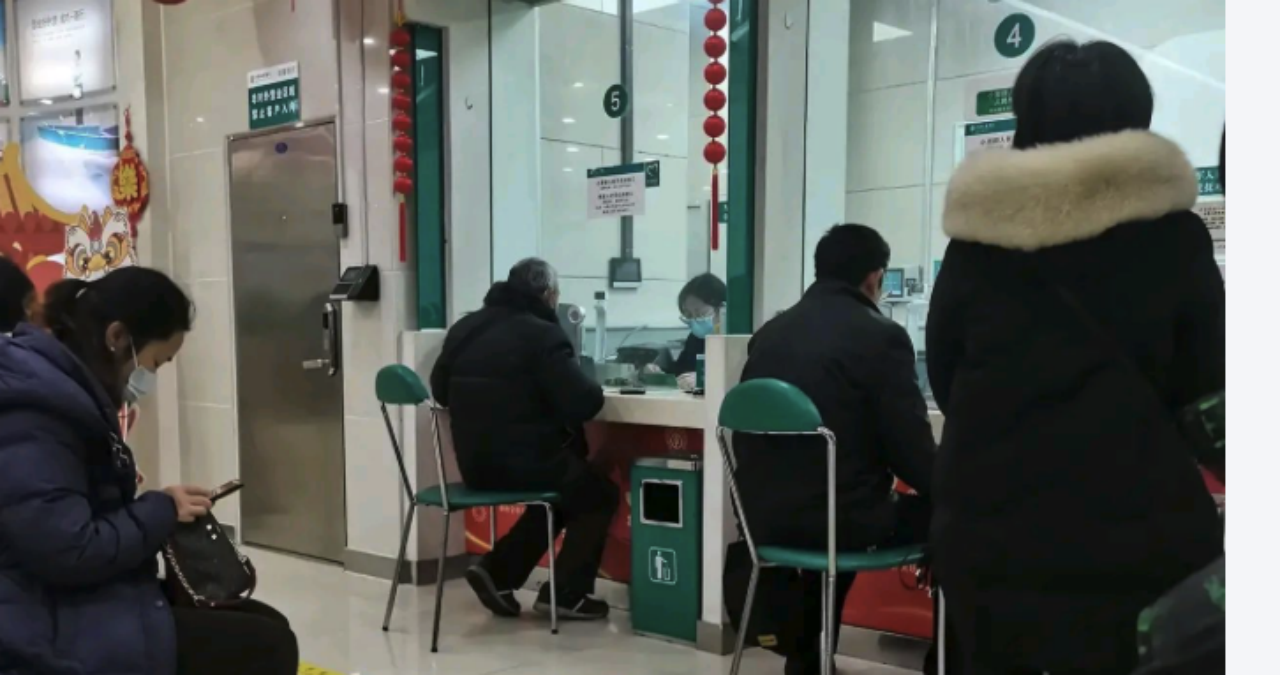 第一个窗口的业务员手脚麻利、一天能办很多业务,但安排很灵活,会根据现场情况随时调整。比如优先办简单业务、给VIP让路。这样整体效率很高,但是你却没法准确知道自己几点能办上。
第二个窗口的业务员速度稍慢,但规则明确、不随便更改:紧急业务走绿色通道优先,普通业务严格按号码顺序来。你拿到号,就能准确知道自己还要等多久。
对比两个窗口可以发现:办理速度快、办的总量多,并不等于能在可预期的时间内办上业务。
我们可以将这两个窗口对应两类操作系统:
第一个类似Windows,追求的是吞吐量、调度灵活,不过单个任务的响应时间不好预测; 第二个类似RTOS,规则明确、优先级严格,关键业务一定能在可预期的时间内得到处理。
这两者没有一定谁优谁劣的问题,而是各自适用的场合不同。
"实时"不是快,而是确定
要弄清楚这个问题,我们先要明白"实时"这两个字到底是什么意思。
所谓实时,指的是系统能够在规定的时间内,对外部发生的事件做出响应并完成处理。这个规定的时间,通常叫做截止时间。换句话说,实时强调的并不是算得快,而是在要求的时间之内一定能把事情做完。
因此,对于RTOS而言,它追求的并不是速度快,而是指确定性。 比如,给定一个任务,我们能够准确地知道它最晚在什么时候能够得到响应。
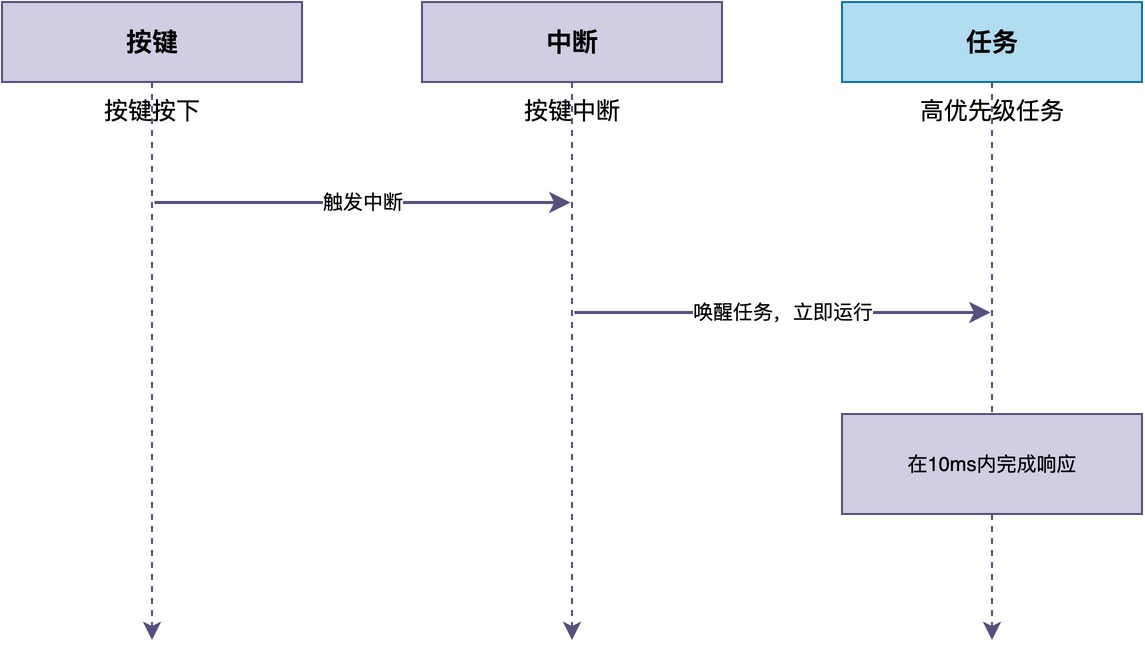
例如,假设有一个任务,需要在按键按下之后的10毫秒内做出响应。
在Windows系统中,常常会发现由于某个软件卡死,使得我们按下按键后没有任何反应、鼠标也无法拖动。这是因为Windows这类通用操作系统更注重吞吐量和公平性,任务的响应时间受到很多因素的影响,如当前有多少任务在运行、系统负载高不高等等。
而在RTOS里,可以把任务设置为高优先级,只要按键中断触发、任务就绪,调度器就会立刻让这个任务运行。这使得它的响应时间是有上限的、可预测的,也就是说可以在最迟多少时间(比如10ms)内得到处理。
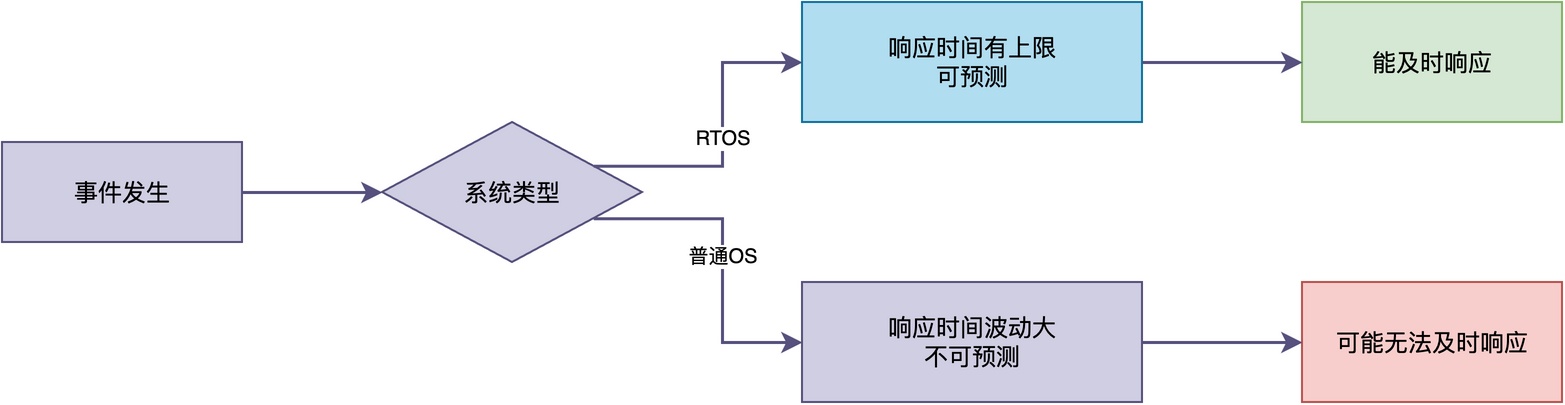
由此可见,面对同一个事件,RTOS能保证响应时间有上限;而普通操作系统,则无法提供这种保证。
为什么RTOS能做到确定性
那么,RTOS是怎么做到响应时间可预测的呢?
具体来说,RTOS主要通过抢占式调度、可预测的中断响应和时间片轮转等机制来实现确定性。
这里仍然以前面的按键为例,逐个分析这些机制所发挥的作用。
抢占式调度
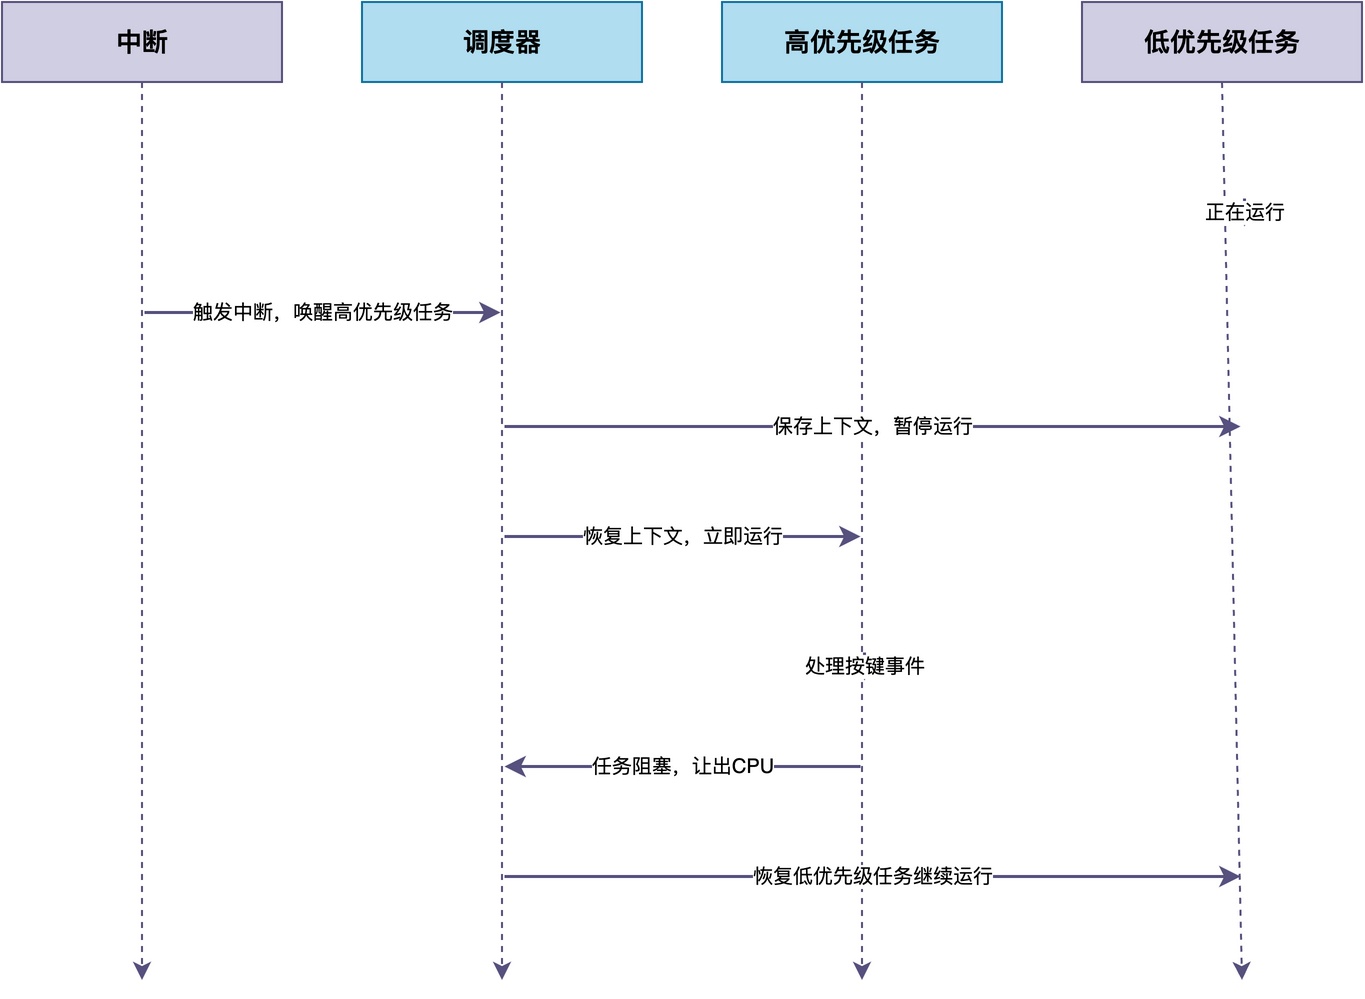
当按键中断唤醒高优先级任务之后,调度器会立即切换到高优先级任务运行,从而实现抢占式调度,从而保证按键这一件事情能够尽快得到执行,而不会受其他低优先级任务运行的影响。
在实际开发中,我们把关键任务设置为高优先级、非关键任务设置为低优先级。如此一来,关键任务的响应时间也就有了保障。
可预测的中断响应时间
当中断触发之后,任务唤醒任务、上下文切换这些动作的执行路径都是固定的,它们所花费的时间也就有了明确的上限。
通常情况下,RTOS的中断处理过程通常比较短小,关中断的临界区也很短,这就保证了从按键事件发生到任务运行之间的时间是可预测的。
时间片轮转
当面临系统中多个任务拥有相同优先级的情况下,会不会出现某个任务长时间占用CPU运行,导致按键处理任务迟迟无法运行,使得按键的响应时间变得不可预测?
不会。对于优先级相同的任务,RTOS通常采用时间片轮转的方式,让每个任务轮流运行一段时间。这样既保证了同优先级任务之间的公平性,又不会让某个任务长时间独占CPU。
总结
综上所述,RTOS中的"实时"不是指速度快,而是指确定性,也就是系统的响应时间是可预测的。
RTOS通过抢占式调度、可预测的中断响应时间、时间片轮转来保证实时性,让关键任务能在截止时间之前完成。
普通操作系统虽然在高性能处理器上运行速度可能更快,但它的响应时间是不可预测的,不能保证关键任务总能在截止时间之前完成,所以它不是实时操作系统。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。