
外观
什么是消息队列
很多人在学习RTOS任务间通信的时候,都会碰到一个很实际的问题:
两个任务之间要传递数据,为什么不能直接用一个全局变量? 而是要专门创建一个消息队列,通过消息队列进行发送、接收?
接下来,我将通过一个具体的例子简要说明其必要性,进而介绍什么是消息队列。
问题需求
假设,我们要开发一个远程温湿度监控设备。在该设备中,采集任务sensor_thread每100毫秒读一次温湿度,上传任务upload_thread负责把数据通过HTTP协议发出去。
如果用全局变量来传递读取的温湿度值,实现代码如下所示:
/* 全局变量版:采集任务写,上传任务读 */
static rt_int16_t g_temp;
static rt_int16_t g_humi;

static void sensor_thread(void *p)
{
    while (1) {
        g_temp = read_temp();
        g_humi = read_humi();
        rt_thread_mdelay(100);
    }
}

static void upload_thread(void *p)
{
    while (1) {
        http_post_env(g_temp, g_humi);
        rt_thread_mdelay(100);
    }
}
仔细分析上述代码,会发现存在比较严重的问题:
- 读写可能冲突。 例如,当采集任务刚写完g_temp、还没来得及写g_humi时,被上传任务抢占了,上传任务读到的是新温度配旧湿度,这个数据显然是错误的。
- 不知道数据什么时候更新。 上传任务根本不知道采集任务什么时候写了新数据,只能靠自行轮询,白白浪费CPU。
- 连续写入会覆盖。 由于是全局变量,只能保存同一份数据。如果上传任务来不及处理,采集任务采集得比较快,这将导致中间的数据全被覆盖。
为了解决这些问题,常见的RTOS内核都提供了一种专门的机制,用于方便任务之间的数据交换(消息通信),这就是消息队列。
消息队列是什么
消息队列就是一块受内核保护的定长缓冲区,专门用来在任务之间传递消息。
换句话来说:这些消息,就是任务之间想要通信的内容。而消息队列,用于将这些消息进行有序排列,方便任务取出。
如下图所示,展示了消息队列的基本结构: 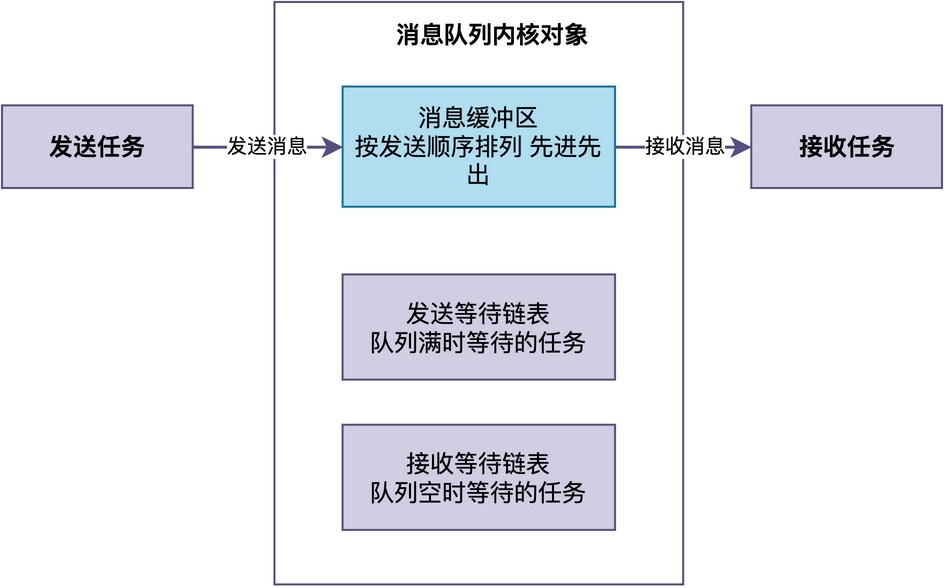
从图中可以看到,消息队列内部主要有三部分:
- 消息缓冲区:所有发送的消息按顺序排列在这里、先进先出,常使用环形缓冲区实现;
- 发送等待链表:当队列满了的时候,想发消息的任务就挂在这里等空位;
- 接收等待链表:当队列空了的时候,想收消息的任务就挂在这里等新消息。
当任务想要发数据,就把内容拷贝进队尾的空闲块;当想要接收数据,就从队首拷贝出来。 注意,这个拷贝动作是在内核的保护下完成的,中间不会被其他任务切换打断,所以收发双方永远不会撞上同一块正在读写的数据。
通过上述分析可以看出,消息队列主要有三个关键性质:
- 按值拷贝。 发消息时将数据内容复制进队列,收消息时再复制出来。收发双方操作的是各自栈上的副本。
- 先进先出,天然有序。 消息按发送顺序排好队,先到的先被取走。
- 空则收方阻塞,满则发方可等。 当队列里没消息时,接收任务可以挂起等待;队列塞满时,发送任务要么选择立刻返回、要么等待腾出空位。
消息队列的基本用法
下面以RT-Thread为例,介绍消息队列的基本使用方法。在RT-Thread中,消息队列的接口主要有三个,这些接口如下:
- rt_mq_create():创建消息队列。
- rt_mq_send():发送消息。
- rt_mq_recv():接收消息。
回到前面的温湿度数据转发的例子,如果用消息队列改进原来的程序,可以用下图表示: 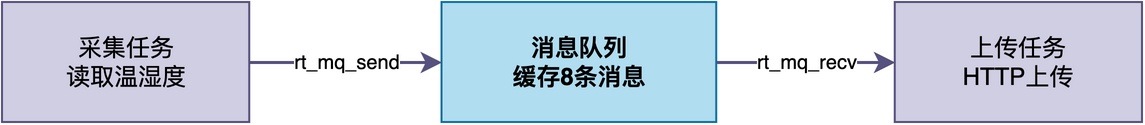
采集任务每100毫秒读取一次温湿度,打包成消息后通过rt_mq_send()发进队列;上传任务调用rt_mq_recv()阻塞等待,一有消息就被唤醒,取出数据后通过HTTP上传。
可以看到,消息队列在中间起到缓冲作用,即使上传任务偶尔慢了,采集任务发来的消息也会按顺序排在队列里,不会丢失。
相应地,对代码进行修改,修改方法如下:
struct env_msg {
    rt_int16_t temp;
    rt_int16_t humi;
};

static rt_mq_t env_mq;

static void sensor_thread(void *p)
{
    struct env_msg msg;
    while (1) {
        msg.temp = read_temp();
        msg.humi = read_humi();
        rt_mq_send(env_mq, &msg, sizeof(msg));
        rt_thread_mdelay(100);
    }
}

static void upload_thread(void *p)
{
    struct env_msg msg;
    while (1) {
        rt_mq_recv(env_mq, &msg, sizeof(msg), RT_WAITING_FOREVER);
        http_post_env(msg.temp, msg.humi);
    }
}

int env_mq_init(void)
{
    /* 每条消息sizeof(env_msg),一共缓存8条 */
    env_mq = rt_mq_create("env", sizeof(struct env_msg), 8, RT_IPC_FLAG_PRIO);
    rt_thread_create("sensor", sensor_thread, RT_NULL, 512, 10, 10);
    rt_thread_create("upload", upload_thread, RT_NULL, 1024, 12, 10);
    return 0;
}需要特别注意的是,无论是每条消息的大小还是消息队列能容纳的消息条数,都是在创建队列时就固定下来的,使用时要根据实际需求合理设置。
大消息如何传递
在前面的例子中,每条消息只有4个字节(两个int16_t),按值拷贝进队列完全没问题。但在实际项目中,我们经常需要传递比较大的数据。如果还是按值拷贝,既浪费内存又浪费CPU时间。
此时,更加合适的选择是:传递指向数据的指针。在32位的处理器中,指针大小仅为4字节,拷贝成本几乎可以忽略。 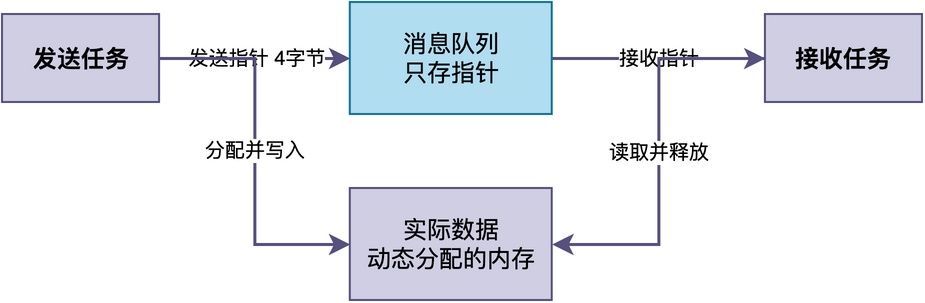
下面给出了一个传递大块传感器数据的例子:
/* 大消息结构体:可能包含上KB的数据 */
struct big_data {
    uint8_t buffer[1024];
    int length;
};

static rt_mq_t big_mq;

static void sender_thread(void *p)
{
    while (1) {
        /* 发送方分配一块内存,填充数据 */
        struct big_data *data = rt_malloc(sizeof(struct big_data));
        data->length = read_sensor_data(data->buffer, 1024);
        /* 只把指针发进队列,4字节而已 */
        rt_mq_send(big_mq, &data, sizeof(data));
        rt_thread_mdelay(100);
    }
}

static void receiver_thread(void *p)
{
    struct big_data *data;
    while (1) {
        rt_mq_recv(big_mq, &data, sizeof(data), RT_WAITING_FOREVER);
        /* 通过指针访问实际数据 */
        process_data(data->buffer, data->length);
        /* 用完释放,约定由接收方释放 */
        rt_free(data);
    }
}
虽然这种做法可以有效降低拷贝成本,但是也带来了一些新的问题。
在使用这种做法时,需要注意以下几点:
- 约定内存释放规则。 如果消息是从堆中分配的,双方必须约定清楚分配和释放的规则,以免内存泄漏或重复释放。常见的做法是:发送方分配消息,接收方用完后释放消息。
- 发送之后不能再修改数据。 消息发送后,这块内存的所有权就转移给了接收方,发送方不能再去写它。
总结
综上所述,消息队列本质上就是一块受内核保护的定长消息缓冲区,用于将消息按序进行排列。
它提供了按值拷贝、先进先出和阻塞唤醒等机制,方便任务之间进行数据传输和通信。对于小消息直接按值拷贝即可,对于大消息则可以通过传递指针的方式来降低拷贝开销。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。