
外观
如何实现任务的周期性执行
在做物联网项目时,我们经常需要让某个功能每隔固定时间执行一次。比如,希望传感器能够每隔100毫秒采集一次数据,显示屏每隔一秒钟刷新一次显示内容。
对于这样的周期性任务,在RTOS中应该怎样去实现呢?在这篇文章中,我将介绍三种不同的实现方式。
第一种方式:相对延时
最简单的方法,就是在任务的while(1)循环里,调用延时函数,例如:
static void sensor_thread_entry(void *parameter)
{
    while (1)
    {
        read_sensor();        /* 采集传感器数据 */
        rt_thread_mdelay(100); /* 延时100毫秒 */
    }
}这种方式采用的是相对延时。所谓相对延时,就是从调用延时函数的那一刻开始算,延时固定时间后再唤醒。
这种方式虽然简单,但实际运行后,会发现周期并不精确。问题出在哪里呢?
这是因为rt_thread_mdelay(100)只保证延时100毫秒,但没有算上read_sensor()本身执行花的时间。如果read_sensor()执行需要5毫秒,则实际的周期就是105毫秒。此外,考虑到read_sensor()执行期间可能被被更高优先级的任务抢占,实际周期就更长了。
此外,这个误差会一直累积,随着运行的时间越长,偏差就越大。
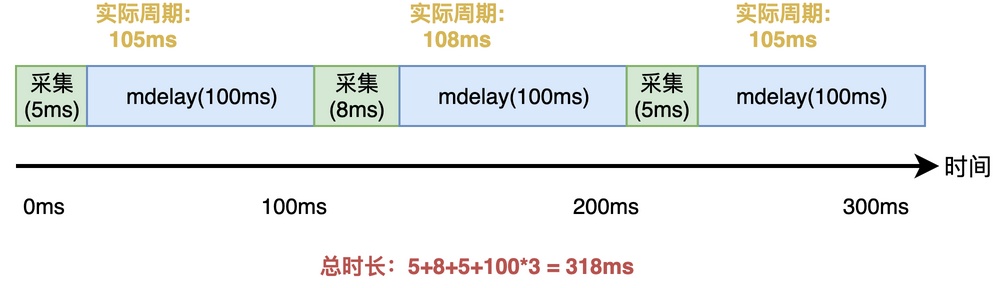
从这个时序图可以看到,第一次执行花了5毫秒,实际周期就是105毫秒;第二次执行花了8毫秒,实际周期就是108毫秒;第三次实际周期为105ms毫秒。三次采用的耗时为318ms,而我们可能希望的是300ms。
所以,相对延时只适合对周期精度要求不高的场景,比如闪烁指示灯、刷新状态显示等。
第二种方式:绝对延时
如果对周期精度要求比较高,就需要用绝对延时。
绝对延时的思路是:不管read_sensor()执行花了多长时间,也不管中间被抢占了多久,只保证每次都在固定的时间点被唤醒。
采用这种方式的具体做法如下所示:
static void sensor_thread_entry(void *parameter)
{
    rt_tick_t next_wakeup_time;

    /* 记录第一次唤醒的时间点 */
    next_wakeup_time = rt_tick_get();

    while (1)
    {
        read_sensor();  /* 采集传感器数据 */

        /* 延时到指定的时间点,函数内部会自动更新next_wakeup_time */
        rt_thread_delay_until(&next_wakeup_time,
                              rt_tick_from_millisecond(100));
    }
}可以看到,此处用的是rt_thread_delay_until()。这个函数的第一个参数是指向上一次唤醒时间的指针,第二个参数是每次要增加的时间。函数内部会自动计算下一次应该唤醒的时间点,然后把任务延时到那个时间点,同时更新指针指向的变量。如果当前时间已经超过了目标时间点,就立即返回。
通过这种方式,每次延时的时候,不是从当前时间开始算,而是。。。。
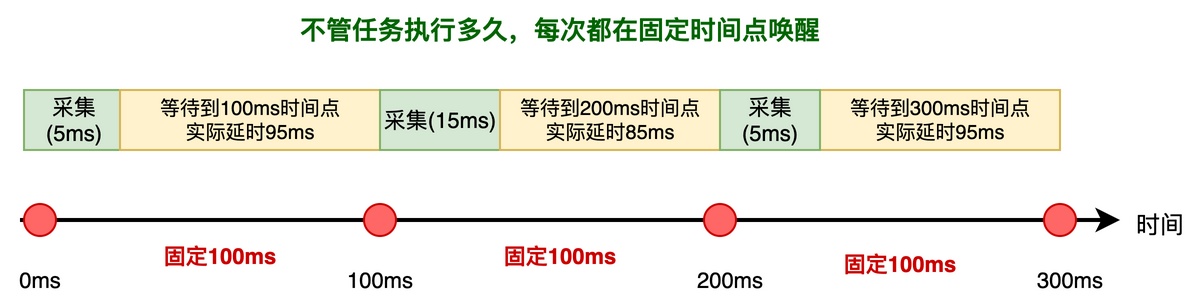
从这个图可以看到,不管执行花了5毫秒,还是被抢占了20毫秒,任务每次都会在固定的100毫秒、200毫秒、300毫秒这些时间点被唤醒。
这样一来,read_sensor()的执行周期始终是准确的100毫秒。
第三种方式:软件定时器
除了在任务里用延时的方式,还可以用软件定时器来实现周期性执行。
软件定时器是RTOS提供的一种定时机制。我们可以设置一个定时时间,时间到了之后,RTOS会自动调用注册的回调函数。定时器可以设置成单次触发,也可以设置成周期触发。
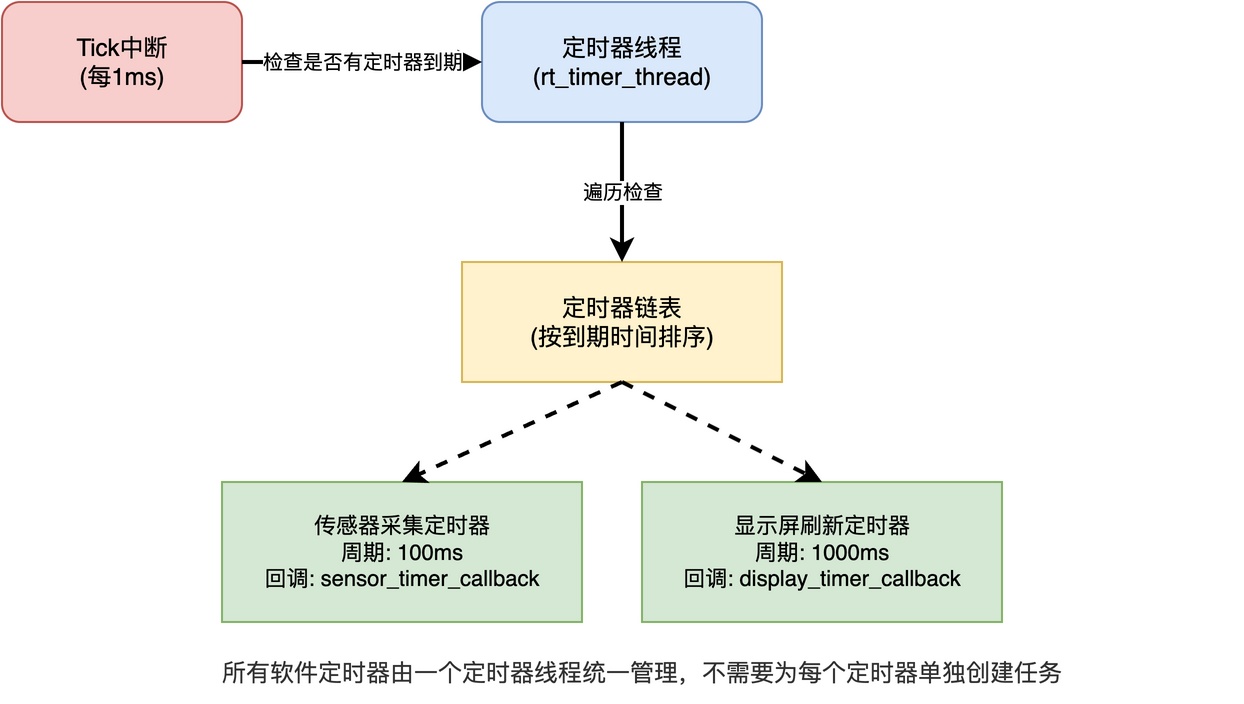
通常情况下,所有的软件定时器都是由一个专门的定时器任务统一管理的。当每次Tick中断发生时,定时器任务就去检查有没有定时器到期,如果有就调用对应的回调函数。用户只需要创建定时器、设置回调函数、启动定时器,不需要为每个周期性工作单独创建一个任务。
以RT-Thread为例,周期性定时器的使用方法如下:
static rt_timer_t sensor_timer;

static void sensor_timer_callback(void *parameter)
{
    /* 定时器到期,在这里执行周期性工作 */
    read_sensor();
}

int main(void)
{
    /* 创建定时器,周期触发 */
    sensor_timer = rt_timer_create("sensor",
                                   sensor_timer_callback,
                                   RT_NULL,
                                   rt_tick_from_millisecond(100),
                                   RT_TIMER_FLAG_PERIODIC);

    /* 启动定时器 */
    rt_timer_start(sensor_timer);
    return 0;
}
这样设置之后,每隔100毫秒,定时器任务就会调用一次read_sensor()。
可以看到,这种方式不需要单独创建一个任务,节省任务栈和TCB的开销。不过,由于定时器回调函数是在定时器任务的上下文里执行,因此不能调用阻塞API,也不能执行耗时的操作。
三种方式的适用场景
综上所述,RTOS中实现任务周期性执行主要有三种方式:相对延时、绝对延时和软件定时器。这三种方式的适用场景如下:
- 相对延时:写法简单、不准确且有误差累积,适合对周期精度要求不高的场景。
- 绝对延时:通过固定唤醒时间点消除了误差累积,较精确,适合对周期精度要求高、任务执行时间不固定的场景。
- 软件定时器:不需要单独创建任务,节省资源,但不能执行阻塞或太耗时的操作,适合轻量的周期性操作。
在实际项目中,可以根据具体的需求灵活选择。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。