
外观
多个任务如何共享同一份数据
在RTOS项目中,多个任务共享同一份数据是非常常见的需求。例如,采集任务负责采集传感器数据,显示任务负责显示数据,这两个任务需要访问同一份数据:温度和湿度,相应的框图如下:
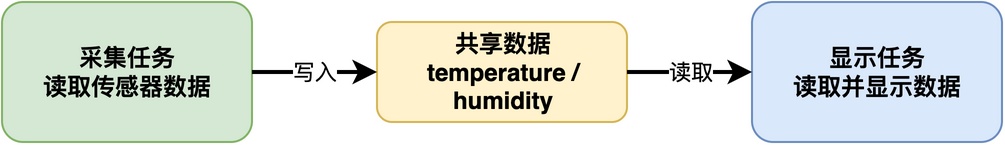 当两个甚至更多任务同时访问同一份数据时,有可能出现一些莫名其妙的问题。
在这篇文章里,我将介绍可能出现的问题以及分析其中的原因,并给出几种解决方法。
问题及原因
对于上面的例子,我们可以用如下简化的代码进行具体说明:
static int temperature;
static int humidity;

/* 采集任务 */
void collect_thread_entry(void *parameter)
{
    while (1)
    {
        temperature = read_temperature();
        humidity = read_humidity();

        rt_thread_mdelay(100);
    }
}

/* 显示任务 */
void display_thread_entry(void *parameter)
{
    while (1)
    {
        show_data(temperature, humidity);

        rt_thread_mdelay(500);
    }
}
这段代码比较简单:采集任务从传感器读取温湿度值后,存放到全局变量temperature和humidity中,显示任务再从这两个全局变量读取数据值,并刷新显示。
这里不考虑两个任务之间的同步问题,只分析数据访问本身。实际运行时,可能会发现:显示任务可能显示错误的数据。
如下图所示,采集任务刚读取温度,还没来得及更新湿度,显示任务就获得了CPU。此时,显示任务读到的可能是温度25℃、湿度60%(上一次的旧值),而非正确的数据温度25℃、湿度65%。
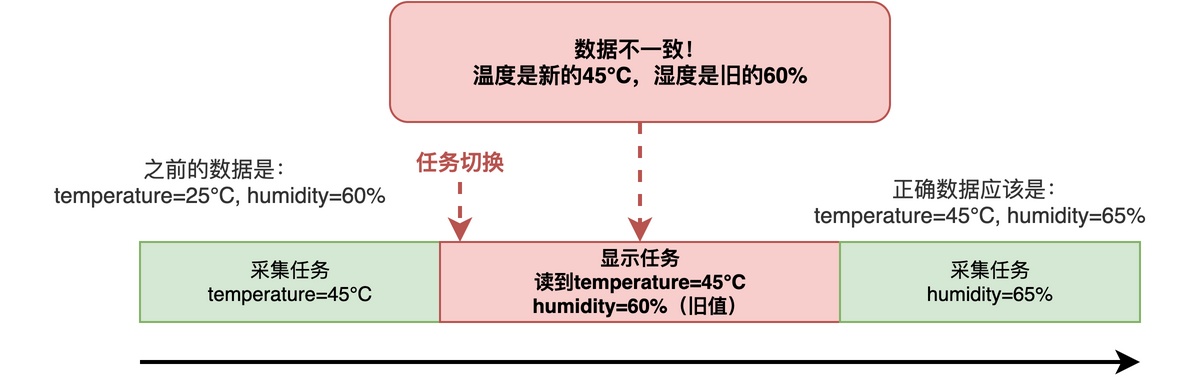
这就是共享数据时常见的竞态问题。也就是说,多个任务对共享数据的访问顺序受到调度影响,如果缺少适当的保护机制,最终访问结果就可能取决于任务的执行时机。
使用互斥锁
对于多个任务之间共享的数据,互斥锁是最常见的保护方式。
互斥锁的基本思路是:访问共享数据前先获取锁,访问完成后释放锁。当其他任务尝试获取同一把锁时,如果锁已被占用,就需要等待。
例如,我们可以对之前的代码进行修改,在读写之前先上锁,读写完再释放锁。
static int temperature;
static int humidity;
static rt_mutex_t data_mutex;

/* 采集任务 */
void collect_thread_entry(void *parameter)
{
    while (1)
    {
        int temp = read_temperature();
        int humi = read_humidity();

        rt_mutex_take(data_mutex, RT_WAITING_FOREVER);
        temperature = temp;
        humidity = humi;
        rt_mutex_release(data_mutex);

        rt_thread_mdelay(100);
    }
}

/* 显示任务 */
void display_thread_entry(void *parameter)
{
    while (1)
    {
        int temp, humi;

        rt_mutex_take(data_mutex, RT_WAITING_FOREVER);
        temp = temperature;
        humi = humidity;
        rt_mutex_release(data_mutex);

        show_data(temp, humi);

        rt_thread_mdelay(500);
    }
}其中,如果传感器读取和显示都比较耗时,可以将这些耗时的操作放在锁外面执行。如此一来,就不会因为这些耗时操作导致其他任务长时间等待。
此外,由于humidity和temperature之间存在关联,需要将其作为整体进行保护。
使用调度锁
相对而言,互斥锁的上锁和解锁都是较耗时的操作。
对于访问代码的执行时间非常短,也可以使用调度器锁定机制。利用调度锁,对原问题代码修改如下:
static int temperature;
static int humidity;

/* 采集任务 */
void collect_thread_entry(void *parameter)
{
    while (1)
    {
        int temp = read_temperature();
        int humi = read_humidity();

        rt_enter_critical();
        temperature = temp;
        humidity = humi;
        rt_exit_critical();

        rt_thread_mdelay(100);
    }
}

/* 显示任务 */
void display_thread_entry(void *parameter)
{
    while (1)
    {
        int temp, humi;

        rt_enter_critical();
        temp = temperature;
        humi = humidity;
        rt_exit_critical();

        show_data(temp, humi);

        rt_thread_mdelay(500);
    }
}
当调度器上锁后,普通的任务切换就被禁止,任务可以安全地读写共享数据。
注意,锁定调度器不等于关闭中断,中断仍然可能发生。因此,如果中断服务程序也会访问同一份数据,仅靠调度器锁定是不够的。
使用关中断
如果访问代码的执行时间非常短,且在中断服务程序中也会访问同一份数据,则可以考虑使用关中断。
举个例子,假设串口接收中断里会更新一个接收计数器,而普通任务里需要读取这个计数器的值,这时候就要用关中断来保护:
static int rx_count = 0;

/* 串口接收中断服务程序 */
void uart_rx_isr(void)
{
    rt_base_t level;

    level = rt_hw_interrupt_disable();
    rx_count++;
    rt_hw_interrupt_enable(level);
}

/* 统计任务 */
void stat_thread_entry(void *parameter)
{
    while (1)
    {
        int count;
        rt_base_t level;

        level = rt_hw_interrupt_disable();
        count = rx_count;
        rt_hw_interrupt_enable(level);

        rt_kprintf("received %d bytes\n", count);

        rt_thread_mdelay(1000);
    }
}
一旦关掉中断,任何中断响应都无法发生,任务切换也不会进行,所以任务和中断都能安全地访问共享数据。
总结
综上所述,多个任务共享同一份数据时,需要防止竞态条件,从而保证数据的一致性。
常用的保护方式主要有三种:互斥锁,适合保护较长的临界区;关调度器,适合保护非常短的任务间临界区;关中断,适合保护任务和中断之间共享的数据。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。