
外观
任务等待超时是怎么实现的
在使用RTOS做项目的时候,我们经常会调用类似os_sem_wait(sem, 1000)这样的函数。
其中,函数的第二个参数表示超时时间,也就是最多等信号量1000毫秒。也就是说,如果1000毫秒内等不到信号量,函数就会自动返回,这样就避免了任务一直等下去。
不知道你有没有好奇:这种超时机制到底是怎么实现的?这篇文章将以我的《从0手写嵌入式操作系统》为例,介绍这种等待超时是如何实现的。
问题难点
首先,我们可以先想一下这个问题的难点在哪。
当任务调用os_sem_wait(sem, 1000)的时候,任务其实是在等待以下两个条件中的任意一个:
- 事件发生:当其他任务或者中断释放这个信号量,任务应该被唤醒。
- 超时到了:当等了1000毫秒还没等到信号量时,任务也应该被唤醒。
在实际系统中,这两个条件谁先发生、谁后发生是不确定的。RTOS怎么同时管理这两个条件呢?
解决方法
为了解决这个问题,常见的解决方法是:将任务同时挂到两个队列上。
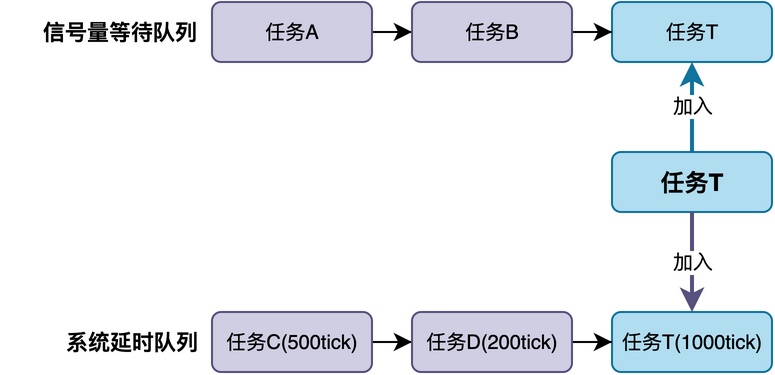
第一个队列是IPC对象的等待队列。我们知道每个信号量、消息队列等IPC对象,内部都维护一个等待队列,所有正在等这个对象的任务都挂在这个链表上。
第二个队列是系统的延时队列。所有正在延时的任务或者正在等待超时的任务都挂在这个队列上,按超时时间排序。每个系统节拍中断里都会检查这个队列,看有没有任务的超时时间到了。
因此,当任务调用带超时的os_sem_wait()的时候,RTOS将这个任务同时挂到信号量的等待队列和系统的延时队列上,再切换到其他任务运行。
当任务挂到两个队列之后,可能会出现两种唤醒方式,这两种方式如下:
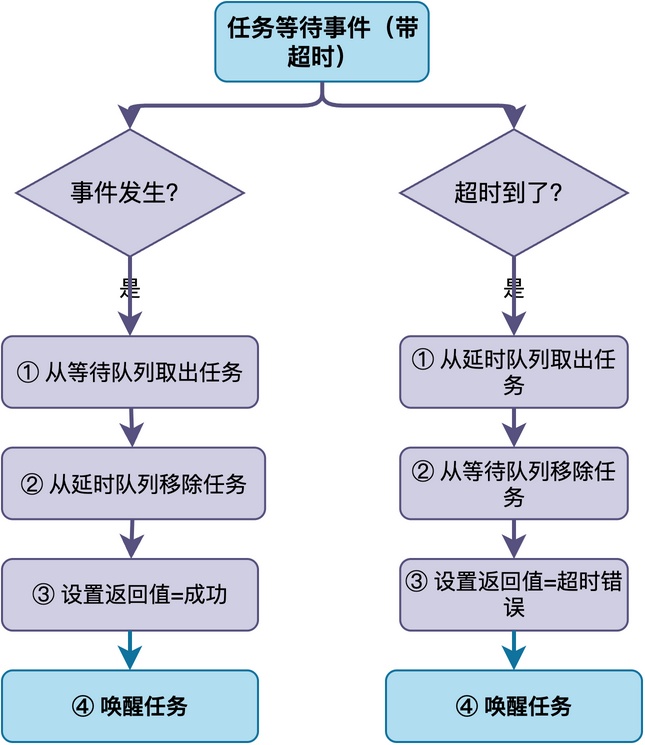
第一种是事件先发生。当其他任务或中断释放了信号量,RTOS从等待队列里取出任务并唤醒。与此同时,将任务从延时队列里也移除掉。移除之后把任务的返回值设为成功。
第二种是超时先发生。系统节拍中断检查延时队列,发现这个任务的超时时间到了,就从延时队列里取出它准备唤醒。与此同时,将任务从等待队列里也移除掉。移除之后把任务的返回值设为超时错误。
也就是说,不管是哪种情况,唤醒任务的时候会将任务从两条队列中都移除。
具体实现
下面,我们以《从0手写嵌入式操作系统》中的手写RTOS源码为例,看看这个过程具体是怎么实现的。
在该RTOS内部,无论是信号量还是消息队列,都会调用核心函数os_event_wait()。该函数负责把任务同时挂到等待队列和延时队列上:
void os_event_wait (os_event_t * event, void * reason, int ms) {
    os_task_t * self = os_task_self();

    /* 初始化等待事件结构 */
    task_wait_init(&self->event_wait, event, reason);

    /* 从就绪队列移除,加入延时队列 */
    os_sched_remove_ready(self);
    if (ms > 0) {
        os_sched_set_delay(self, ms);
    }

    /* 再插入到IPC对象的等待队列中 */
    os_event_insert_task(event, self);
}
当事件发生时(如信号量唤醒),会调用唤醒函数os_event_notify()。该函数负责把任务从等待队列里取出来,同时从延时队列里移除:
os_task_t * os_event_notify (os_event_t * event) {
    os_task_t * task = (os_task_t *)os_list_first(&event->wait_list);
    if (task == OS_NULL) {
        return OS_NULL;
    }

    /* 从等待队列中移除 */
    os_event_remove_task(event, task);

    /* 如果有延时,从延时队列中移除 */
    if (task->flags & OS_TASK_STATE_DELAYED) {
        os_sched_remove_delay(task);
    }

    /* 加入就绪队列 */
    os_sched_set_ready(task);
    return task;
}
而在系统节拍中断处理函数里,会调用os_sched_time_tick()。该函数检查延时队列里有没有任务超时,如果有则把任务从等待队列里移除并唤醒:
void os_sched_time_tick (void) {
    os_task_t * task = (os_task_t *)os_list_first(&os_core.delay_list);
    while (task) {
        os_task_t * next = (os_task_t *)os_list_item_next(&os_core.delay_list, task);
        if (--task->delay_tick == 0) {
            if (task->flags & OS_TASK_STATE_WAIT) {
                /* 任务在等待IPC对象,超时了,通知它超时 */
                os_event_notify_task(task->event_wait.event, task, OS_NULL, OS_ERR_TMO);
            } else {
                /* 任务只是在延时,直接唤醒 */
                os_sched_remove_delay(task);
                os_sched_set_ready(task);
            }
        }
        task = next;
    }
}
总结
综上所述,RTOS的等待超时是通过双重队列实现的:任务同时挂到IPC对象的等待队列和系统的延时队列,只要两个条件任一满足就唤醒任务。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。