
外观
什么是看门狗,如何正确使用
在裸机系统中,我们通常会在主循环里加入喂狗的程序。比如下面这段代码:
int main(void)
{
    system_init();
    while (1) {
        /* 处理各种事情 */
        watchdog_feed();
    }
}
正常情况下,每次循环都会执行一次喂狗操作,看门狗不会复位;但如果因程序跑飞、硬件干扰等问题无法喂狗,看门狗就会超时复位系统。
在RTOS环境中,往往有多个任务运行,此时喂狗操作应该放在哪个任务中呢?在这篇文章中,我将给出一种推荐方法。
看门狗工作原理
首先,我们需要先回顾下看门狗的工作原理。
看门狗本质上就是一个硬件定时器,该定时器有一个特点:当计数到0的时候,就会触发一个复位信号,导致整个系统重启。 为了不让它触发复位信号,我们需要在计数到0之前,进行“喂狗操作”,将计数器重置。这个工作机制如下图所示:
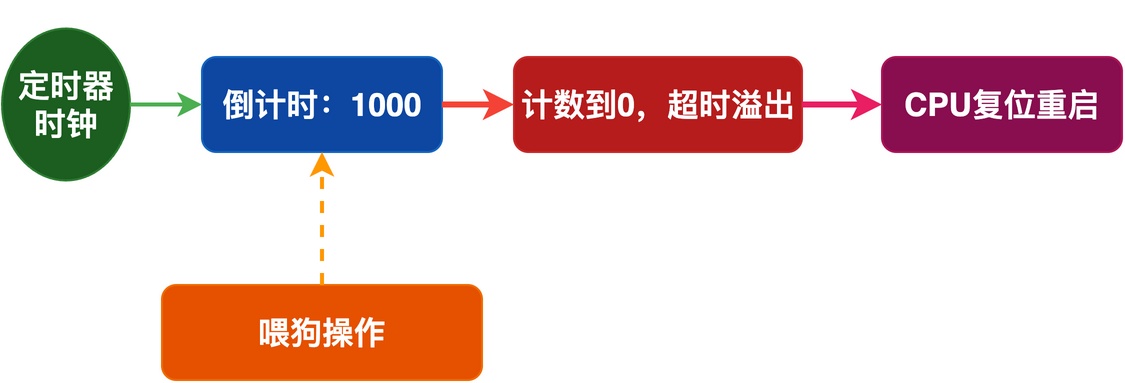
正常情况下,程序正常运行,可以及时喂狗;但是,当出现程序跑飞、系统死机等情况下,无法进行喂狗操作,使得系统重启。
简单来说,看门狗就是一个"监督员":它定期检查程序是不是还在正常运行。如果出现异常,就重启系统,让系统恢复正常。
常见的喂狗误区
了解了看门狗的基本原理之后,我们来看看在RTOS中,常见的几个喂狗误区。
误区一:在中断里喂狗
有人把喂狗操作放在一个定时器中断里,这样每隔一段时间中断自动喂狗,认为当整个系统死机时,中断肯定也不能正常工作。
这种方式看起来很方便,但存在着问题。如下图所示,当系统中的A、B任务运行发生异常(卡死和崩溃)时,系统应当重启。而此时,定时器中断可能还在正常运行,并在中断中进行喂狗操作,系统没有重启的机会。
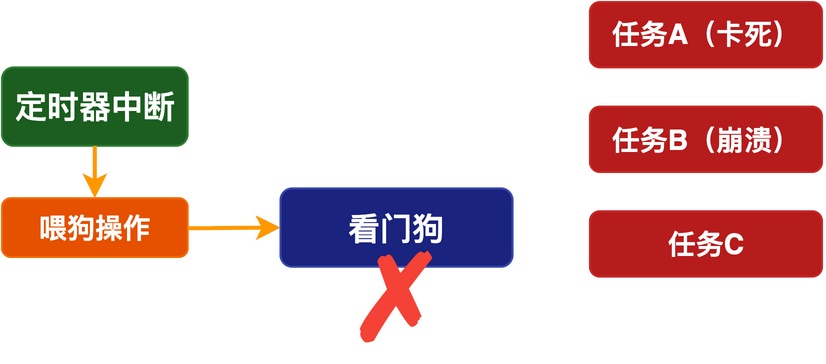
由此可见,我们不能简单地通过中断系统是否正常工作,来判断是否需要通过看门狗重启,还需要监控任务的正常运行。
误区二:在每个任务里都喂狗
有人觉得,既然要监控任务是否正常运行,那么干脆让每个任务都喂狗。
这种方式也可能存在问题。如下图所示,虽然任务C运行崩溃无法喂狗,但是任务A、B仍然正常运行,并且还在喂狗,这使任务C一直得不到恢复。
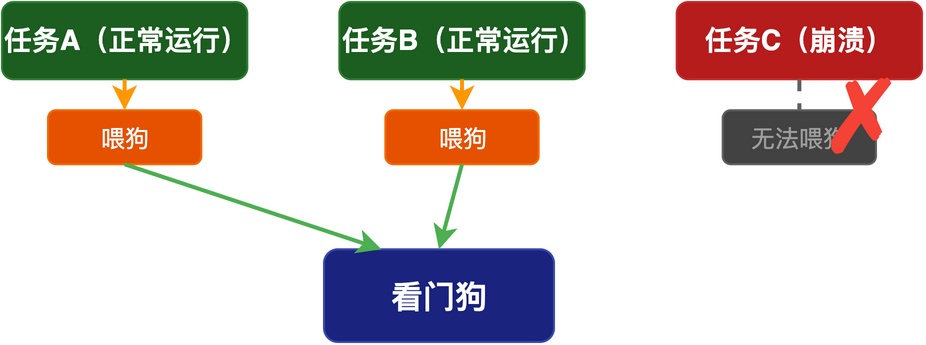 因此,我们应当做的是:只要有一个任务崩溃无法及时喂狗,系统就应该重启。
推荐做法:监控任务统一喂狗
我们可以考虑创建一个专门的监控任务,由该任务统一喂狗。
监控任务用于定期检查其他所有任务的运行状态,当发现有任务不正常时,就停止喂狗,等看门狗超时复位系统。
例如,下图中的每个任务都有一个"心跳"计数器,任务每运行一次就把自己的计数器加1。监控任务定期检查所有任务的计数器是不是都在增加,如果都在增加,说明所有任务都在正常运行,这时候才喂狗。
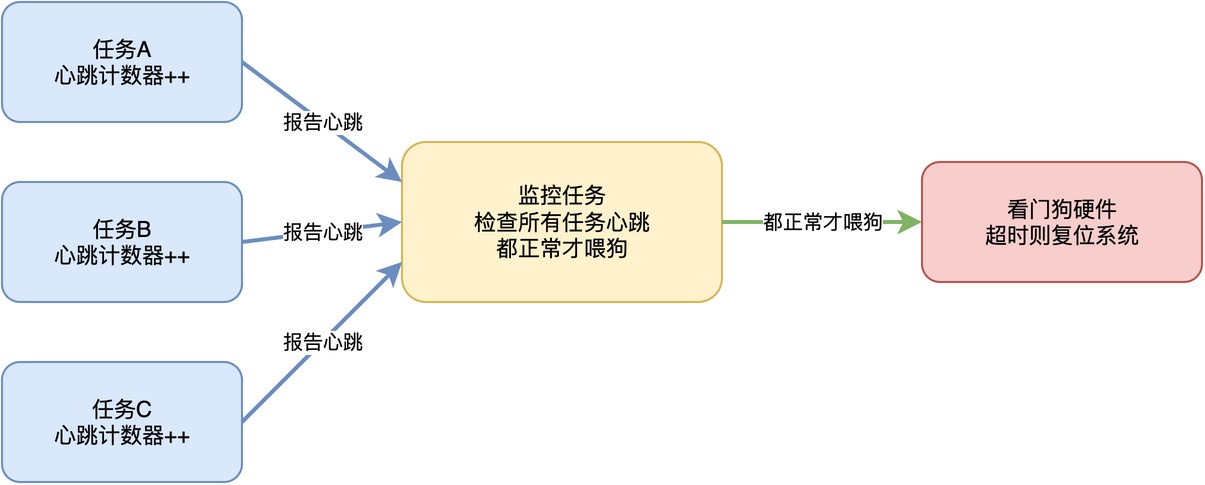
而如果有任何一个任务的计数器长时间不变化,说明这个任务可能卡住或崩溃,这时候监控任务停止喂狗,等看门狗超时复位系统。
当然,也可以不采用"心跳"计数器,只要有某种机制能够让监控任务判断任务是否正常运行即可。
实现示例
下面给出了"心跳"计数器 + 监控任务喂狗的代码示例。
任务A和任务B各自维护一个心跳计数器(task_a_heartbeat和task_b_heartbeat),在运行过程中会更新自己的心跳:
volatile uint32_t task_a_heartbeat = 0;
volatile uint32_t task_b_heartbeat = 0;

void task_a_entry(void *arg)
{
    while (1) {
        /* 任务A正常工作 */
        do_something_a();
        /* 心跳加1 */
        task_a_heartbeat++;
        rt_thread_mdelay(100);
    }
}

void task_b_entry(void *arg)
{
    while (1) {
        /* 任务B正常工作 */
        do_something_b();
        /* 心跳加1 */
        task_b_heartbeat++;
        rt_thread_mdelay(200);
    }
}
监控任务定期检查所有任务的心跳,确认所有心跳都发生了变化时才喂狗:
void watchdog_task_entry(void *arg)
{
    uint32_t last_a = 0, last_b = 0;

    while (1) {
        /* 检查所有任务的心跳是否都在增加 */
        if (task_a_heartbeat != last_a &&
            task_b_heartbeat != last_b) {
            /* 所有任务都正常,喂狗 */
            watchdog_feed();
            last_a = task_a_heartbeat;
            last_b = task_b_heartbeat;
        }
        /* 等一段时间再检查 */
        rt_thread_mdelay(500);
    }
}
这样,只要有一个任务卡住了,它的心跳就不变化,监控任务就不喂狗,看门狗就会复位系统。
总结
综上所述,看门狗是一个硬件定时器,通过定期喂狗来监控程序是否正常运行,程序异常时自动复位系统。
在RTOS中使用看门狗时,不能简单地在中断里或者每个任务里喂狗。推荐的做法是,创建一个专门的监控任务,检查所有任务的运行状态,确认都正常后才喂狗。这样才能真正起到监控整个系统的作用。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。