
外观
怎样把ISR中的事交给任务完成
记得我在刚开始学习嵌入式的时候,常看到网上有资料写:不要试图在中断中执行太多的工作!
例如:不要在串口收到数据后,在中断里做复杂的协议解析。因为协议解析通常涉及帧头判断、校验和计算、命令分发等多个步骤,如果每收到一个字节就在中断里做这些操作,ISR的执行时间会被大幅拉长,进而影响其他中断的及时响应。
为了简化中断处理程序的工作,在裸机程序中,我们通常的做法是:在中断中读取数据并设置一个标志位,然后让主循环不断轮询这个标志位。一旦发现标志位被置位,就清除标志位并执行相应的处理逻辑。下面给出一个简单的代码示例:
/* 全局标志位,必须用volatile修饰 */
volatile uint8_t uart_rx_flag = 0;

/* 串口接收中断 */
void UART_IRQHandler(void)
{
    if (UART_GetITStatus(UART1, UART_IT_RXNE) != RESET) {
        /* 快速读取一个字节到缓冲区 */
        rx_buffer[rx_head++] = UART_ReceiveData(UART1);
        rx_head %= BUFFER_SIZE;

        /* 设置标志位,通知主循环有数据 */
        uart_rx_flag = 1;

        UART_ClearITPendingBit(UART1, UART_IT_RXNE);
    }
}

/* 主函数 */
int main(void)
{
    /* 硬件初始化... */

    while (1) {
        if (uart_rx_flag) {
            uart_rx_flag = 0;
            parse_protocol();
            process_command();
        }

        /* 其他主循环任务... */
    }
}
那么,为什么在中断处理程序中不能做太多事情?当引入了RTOS之后,又该如何简化中断处理程序的工作?
今天我们就来聊聊其中的原因,以及在引入RTOS之后,正确的做法是什么。
ISR的特殊之处
要理解为什么在ISR中不能做太多事情,首先要搞清楚ISR的运行环境,以及它和普通任务究竟有什么不同。
众所周知,ISR运行在中断上下文中,这是一种非常特殊的执行环境。与main()函数的运行环境相比,它的主要特点如下:
优先级高
只要中断触发,CPU就会立即打断当前正在执行的任何任务,转而去执行ISR。如果ISR执行时间太长,所有任务都得等待,无法及时执行。
不能阻塞或挂起
在ISR中,不能调用任何可能引起阻塞和挂起的API。比如不能调用RT-Thread的rt_thread_mdelay()(延时函数),也不能调用printf()(可能阻塞在串口发送上)。
有的同学可能没注意到这点,结果导致整个系统卡死。这是因为,绝大多数RTOS并不支持唤醒阻塞或挂起的ISR。
在ISR中做太多事情的问题
在已经了解了ISR的特点之后,让我们来结合几个实际场景,了解在ISR中做太多事情可能带来的问题。
场景一:串口接收中断里解析协议
有些同学在串口接收中断中,每收到一个字节,便立即进行协议解析,比如判断帧头、计算校验、处理命令。
当协议比较复杂时,该解析过程可能需要几十微秒甚至更长时间。
在这段时间里,如果有其他更重要的中断(比如电机控制的编码器中断)触发,并且中断优先级不高于串口中断。那么,其他中断就会被延迟响应。在工业控制中,这种延迟可能导致严重后果。
场景二:外部中断里直接操作传感器
有些同学在ISR中直接通过I2C读取传感器数据,然后进行数据处理。
由于I2C通信速率本身就比较慢,使得读取一个传感器可能需要几毫秒。这样的耗时,也有可能影响其他中断和主循环的执行。
正确做法:上半部+下半部
由此可见,我们不能在ISR中做太多复杂、耗时的事情,而是应该:减少ISR的整体执行时间,让其他优先级更高、更紧急的事件能够得到处理。
既然如此,我们应该如何设计自己的程序呢?
答案是:把中断处理分成两部分:上半部分和下半部分。
上半部分
ISR本身,用于实现必须立即完成、且不能被延迟的快速操作,比如:
- 清除中断标志位,防止中断重复触发
- 从硬件寄存器中读取少量关键数据
- 释放信号量,或者向消息队列发送消息,通知任务有事件发生
上半部的执行时间应该尽可能短,通常控制在几微秒、几十微秒以内,甚至更短。
下半部分
具体表现为一个普通的任务,负责处理耗时的逻辑,比如:
- 协议解析和数据处理
- 复杂的算法计算
- 传感器数据的读取和滤波
- 业务逻辑和状态机
相互协作
在实际应用中,任务通过等待信号量或消息队列来阻塞自己。当ISR释放信号量或发送消息时,任务被唤醒,在任务上下文中执行耗时的处理逻辑。
这种协作关系可以用下面的图示来表示: 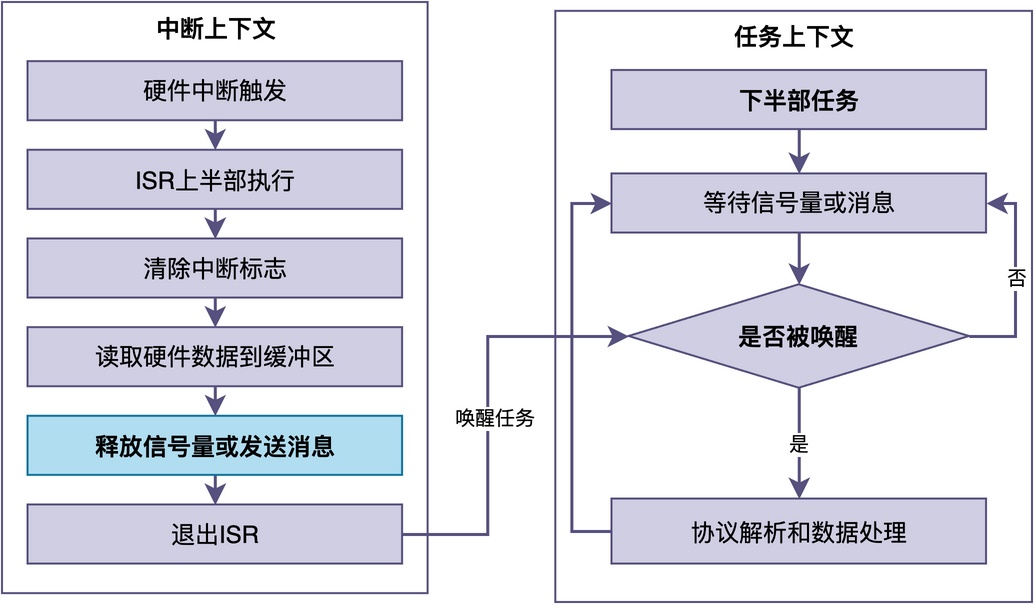
如上图所示,ISR只做清除中断标志、读取数据、释放信号量等快速操作;而任务通过等待信号量或消息队列阻塞自己。当ISR释放信号量或发送消息后,任务被唤醒并执行耗时的协议解析和数据处理。
这种设计的好处是显而易见的:ISR快速执行完后退出,以保证系统的中断响应速度;复杂逻辑在任务中执行,任务可以使用阻塞型API,可以被更高优先级的任务抢占,也可以执行耗时的操作。如此一来,系统的实时性和稳定性都得到了保障。
四、RT-Thread中的实现方式
下面给出了RT-Thread中,使用信号量实现ISR与任务相互配合的例子:
/* 定义信号量 */
static rt_sem_t uart_rx_sem;

/* 串口接收中断(上半部) */
void UART_IRQHandler(void)
{
    if (UART_GetITStatus(UART1, UART_IT_RXNE) != RESET) {
        /* 快速读取数据到环形缓冲区 */
        rx_buffer[rx_head++] = UART_ReceiveData(UART1);
        rx_head %= BUFFER_SIZE;

        /* 释放信号量,通知任务有数据 */
        rt_sem_release(uart_rx_sem);

        /* 清除中断标志 */
        UART_ClearITPendingBit(UART1, UART_IT_RXNE);
    }
}

/* 数据处理任务(下半部) */
void uart_process_task(void *parameter)
{
    while (1) {
        /* 等待信号量,阻塞自己 */
        rt_sem_take(uart_rx_sem, RT_WAITING_FOREVER);

        /* 在任务上下文中进行协议解析 */
        parse_protocol();
        process_command();
    }
}
在这个示例中,串口接收中断作为上半部,每收到一个字节就将其存入环形缓冲区并释放信号量,然后立即退出;数据处理任务作为下半部,通过rt_sem_take()阻塞等待信号量。一旦被中断释放的信号量唤醒,任务就从环形缓冲区中读取数据,并进行协议解析和命令处理。
如此一来,ISR的执行时间被压缩到最短,而耗时的协议解析工作在任务上下文中完成。
总结
综上所述,ISR中不能做太多复杂、耗时的事情,主要原因在于中断环境的特殊性:优先级最高、不能阻塞和挂起。
为了提高系统的可靠性和实时响应性,正确的做法是采用"上半部+下半部"的设计模式:
- 上半部分:ISR中只做快速的硬件操作和事件通知,
- 下半部分:耗时的处理逻辑交给任务,在任务上下文中执行。
掌握这种设计模式,是写出稳定、高效、实时的RTOS应用的关键。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。