
外观
移植RTOS到不同MCU要改哪些代码
我们知道,从RT-Thread等官网下载的示例模板,并不能直接拿来用在自己的项目中,而是需要根据所用的芯片进行适配修改。
昨天,刚好有位同学在学习我的《从0手写嵌入式操作系统》课程时也面临类似的问题:
他想把课程里基于RISC-V开发的RTOS移植到STM32F4上,问我要改哪些代码?是不是整个工程都要推翻重写?
这就引发了一个更普遍的问题:将一个RTOS移植到某个特定的芯片上时,到底需要做哪些修改?
在这篇文章中,我将结合具体的源码文件和代码内容,介绍需要做哪些修改工作。这些思路同样适用于其他RTOS,比如FreeRTOS、RT-Thread。
RTOS代码的三层结构
当我们打开一个RTOS工程目录时,可以看到其中有不同的目录和源码文件。如果认真分析其文件组织结构,会发现整体上可以从下往上大致分成三层。记住这三层,移植的时候就知道该从哪里下手了。
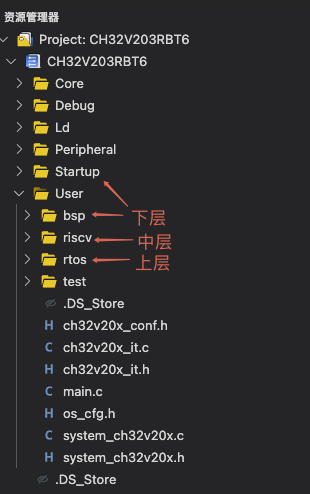
在我的课程源码里,这三层划分得很清楚:上层是rtos目录,也就是RTOS核心层;中间层是riscv目录,也就是CPU架构移植层;下层是bsp和Startup目录,也就是芯片板级支持包。
RTOS核心层:不用改动
最上层其实是RTOS的核心功能实现。这些功能几乎全部是用标准C写的,不依赖任何特定的CPU指令,也不操作硬件寄存器。
也就是说,只要C编译器符合标准,这一层代码在哪个MCU上都能编译运行。
在我的课程源码里,这一层加起来有将近30个文件,主要用于实现任务管理、调度器、信号量、互斥锁、消息队列、内存管理这些核心功能。
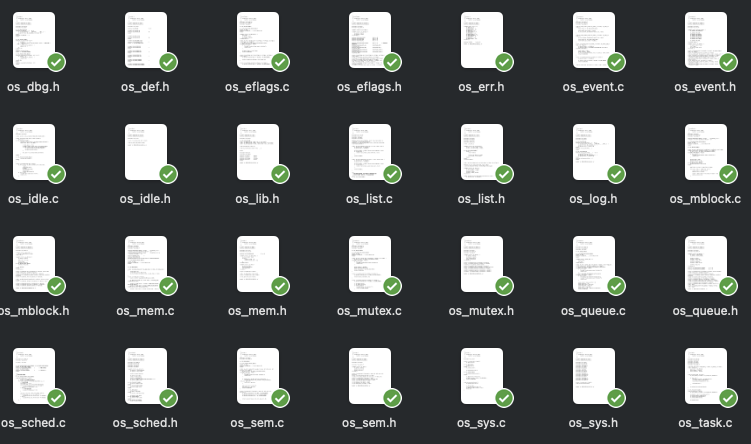
在进行移植的时候,这些代码几乎不用修改。不管是从RISC-V换到ARM,编译器都会把它们编译成适合特定CPU的指令。
不过这里要注意一点,就是C编译器的版本问题。如果代码里的某些C语法特性,在老版本的编译器上可能不支持。此时,要么升级编译器,要么把这部分语法改成兼容的写法。但这属于个别情况,绝大多数核心代码都是可以直接复用的。
CPU架构移植层:同架构复用,跨架构重写
CPU架构移植层是和特定的CPU架构绑定的。在我的课程源码里,这一层就是riscv目录下的三个文件:os_plat.h、os_plat.c和cpu_switch.S。
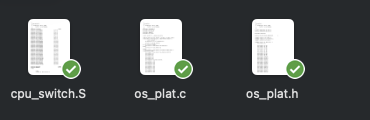
如果是同架构换芯片,比如都是RISC-V架构,只是芯片型号不同,那这一层基本可以原样复用。但如果是从RISC-V换到ARM Cortex-M,这一层就要全部重写了。
当进行跨架构的移植时,我们需要深入了解目标架构的CPU内核寄存器有哪些、中断和异常管理机制是什么样的、内存模型是怎样的,然后根据目标架构对相关的内核结构进行重写。
我们来看几个具体的例子。
第一个是上下文结构体的定义。在RISC-V上,os_plat.h里的os_task_ctx_t结构体保存了x1到x31这32个通用寄存器,以及pc和mstatus:
typedef struct _os_task_ctx_t {
    cpu_stack_t pc;
    cpu_stack_t x1_ra;
    cpu_stack_t x2_sp;
    // ... x3到x30省略
    cpu_stack_t x31_t6;
    cpu_stack_t mstatus;
} os_task_ctx_t;
如果移植到ARM Cortex-M上,这个结构体就需要完全重写,变成ARM的寄存器:
typedef struct _os_task_ctx_t {
    cpu_stack_t r0;
    cpu_stack_t r1;
    // ... r2到r12省略
    cpu_stack_t r13_sp;
    cpu_stack_t r14_lr;
    cpu_stack_t r15_pc;
    cpu_stack_t xpsr;
} os_task_ctx_t;
第二个是关中断的实现。在RISC-V上,关中断是操作mstatus寄存器:
os_int_status_t os_plat_int_disable(void) {
    os_int_status_t status = __get_MSTATUS();
    __set_MSTATUS(0x1880);
    return status;
}
而到了ARM Cortex-M上,就变成了操作PRIMASK:
os_int_status_t os_plat_int_disable(void) {
    os_int_status_t status = __get_PRIMASK();
    __disable_irq();
    return status;
}
最为复杂的是任务上下文切换的实现。除了要对目标CPU架构比较熟悉之外,还得懂得如何使用汇编来编写代码。比如针对Cortex-M4F的上下文切换代码,大致是这样的:
PendSV_Handler:
    cpsid   I

    mrs r1, psp
    ands r2, lr, #(1 << 4)
    tst r2, #(1 << 4)
    bne skip_save_vfp
    vstmdb r1!,{s16-s31}

skip_save_vfp:
    ldr r0, =int_ctx_from
    ldr r0, [r0]

    stmia r0!, {r4-r11}
    stmia r0!, {r1}
    stmia r0!, {r2}

    bl os_sched_switch_ctx

    ldr r0, =int_ctx_to
    ldr r0, [r0]

    ldmia r0!, {r4-r11}
    ldmia r0!, {r1}
    ldmia r0!, {r2}

    cbnz r2, skip_restore_vfp
    vldmia r1!, {s16-s31}

skip_restore_vfp:
    msr psp, r1

    ldr r0, =0xFFFFFFED
    orr r0, r0, r2
    cpsie i
BX r0可以看到,这部分代码和具体的CPU架构是深度绑定的,换了架构就必须全部重写。因此,跨CPU架构的移植工作门槛是比较高的,通常都是由RTOS内核开发者去完成的。
芯片板级支持包:每次换芯片都要改
最下一层是和具体芯片型号相关的板级支持包,当移植到不同型号的MCU时都要重新适配。
在我的课程源码里,这一层包括:bsp目录下的led、beep、button这些外设驱动,Startup目录下的启动文件,中断向量表,系统时钟配置等等。
比如在RISC-V的CH32V203上,系统节拍的配置是由下面的代码完成的:
SysTick->CTLR = 0;
SysTick->CMP = SystemCoreClock / (1000 / OS_SYSTICK_MS);
SysTick->CTLR = 0xF;
而到了STM32F4上,就可以用CMSIS的标准接口:
SysTick_Config(SystemCoreClock / 1000);由于不同MCU的外设特性、寄存器定义都不一样,这部分相关的代码必须重写。
综上所述
综上所述,当将RTOS从一个架构移植到另一个架构时,需要将CPU架构移植层和芯片板级支持包重写,而RTOS核心层是无需改动的。这种分层设计的好处,就是把和硬件相关的东西进行了隔离,这样一来,当将RTOS切换到其他平台时,只需要做相对有限的工作。
绝大多数情况下,作为RTOS的使用者,我们都是利用官方提供的BSP模板,针对具体的芯片做一些适配,不需要自己去做跨CPU架构的移植工作。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。