
外观
系统节拍设为1000ms会发生什么
我们已经知道,在RTOS中有一个叫**系统时钟节拍(简称Tick)**的东西,它是整个系统时间管理的基础。
任务延时需要用到它,时间片轮转调度需要用到它,软件定时器也需要用到它。
那么,这里有一个非常有意思的问题:
如果将这个时钟节拍的周期设得很长,比如1000ms,你猜会发生什么?
今天这篇文章,我们就来好好分析一下,这么设置会产生怎样的后果。
系统时钟节拍的作用
首先,让我们先来回顾一下:系统时钟节拍到底是干什么的,为什么它这么重要?
系统时钟节拍是RTOS中周期性触发的定时器中断。你可以把它理解为RTOS的"心跳"。每隔固定的时间,这个中断就会触发一次。 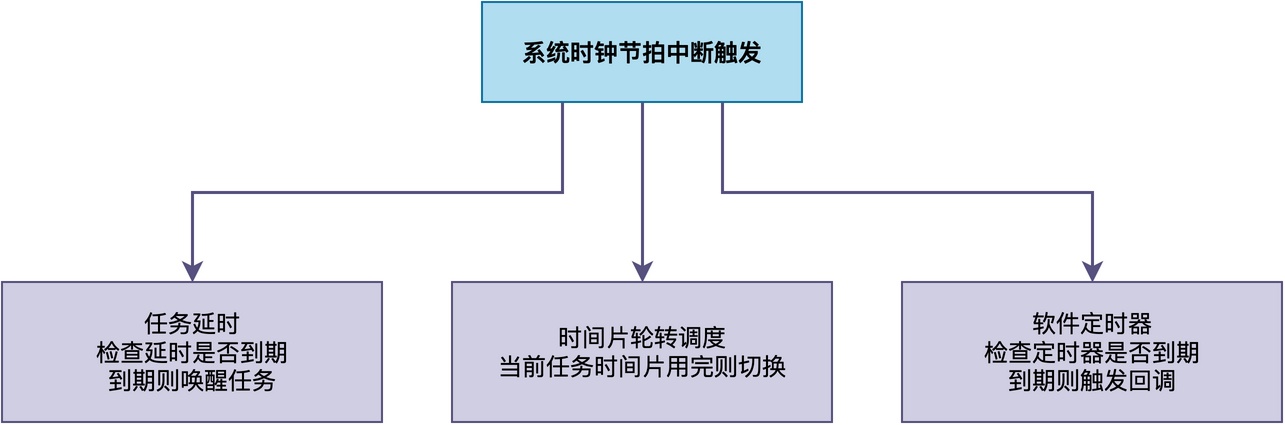
具体来说,系统时钟节拍主要用于以下三个方面:
- 任务延时:系统节拍中断发生时,内核会检查延时队列中有没有任务延时到达,如果有,则唤醒任务。
- 时间片轮转调度:当多个任务优先级相同时,RTOS通常会采用时间片轮转的方式实现公平调度。
- 软件定时器:内核在每次时钟节拍中断中检查有没有定时器到期,如果到期了就触发对应的回调函数。
显然,如果时钟节拍的周期设得比较长,这三方面都会受到影响。
通常情况下,我们会将系统时钟节拍的周期设置为1ms、10ms等较小的数值。但如果把周期设成1000ms,会发生什么呢?
任务延时变得非常粗糙
当你想延时500ms,并调用rt_thread_mdelay(500),可能会发现实际延时约1秒!
这是因为:RTOS的延时只能是Tick的整数倍,不可能有比一个Tick更短的延时。
为了确认这一点,可以深入RT-Thread的rt_thread_mdelay()源码,看看它是怎么把毫秒转换成Tick的:
rt_err_t rt_thread_mdelay(rt_int32_t ms)
{
    rt_tick_t tick;

    tick = rt_tick_from_millisecond(ms);

    return rt_thread_sleep(tick);
}
可以看到,该函数内部调用了rt_tick_from_millisecond()函数来把毫秒转换成Tick数。
rt_tick_t rt_tick_from_millisecond(rt_int32_t ms)
{
    rt_tick_t tick;

    if (ms < 0)
    {
        tick = RT_WAITING_FOREVER;
    }
    else
    {
        tick = (RT_TICK_PER_SECOND * ms + 999) / 1000;
    }

    return tick;
}
转换的关键代码为:tick = (RT_TICK_PER_SECOND * ms + 999) / 1000。其中,宏RT_TICK_PER_SECOND表示每秒有多少个Tick,也就是Tick频率。
这种转换实际上是典型的向上取整。我们来算一下:
- 如果RT_TICK_PER_SECOND = 1000,一个Tick是1ms,那么tick = (1000 × 500 + 999) / 1000 = 500,实际延时约500ms。
- 如果RT_TICK_PER_SECOND = 1,一个Tick是1000ms,那么tick = (1 × 500 + 999) / 1000 = 1,实际延时约1000ms。
由此可见,当Tick周期是1000ms时,不管你请求的是延时10ms还是500ms,最终都会被向上取整为1个Tick,也就是约1秒。
此外,由于一个Tick的周期为1秒,这使得实际延时只能是1秒的整数倍。这就好比你用一把只有米刻度的尺子去量毫米级的东西,根本量不准。
软件定时器精度降到秒级
软件定时器也同样基于系统时钟节拍来完成相应的工作。
我们来看一下软件定时器的工作机制。RTOS中通常会维护一个软件定时器的列表,每个定时器都有自己的定时时间和对应的回调函数。在每次Tick中断时,内核会扫描这个列表,检查有没有定时器到期,如果到期了就触发相应的回调函数。 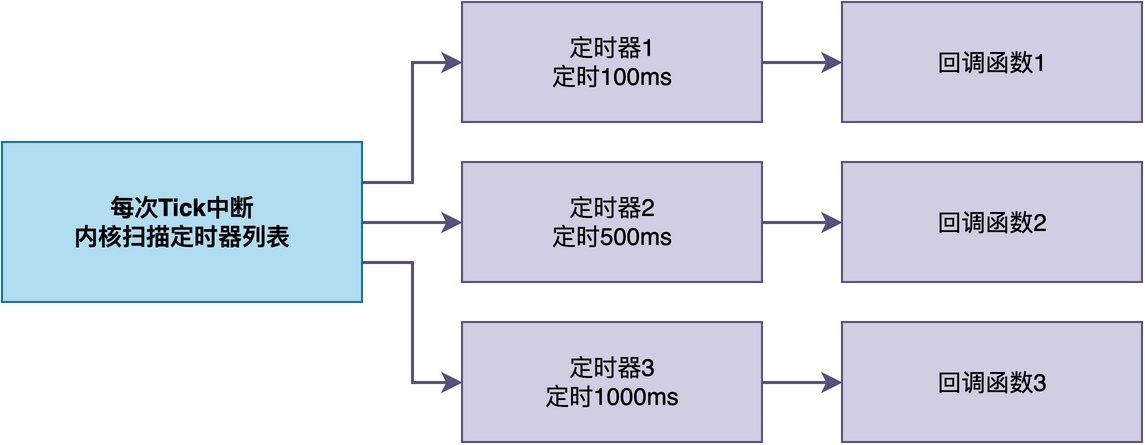
同样的,如果Tick是1ms,那么软件定时器的精度就是1ms,可以实现比较精确的定时。
而如果Tick周期是1000ms,相应地,精度就降到了秒级。也就是说,只能指定定时为1秒、2秒、3秒……
如果想设置一个500ms的定时器?对不起,最小只能设置1秒,而且实际触发时间可能在1秒到2秒之间。
系统响应变得迟钝
RTOS的时间片轮转调度机制通常将CPU的时间分成相等的长度,轮流分配给不同的任务执行,从而保证任务的公平性和实时响应。
也就是说,每个任务在运行完指定的时间片长度之后,就会切换到下一个任务。
当时间片长度不合理时,将会影响系统的实时性。例如,有任务A、任务B和任务C,假设每个任务的时间片长度为10个Tick,那么:
- 一个Tick是1ms:任务最多每次占用CPU运行10ms,就必须切换到其它任务。
- 一个Tick是1000ms:任务最多每次占用CPU运行10秒,才能轮到下一个任务运行。
从下图可以看出,当一个Tick就是1000ms时,每个任务10秒执行完后,需要再等20秒才能执行,即每30秒才获得一次执行机会。 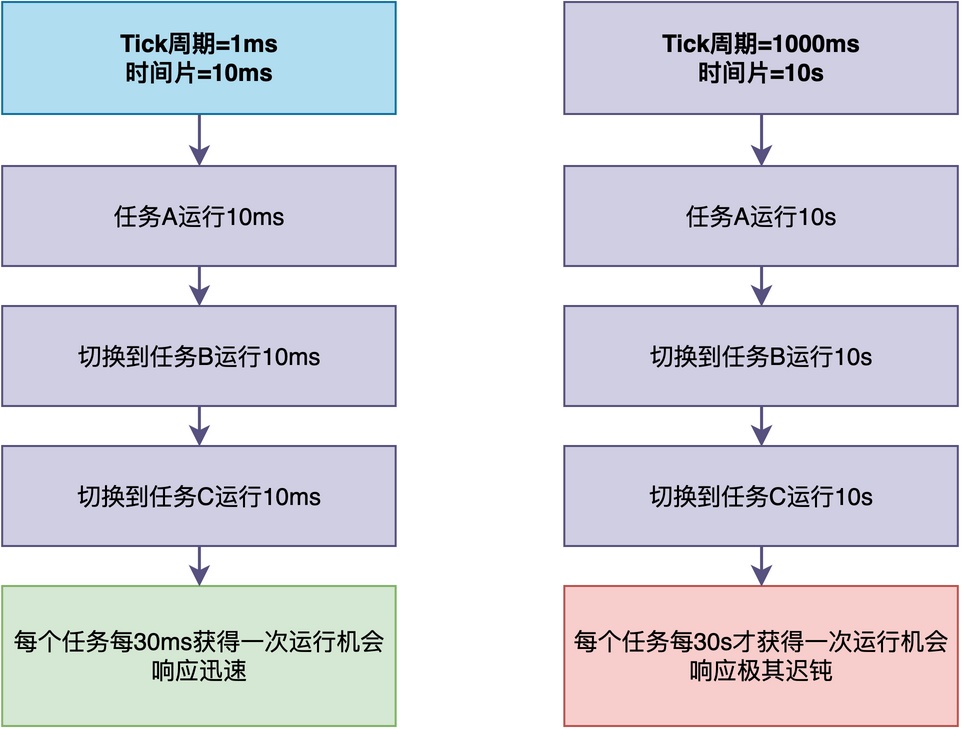
这对于需要及时响应的系统来说,简直是无法忍受的,甚至是灾难。
是不是Tick周期越短越好
看到这里,你可能会问:
既然Tick的时间设置成1000ms有这么多问题,那干脆把Tick周期设置得越短越好,比如1微秒?
实际上,这么做也存在很多问题。最典型的问题就是:频繁的Tick中断将带来更严重的开销。
当Tick中断触发时,CPU都需要保存上下文、执行中断处理函数、再恢复上下文。这个过程虽然通常较短,但当中断太频繁时,中断本身的开销就会占用大部分CPU时间,真正用来执行任务的时间反而变少,任务执行变得更慢。
这就好比你正在看我的文章,如果每看一句就去回复一个微信信息,看文章的速度将变得更慢。
因此,Tick周期的设置需要在精度和开销之间取得平衡。
对于大多数嵌入式系统来说,设置为1ms、10ms是一个比较合适的选择。
总结
简单来说,系统时钟节拍中断是RTOS的"心跳"。任务延时、时间片轮转调度、软件定时器,这三个核心功能都依赖时钟节拍来驱动。
如果把节拍周期设置为1000ms,会导致任务延时变得非常粗糙、系统响应变得迟钝、软件定时器精度降低。但这也不意味着Tick周期越短越好,因为中断本身也有开销。
通常情况下,设置为1ms或10ms是精度和开销之间的一个平衡点。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。