
外观
什么是互斥锁
有位同学在项目中碰到了一个棘手的问题:
两个任务同时操作同一根I2C总线,单独任意都正常,但是一起跑就偶尔读到乱码。 他查了不少资料,发现用互斥锁来保护。但互斥锁到底是什么、它为什么能解决这个问题,他一直一知半解。
在这篇文章,我将向你详细介绍什么是互斥锁及其工作原理。
问题需求
为了方便说明互斥锁的功能,让我们先看下这位同学的项目。该项目中任务的功能代码大体如下所示。
/* 所有用到I2C的任务,都通过这个封装来访问 */
static int i2c_read_reg(rt_uint8_t dev, rt_uint8_t reg, rt_uint8_t *val)
{
    i2c_start();
    i2c_send(dev);
    i2c_send(reg);
    *val = i2c_read();
    i2c_stop();
    return 0;
}

/* 温度任务:读传感器 */
static void temp_task(void *param)
{
    rt_uint8_t t;
    while (1) {
        i2c_read_reg(0x48, 0x00, &t);
        rt_thread_mdelay(500);
    }
}

/* 显示任务:读OLED参数 */
static void disp_task(void *param)
{
    rt_uint8_t v;
    while (1) {
        i2c_read_reg(0x3C, 0x10, &v);
        rt_thread_mdelay(300);
    }
}
可以看到,两个任务各自通过i2c_read_reg()操作I2C总线。单纯只看任意任务本身,似乎没有什么问题。
然而,在RTOS的多任务环境中,两个任务的I2C操作可能在任意时刻被调度器打断,进而导致总线时序交错。 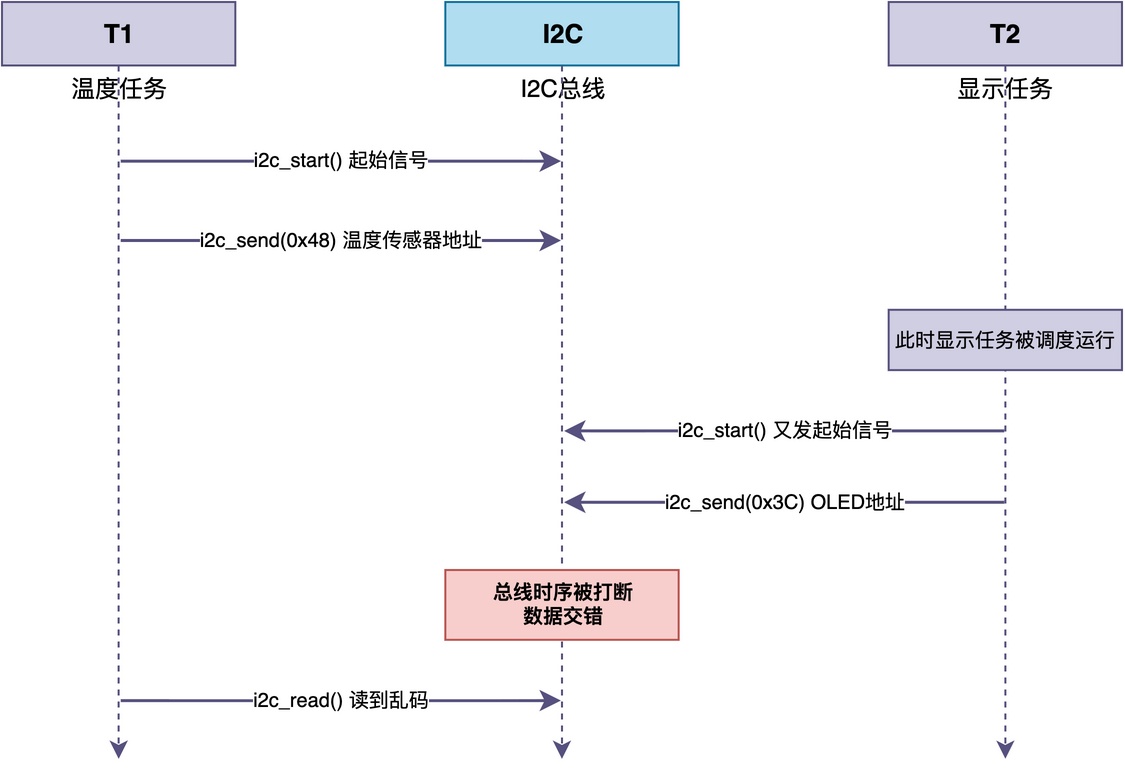
上面的时序图展示了这个过程:温度任务的I2C操作刚执行到一半,就被显示任务打断,两个任务的总线时序交错在一起,最终温度任务读到的数据已经乱了。
临界资源和临界区
这个I2C总线竞争的问题,本质上是因为:**两个任务同时访问了同一段只能串行操作的共享资源。为了避免这种竞争,我们应当让任意任务在访问的过程中不被打断。
为了说明如何来实现这种保护,我们需要先引入两个概念:临界资源和临界区。
- 临界资源:同一时刻只允许一个任务访问的资源。
- 临界区:任务里操作这段临界资源的那一小段代码,这段代码应当同一时刻只有一个任务在执行。
例如,在上述例子中,临界资源就是I2C总线,临界区就是i2c_read_reg()函数中从i2c_start()到i2c_stop()之间的那段代码。
互斥锁
互斥锁就是用来保护临界区的,限制同一时刻只有一个任务在执行临界区。 它的工作原理很简单:
任务进入临界区之前先获取锁,持有锁的任务才能进入。 出来的时候把锁释放掉,下一个排队的任务才能进入。
形象化而言,互斥锁相当于对资源加了一把锁,持有锁的任务可以把资源锁上来给自己用,其他任务只能等待。
具体来说,互斥锁的操作有两个:获取锁和释放锁。
获取锁
任务在进入临界区之前,需要先获取锁。
如果锁当前可用,任务直接获取成功,进入临界区执行;如果锁正被别的任务持有,则当前任务插入互斥锁的等待队列,进入阻塞状态。 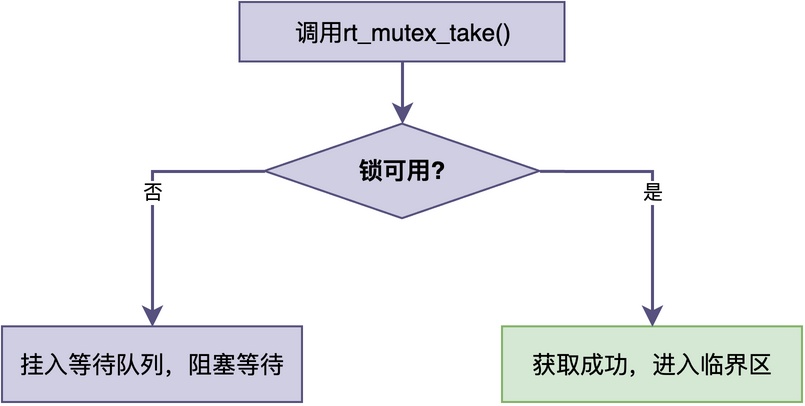
释放锁
任务离开临界区时,释放锁。
释放之后,内核检查等待队列,如果有任务正在等待这把锁,就唤醒其中优先级最高的那个,让它获取锁并进入临界区;如果没有任务等待,锁就保持可用状态。 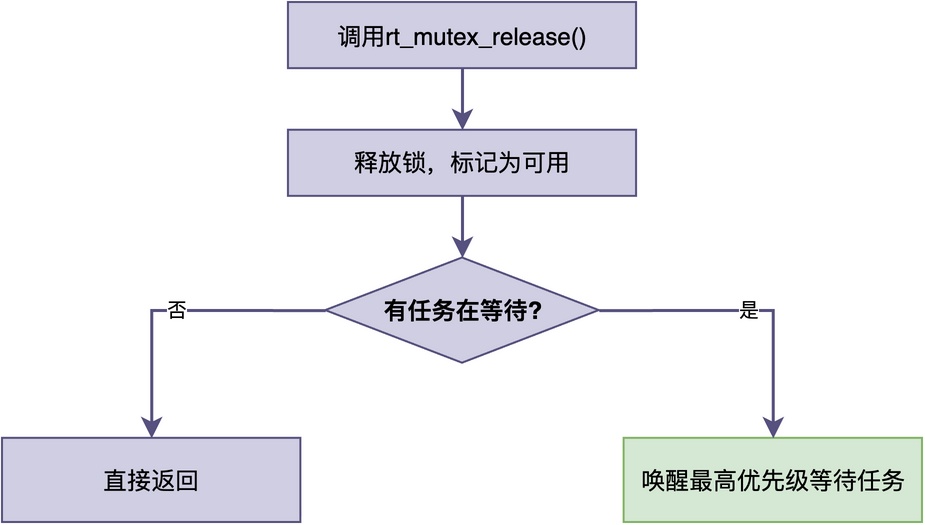
RT-Thread中互斥锁的使用方法
在RT-Thread里,互斥锁的接口和信号量很像,主要接口如下:
- rt_mutex_create():创建互斥锁。
- rt_mutex_take():获取锁。
- rt_mutex_release():释放锁。
使用上述接口,对问题代码进行调整,修改如下:
static rt_mutex_t i2c_lock;

/* 所有用到I2C的任务,都通过这个封装来访问 */
static int i2c_read_reg(rt_uint8_t dev, rt_uint8_t reg, rt_uint8_t *val)
{
    rt_mutex_take(i2c_lock, RT_WAITING_FOREVER);  /* 先拿锁 */
    i2c_start();
    i2c_send(dev);
    i2c_send(reg);
    *val = i2c_read();
    i2c_stop();
    rt_mutex_release(i2c_lock);                    /* 用完放锁 */
    return 0;
}

/* 温度任务:读传感器 */
static void temp_task(void *param)
{
    rt_uint8_t t;
    while (1) {
        i2c_read_reg(0x48, 0x00, &t);
        rt_thread_mdelay(500);
    }
}

/* 显示任务:读OLED参数 */
static void disp_task(void *param)
{
    rt_uint8_t v;
    while (1) {
        i2c_read_reg(0x3C, 0x10, &v);
        rt_thread_mdelay(300);
    }
}
可以看到,和无锁版本相比,多了三样东西:一个全局的互斥锁i2c_lock、i2c_read_reg()开头的rt_mutex_take()、以及结尾的rt_mutex_release()。两个任务函数的代码完全没有变化。
相应地,整个程序的时序发生了变化,具体如下图所示: 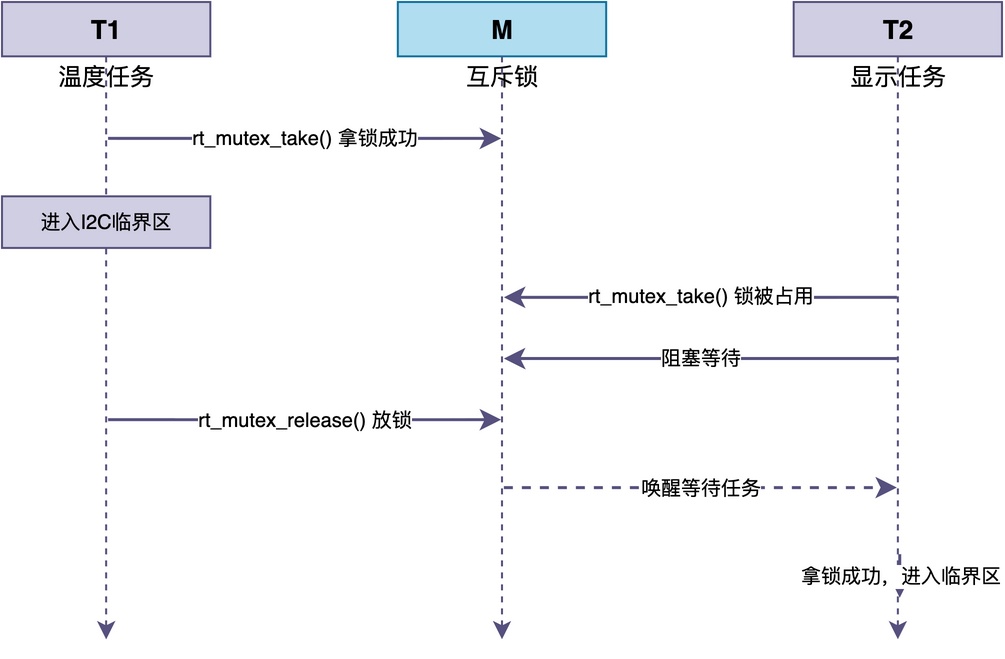
分析上图可知,不管温度任务还是显示任务,在操作I2C寄存器时序时,都得先在i2c_lock这把锁前排队。I2C总线不会再被两个任务同时访问,读出来的数据自然就稳定了。
总结
综上所述,互斥锁提供了特殊的资源独占机制,用来保护同一时刻只能被一个任务操作的临界资源。
使用互斥锁的原则也很简单:在访问共享资源之前获取锁,访问完成后立即释放锁,并且确保获取和释放成对出现、由同一个任务完成。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。