
外观
空闲任务是做什么的
对于喜欢探究原理的你来说,当深入分析RTOS的实现之后,你可能会发现:
几乎所有的RTOS(RT-Thread、FreeRTOS、uC/OS等),都会在系统启动时,自动创建一个叫做"空闲任务"的东西。
有的同学可能会想:这个空闲任务到底是做什么的?能不能把它删掉节省资源(TCB和栈)?既然它叫"空闲"任务,是不是意味着它什么都不做?
在这篇文章中,让我们深入了解这个看似"没用"但实际上非常重要的空闲任务。
什么是空闲任务
简单来说,空闲任务(Idle Task)是RTOS在系统启动时自动创建的一个特殊任务,它的优先级是全系统最低的,并且永远处于就绪状态。
例如,RT-Thread在初始化过程中,会通过rt_thread_idle_init()初始化空闲任务:
/* 初始化空闲任务 */
int rt_thread_idle_init(void)
{
    /* 初始化空闲任务的TCB */
    rt_thread_init(&idle,
                   "tidle",                          /* 任务名称 */
                   rt_thread_idle_entry,             /* 入口函数 */
                   RT_NULL,                          /* 入口参数 */
                   &rt_thread_stack[0],              /* 栈起始地址 */
                   sizeof(rt_thread_stack),          /* 栈大小 */
                   RT_THREAD_PRIORITY_MAX - 1,       /* 最低优先级 */
                   10);                              /* 时间片 */

    /* 启动空闲任务,加入就绪队列 */
    rt_thread_startup(&idle);

    return 0;
}
注意,该任务的优先级设置为RT_THREAD_PRIORITY_MAX - 1,也就是系统允许的最低优先级。
也就是说:
当系统中有其他任务就绪时,因为其他任务的优先级都比空闲任务高,空闲任务将得不到运行机会。 只有当系统中所有其他任务都阻塞了(比如都在等待信号量或者处于延时状态),没有任何就绪任务时,空闲任务才运行。
下面展示了空闲任务与其他任务的调度关系: 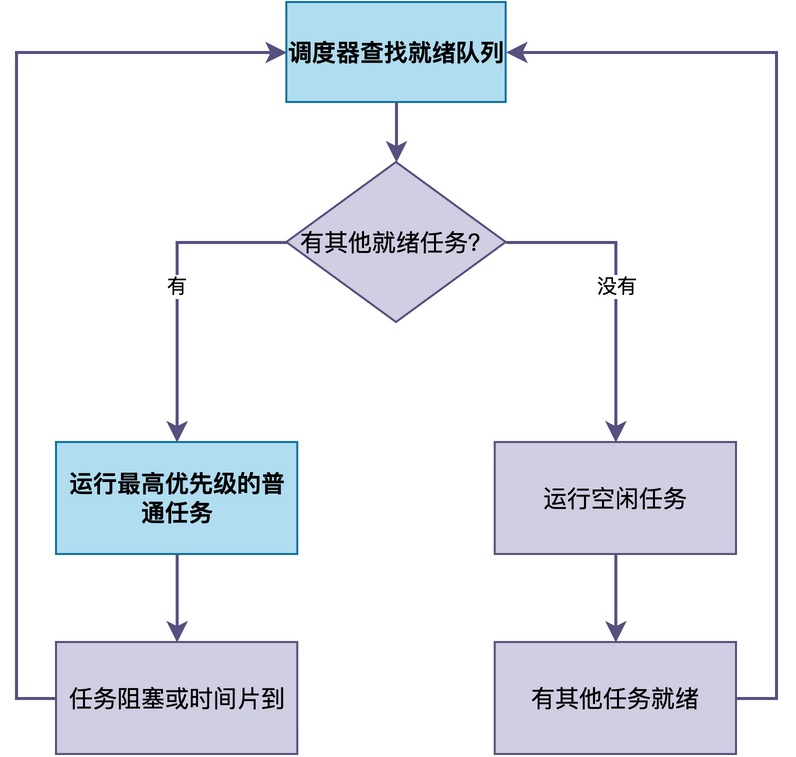
空闲任务就像是一个"替补队员",该队员平时不上场,只有当所有主力队员都下场了,它才上场。而一旦有主力队员回来,它立刻被替换下场。
为什么不能删除空闲任务
有的同学可能还是会问:那我能不能把它删掉呢?反正它看起来大部分时间都不运行,删掉还能省一点内存。
答案是:不能删除。
不能删除的原因很简单:
当系统中所有任务都阻塞(延时)了,此时RTOS内部的就绪队列就会变空,调度器就找不到可运行的任务了。 这时候CPU该干什么呢?它没有指令可以执行,很多RTOS并没有针对这种情况做特殊处理。此时,系统就会跑飞或者进入异常。
因此,空闲任务的存在就是为了避免出现这种情况。
由于空闲任务永远处于就绪状态,且优先级最低,所以就绪队列永远不会为空。当没有其他任务就绪时,调度器就运行空闲任务,CPU至少有事可做。一旦有其他任务就绪,调度器立即抢占空闲任务,运行新就绪的任务。
空闲任务在做什么
虽然叫"空闲"任务,但实际上,在很多RTOS中,空闲任务并不是什么都不做。
以RT-Thread为例,空闲任务的任务函数实现代码如下(其中rt_thread_idle_hook是一个全局函数指针,用于保存用户注册的空闲钩子函数):
/* 空闲任务入口函数 */
static void rt_thread_idle_entry(void *parameter)
{
    while (1)
    {
        /* 第一步:执行空闲钩子函数(如果用户注册了) */
        if (rt_thread_idle_hook != RT_NULL)
        {
            rt_thread_idle_hook();
        }

#ifdef RT_USING_HEAP
        /* 第二步:回收已删除任务的资源 */
        rt_thread_defunct_cleanup();
#endif
    }
}
通常情况下,空闲任务主要承担以下几项工作,下面分别详细说明。
执行钩子函数
用户可以向RTOS注册一个回调函数(叫做空闲钩子函数),当空闲任务运行时,这个函数就会被调用。
通过空闲钩子函数,用户可以在系统空闲时执行一些自定义的操作,比如喂看门狗、统计CPU使用率、进入低功耗模式等。
在RT-Thread中,通过rt_thread_idle_sethook()函数来设置空闲钩子函数,源码如下:
/* 设置空闲钩子函数 */
void rt_thread_idle_sethook(void (*hook)(void))
{
    rt_thread_idle_hook = hook;
}
这个函数很简单,就是把用户传入的函数指针保存到rt_thread_idle_hook变量中。使用方法如下:
/* 定义空闲钩子函数 */
void my_idle_hook(void)
{
    /* 在这里执行自定义操作 */
}

/* 在初始化中注册空闲钩子 */
int main(void)
{
    rt_thread_idle_sethook(my_idle_hook);
    return 0;
}
设置好之后,每当空闲任务运行时,my_idle_hook()就会被调用。下面给出几个常见的应用例子。
例子一:CPU使用率统计
在空闲钩子中对一个计数器累加,同时用一个定时器记录总时间。通过比较空闲计数和总计数,就能算出CPU的使用率:
static rt_uint32_t idle_count = 0;  /* 空闲计数 */

/* 空闲钩子:每次空闲任务运行时累加 */
void idle_hook(void)
{
    idle_count++;
}

/* 定时器:每秒计算一次CPU使用率 */
static void cpu_usage_timer(void *param)
{
    static rt_uint32_t total_count = 1000;  /* 假设每秒总计数为1000 */
    rt_uint32_t usage;

    /* CPU使用率 = (总时间 - 空闲时间) / 总时间 */
    usage = (total_count - idle_count) * 100 / total_count;
    rt_kprintf("CPU usage: %d%%\n", usage);

    idle_count = 0;  /* 清零,重新计数 */
}
当系统越忙,空闲任务运行的次数越少,idle_count的值就越小,CPU使用率就越高;系统越闲,空闲任务运行的次数越多,idle_count的值就越大,CPU使用率就越低。
例子二:喂看门狗
在一些对可靠性要求高的系统中,会使用硬件看门狗来监控系统是否正常运行。
喂看门狗的操作可以放在空闲钩子中,因为如果系统太忙导致空闲任务得不到运行,说明系统可能已经异常。
void idle_hook(void)
{
    /* 喂看门狗 */
    IWDG_ReloadCounter();
}
回收已删除任务的资源
当一个任务被删除时,它的TCB和栈空间(如果是动态分配的)并不会立即被释放,而是被标记为"待回收"。空闲任务在运行时会检查是否有待回收的任务资源,如果有,就将其释放回内存堆。
之所以这样做,是可以简化任务删除实现上的一些问题。例如,在RT-Thread的空闲任务函数中,调用了rt_thread_defunct_cleanup()进行任务的回收操作。
进入低功耗模式
在支持低功耗的系统中,空闲任务会在运行时进入低功耗模式(比如睡眠模式、停机模式),以节省电能。当有中断或其他任务就绪时,系统被唤醒,继续正常运行。这是嵌入式设备实现低功耗的常用方式。
最常见的做法是在空闲钩子中进入低功耗模式。当系统空闲时,让CPU进入睡眠状态,节省电能:
void idle_hook(void)
{
    /* 进入睡眠模式,等待中断唤醒 */
    __WFI();  /* Wait For Interrupt,ARM Cortex-M指令 */
}
能否在空闲任务中挂起或调用阻塞函数
那么,能不能在空闲钩子函数(或空闲任务本身)中调用阻塞函数,比如rt_thread_mdelay()等?
答案是:绝对不能。
正如前面已经提到的:空闲任务是系统的"兜底"任务,它永远处于就绪状态,保证就绪队列永远不为空。
如果在空闲任务中调用了阻塞函数,将使得空闲任务从就绪队列中移除,进入阻塞状态。 此时,如果其他任务也都阻塞了,那么将导致就绪队列就空了,CPU再次陷入"无事可做"的状态。
因此,在空闲钩子函数中,只能执行非阻塞的操作,比如:
- 操作硬件寄存器
- 执行__WFI()进入低功耗
- 累加计数器、喂看门狗
不能调用rt_thread_mdelay()等阻塞函数,更不能调用rt_thread_suspend()挂起空闲任务自己。
总结
综上所述,空闲任务是RTOS在系统启动时自动创建的一个特殊任务,优先级最低,必须永远处于就绪状态。
它的存在保证了调度器的就绪队列永远不为空,系统在任何情况下都不会出现"无任务可运行"的异常。
用户可以通过空闲钩子函数在系统空闲时执行自定义操作,比如低功耗、CPU使用率统计等。需要特别注意的是,钩子函数中只能执行非阻塞操作,绝对不能阻塞或挂起空闲任务,否则可能导致系统崩溃。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。