
外观
可以动态修改任务栈大小吗
在C标准库里面,对于动态分配的内存,我们可以使用realloc()函数来调整它的大小,而且不影响里面已经存的数据。该函数的原型如下,参数p指向先前分配内存块的指针,成功时返回新内存块的首地址。
void *realloc(void *p, unsigned int size);那么,在RTOS里面,任务的栈空间能不能也这样做呢?也就是说,当发现任务运行的时候栈不够用了,能不能自行把栈调大一点?这样就可以避免栈溢出的情况?
在这篇文章中,将深入分析这个问题,分析其可行性。
任务栈是什么
要分析这个问题,我们首先要搞清楚任务栈到底是什么。
创建任务的时候,内核会在内存中分配一块连续的空间作为这个任务的栈,用于存放局部变量、函数调用的返回地址、任务切换时保存的CPU寄存器、还有函数的参数等等。
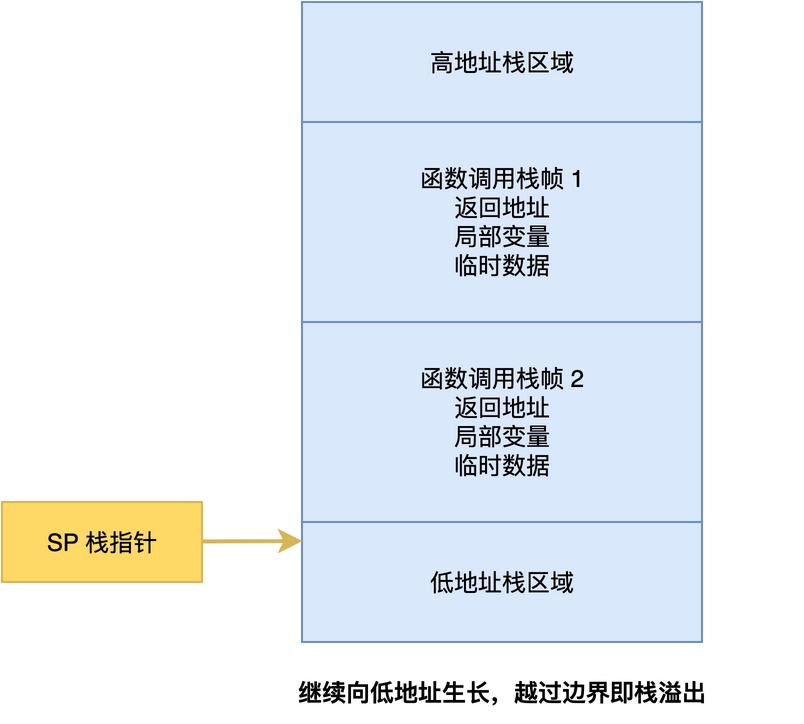
当任务运行的时候,栈指针会从栈底往栈顶方向增长,函数调用越深、局部变量越多,栈用得就越多。如果栈用得超过了分配的大小,就会发生栈溢出,覆盖到相邻的内存,导致程序跑飞。
为什么不能直接扩大原栈
当任务的栈快要溢出的时候,能不能在原来的栈后面再扩大一点空间?
如果要这么做,就意味着使用栈后面的那部分内存。但问题是,栈后面的内存可能已经被别的东西占用,比如另一个任务的栈、任务控制块、全局变量、或者动态分配的堆内存。
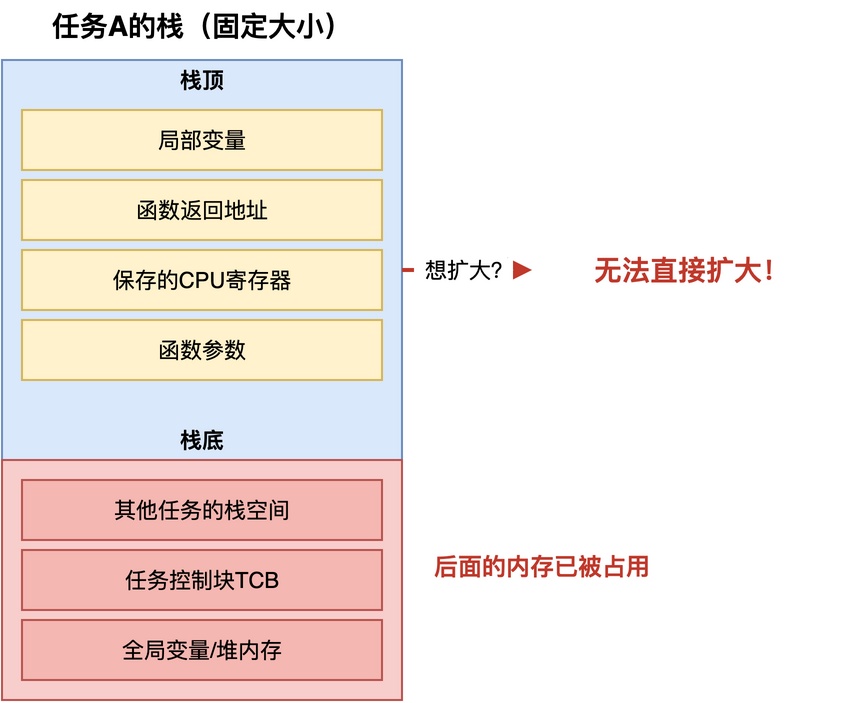
从图中可以看到,任务A的栈后面紧挨着其他任务的栈空间、任务控制块、全局变量等内容。如果直接把任务A的栈扩大,就会覆盖掉这些内存区域,导致其他任务或者内核数据被破坏,进而使得整个系统崩溃。
所以,直接在原有栈的基础上进行扩大,是行不通的。
那要怎么才能实现
既然如此,如果一定要实现栈的动态扩容,应该怎么做?这里我们可以参考realloc()的实现思路,实现思路如下图所示。 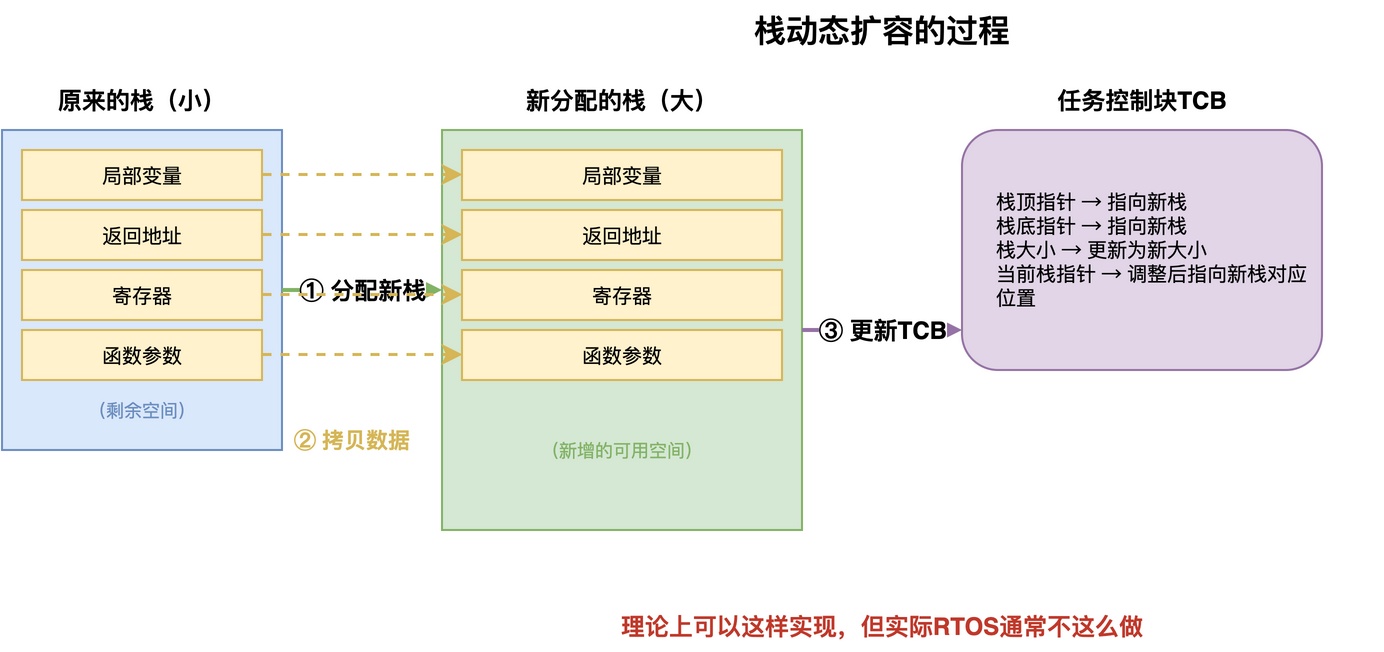
具体而言,一共分为三步:
- **分配新栈:**从堆里面额外分配一块更大的、新的栈空间。
- **拷贝数据:**将原来栈里面的所有数据,原封不动地拷贝到新分配的栈空间里面。
- 更新TCB:将TCB里面和栈相关的配置(如栈顶指针等),改成指向新的栈空间。
所以,从理论上来说,是可以实现任务栈的动态扩容。但是,为什么大部分RTOS都没有提供这个功能呢?
为什么RTOS通常不支持这种操作
RTOS通常不支持运行时动态调整栈大小,主要有以下几个原因,如下图所示。
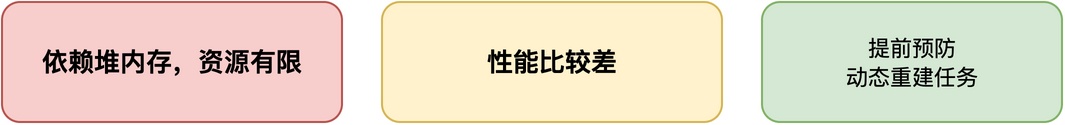
依赖堆内存,资源有限
在嵌入式系统中,内存资源通常都很紧张,堆里面往往没有大的连续空间,而任务的栈通常有1KB到几KB。
频繁地分配和释放不同大小的内存,也会产生更多的内存碎片。时间一长,堆里面可能就找不到足够大的连续空间,这时候想扩容也扩不了。
性能比较差
栈的动态扩容比较麻烦,需要先分配新内存,再把整个栈的数据拷贝过去,最后更新任务控制块。当栈比较大时,拷贝的时间就会比较长。
有更好的处理方法
其实,对于栈不够用这个问题,我们有更好的处理方法。
- 使用栈溢出检测功能提前进行预防。在开发阶段,通过栈溢出检测和栈使用率统计,查看每个任务实际用了多少栈,再预先分配合理的空间,从源头上避免栈不够用的情况。
- 动态重建任务。如果确实需要调整栈大小,可以考虑把原来的任务删掉,然后用更大的栈重新创建。
总结
综上所述,任务栈的动态调整在理论上是可以实现的,通过分配新栈、拷贝数据、更新任务控制块这三步就可以完成。
但在实际的RTOS中,通常不支持这种操作,主要是因为内存资源有限、易产生碎片、性能较差,更好的方式是提前预防。实在不得不动态调整时,也可以考虑动态删除重建任务。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。