
外观
中断唤醒高优先级任务为何不立即执行
最近,有一位同学在学习RTOS的时候,遇到了一个困惑。他写了一段这样的代码:
/* 串口接收中断 */
void uart_rx_isr(void)
{
    /* 读取接收到的数据 */
    uint8_t data = uart_read_data();

    /* 释放信号量,唤醒任务B */
    rt_sem_release(uart_sem);

    /* 继续做一些其他处理 */
    uart_clear_flag();
    uart_enable_rx();
}
他起初认为:当调用rt_sem_release()释放信号量时,就会立即切换到任务B去执行。而后面的uart_clear_flag()和uart_enable_rx()这些函数,可能会在任务B执行完、切换回来的时候才继续执行。
不过,他也意识到:如果中断处理程序执行到一半就切换出去了,似乎不太对劲?越想越糊涂,于是就来问我。
在今天这篇文章,我就来好好聊一聊这个问题,分析到底会不会出现这种情况,以及具体的原因。
问题的具体场景
通过沟通,我大概知道了这位同学的具体问题场景。这个系统中有两个任务:
- 任务A:优先级较低,负责一些日常的处理工作。
- 任务B:优先级较高,负责处理串口接收到的数据。
当任务A正在运行时,突然触发串口接收中断,进入串口中断处理程序去执行。中断处理程序调用了rt_sem_release()释放信号量,唤醒了正在等待的任务B。
这个同学以为执行流程是这样的:当释放信号量后,立即切换到任务B;当B执行完,再切换回中断,继续执行剩余部分。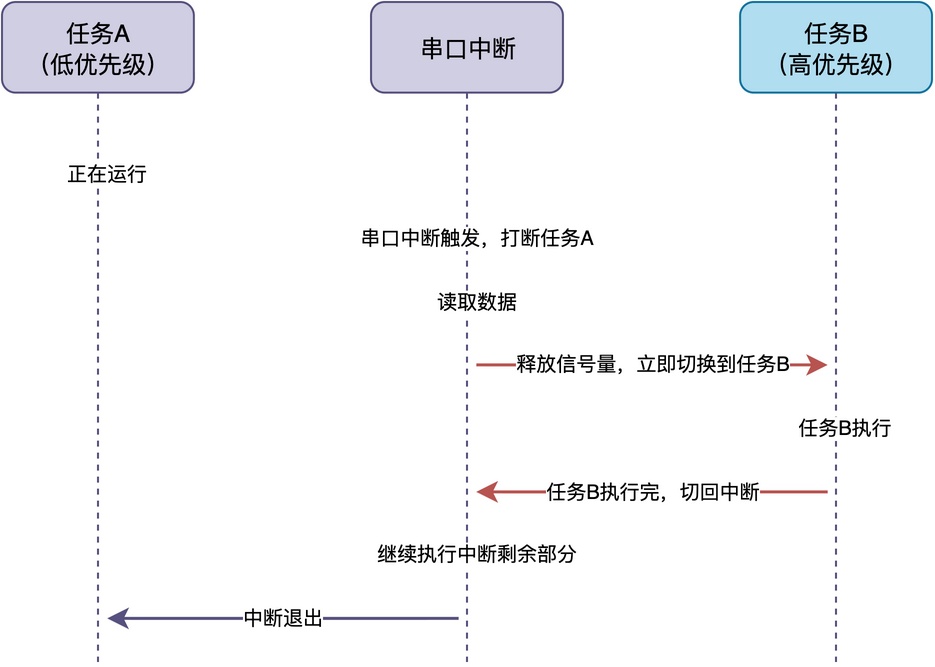
但实际上,真正的执行流程应该是:释放信号量唤醒B之后,继续执行中断剩余部分;当中断退出后,才切换到任务B运行。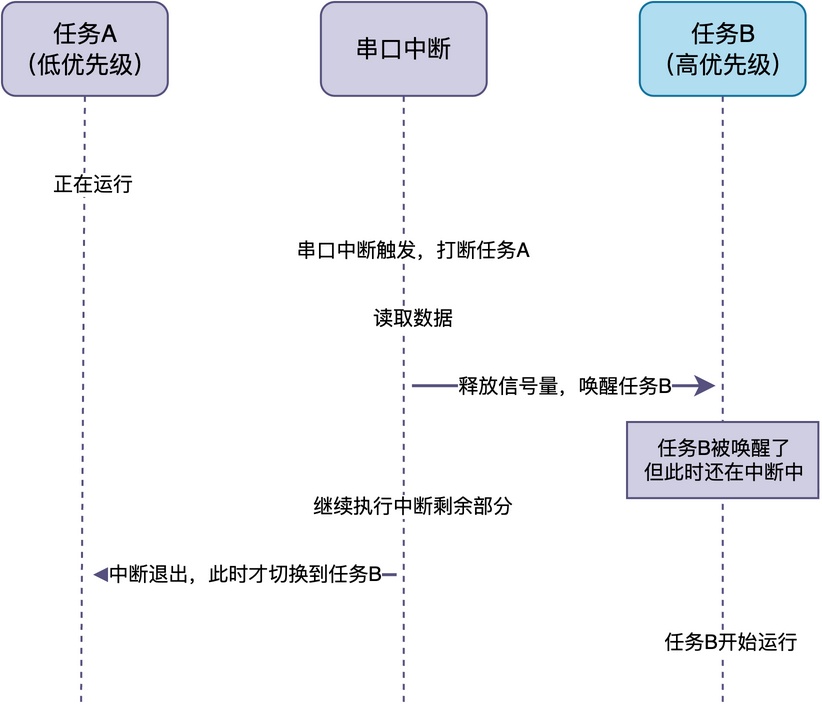
禁止中断中切换的原因
为什么要按照第二种方式来执行呢?具体而言,原因主要有如下三点: 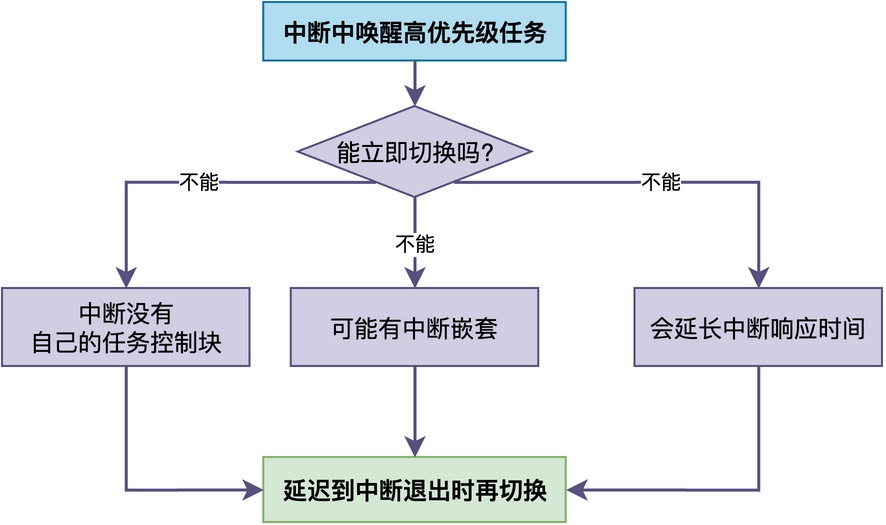
第一,中断没有自己的任务控制块。如果在中断里直接切换,被打断任务的上下文该保存到哪里?如何进行保存?保存哪些信息?这会增加RTOS的设计难度。
第二,中断可能会嵌套。如果发生了更高优先级的中断,形成中断嵌套。那么,如果在第一个中断里就切换了任务,那第二个中断打断的到底是任务还是第一个中断?此时,调度逻辑会变得非常混乱。
第三,会延长中断响应时间。我们知道,中断应该快速处理完就退出。如果切换到其他任务,一旦任务长时间运行,中断后面的代码就一直得不到执行,系统实时性就没法保证了。
RTOS的常见处理方法
为了让任务切换发生在中断退出后,RTOS使用了一个很巧妙的办法:延迟调度。
它的思路很简单:
当唤醒任务后,并不立即切换到该任务运行,而是先标记“退出中断后需要调度”。等当前中断以及嵌套的中断都退出来后,再根据标记情况,决定是否要进行任务切换。
也就是说,将任务切换延迟到退出中断时进行,整个流程如下图所示: 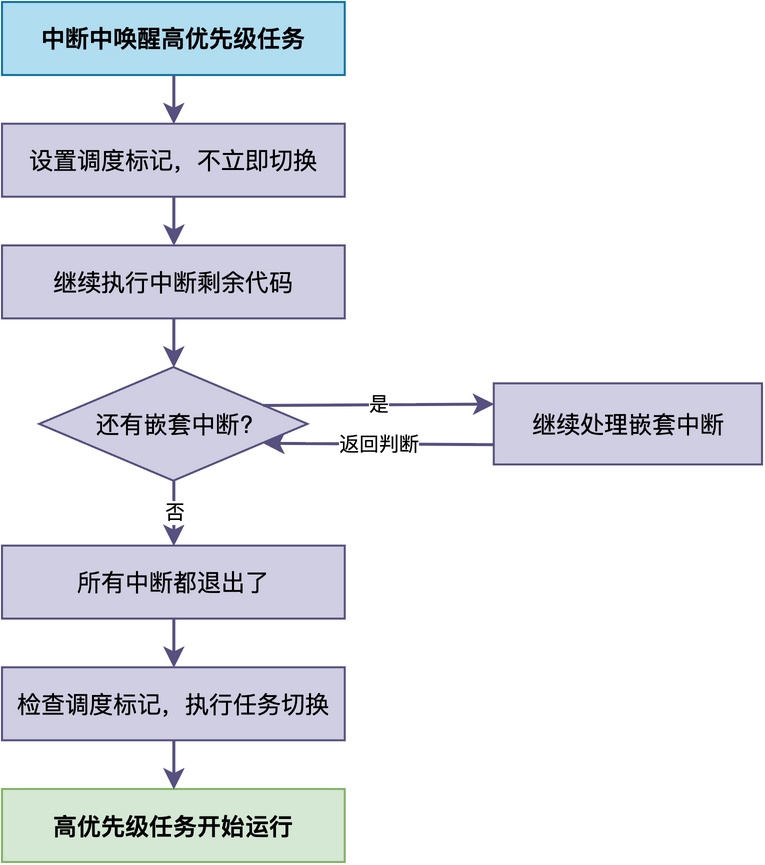
在Cortex-M架构中,RTOS通常会使用该架构提供的PendSV异常来实现延迟调度。PendSV异常可被设置为挂起状态,且优先级最低,可以被所有其他中断打断。
在实际使用时,PendSV是否为“挂起”状态,表明了“是否需要进行任务切换”。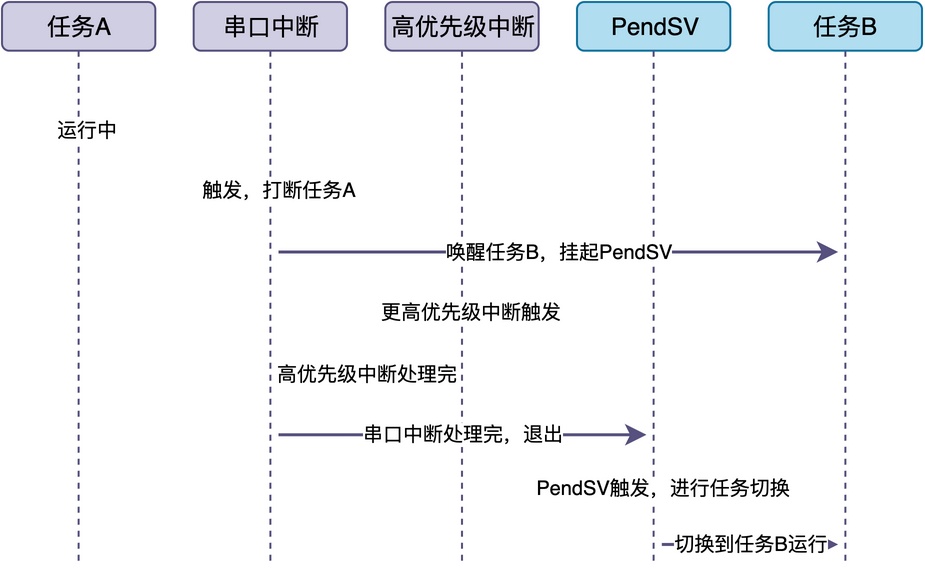
整个流程如下所示:
- 串口中断触发,打断任务A,进入中断处理程序。
- 串口中断处理程序中释放信号量,唤醒高优先级任务B。
- RTOS发现任务B优先级比当前被打断的任务A高,于是挂起PendSV异常,标记“延迟调度”。
- 串口中断处理程序继续执行剩余部分,比如清除中断标志、使能接收等。
- 如果此时又来了更高优先级的中断,就先处理那个中断,PendSV继续等待。
- 等所有中断都处理完后,CPU准备退出中断。
- 此时PendSV异常被触发,在PendSV中完成任务切换。
- 最终,切换到任务B去运行。
注意到,PendSV的优先级是最低的,所以它会等所有其他中断都处理完之后才会执行。
这样就保证了中断处理不会被任务切换打断,同时又确保了高优先级任务能够在中断退出后立即得到运行。
实际代码中的体现
下面,我们来看一下RT-Thread中是如何实现的。
RT-Thread要求每个中断处理程序的入口和出口都要调用rt_interrupt_enter()和rt_interrupt_leave(),用来维护中断嵌套计数器。在Cortex-M架构中,当发生系统时钟节拍中断时,将调用SysTick_Handler();当退出中断时,调用rt_interrupt_leave()。
而在rt_interrupt_leave()中,对中断嵌套计数进行减一。只有当计数器变成0的时候,也就是所有中断都退出了,才会检查是否需要调度,如果需要就调用rt_schedule()。
/* 系统时钟节拍中断 */
void SysTick_Handler(void)
{
    /* 进入中断,中断嵌套计数器加一 */
    rt_interrupt_enter();

    rt_tick_increase();

    /* 退出中断,中断嵌套计数器减一 */
    rt_interrupt_leave();
}

/* 中断退出时的处理 */
void rt_interrupt_leave(void)
{
    /* 中断嵌套计数器减一 */
    rt_interrupt_nest --;

    /* 如果所有中断都退出了,并且需要调度 */
    if (rt_interrupt_nest == 0 && rt_scheduler_is_need_schedule())
    {
        /* 进行任务切换 */
        rt_schedule();
    }
}
rt_schedule()将进一步调用底层的任务切换函数rt_hw_context_switch_interrupt()。该函数通常用汇编代码编写,实现如下:
rt_hw_context_switch_interrupt    PROC
    ; 略去一些无关代码...

    ; 挂起PendSV异常,触发任务切换
    LDR     r0, =NVIC_INT_CTRL
    LDR     r1, =NVIC_PENDSVSET
    STR     r1, [r0]

    BX      LR
    ENDP
注意到,这段代码只是把PendSV异常挂起。等PendSV真正触发的时候,CPU已经退出了中断上下文,才真正进行任务切换。
总结
综上所述,在中断中唤醒了高优先级任务后,这个任务不会立即开始运行,也不应当立即运行。RTOS通常采用延迟调度的方式来处理:设置一个调度标志,等所有中断都处理完后,再进行任务切换。
如果你希望系统地学习RTOS底层原理,可以了解我的《RTOS开发与实战》课程。
课程不是简单地讲解FreeRTOS API的使用,而是带你从零开始编写一个RTOS内核,逐步实现任务管理、任务调度、上下文切换、同步与通信等核心机制,并通过一个远程温湿度监控设备项目,将操作系统原理应用到实际嵌入式开发中。
适合希望深入理解RTOS工作原理、提升嵌入式底层开发能力的同学。